La troisième dimension offre au contrôle qualité quelque chose que l’annotation d’images ne lui donne pas : des grandeurs physiques. Une boîte trop courte, un objet flottant ou deux solides qui s’interpénètrent constituent des impossibilités mesurables plutôt que des jugements.Cet article expose ce dispositif. Il prolonge l’article consacré au coût de l’annotation 3D.
Ce que la métrique apporte au contrôle
Quatre propriétés distinguent le contrôle d’un corpus d’annotation 3D de celui d’un corpus d’images.Les dimensions sont physiques, ce qui permet de les comparer à des plages connues.La gravité s’applique, ce qui rend une position invraisemblable détectable.L’impénétrabilité des solides fournit une contrainte que rien ne viole légitimement.Et le nombre de points contenus mesure le support réel d’une annotation.Une conséquence pratique importante en découle. Ces quatre propriétés rendent le contrôle automatique nettement plus puissant en annotation 3D qu’en annotation d’images, où aucune contrainte physique ne borne ce qu’une boîte peut affirmer.Les défauts propres à la 3D
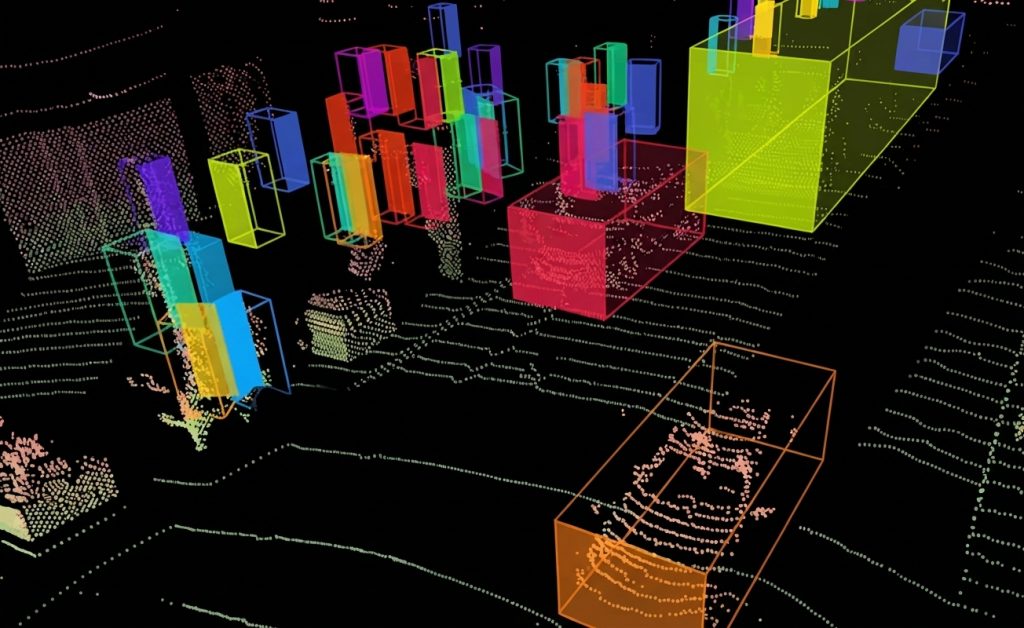
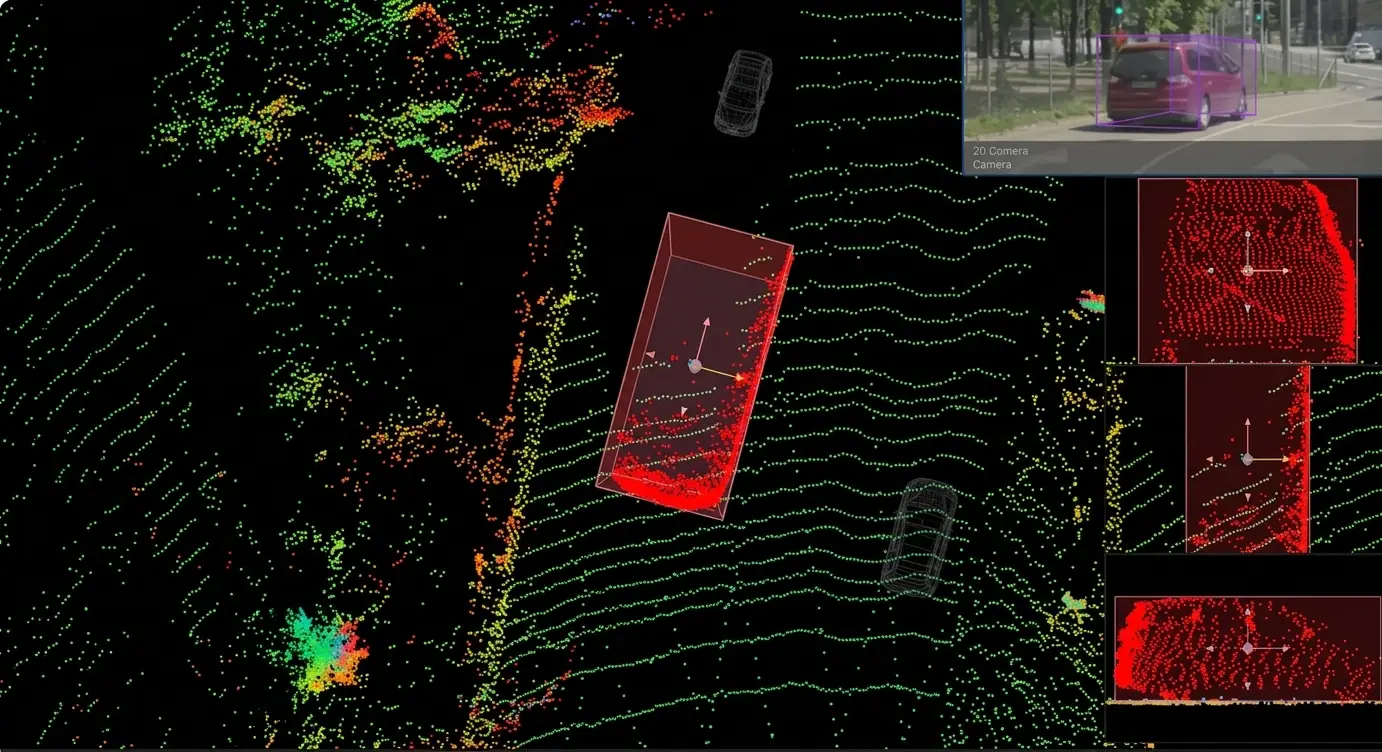
Six modes de défaillance n’existent pas en annotation d’images.La boîte sous-dimensionnée, ajustée aux seuls points visibles d’un objet partiellement observé.L’inversion d’orientation, erreur de cent quatre-vingts degrés invisible à l’œil.La boîte vide, posée sur une zone sans support de points.L’objet flottant ou enfoncé, dont la position verticale est incohérente avec le sol.L’intersection entre solides, deux objets occupant le même volume.Et le débordement de propagation en segmentation, une classe envahissant sa voisine.Une observation importante en découle. Ces six défauts se détectent tous automatiquement, ce qui distingue ce domaine de la vidéo où les défauts caractéristiques demandaient un examen sur séquence.Les contrôles automatiques
Sept vérifications exploitent les grandeurs physiques d’un nuage.Elles s’exécutent sans intervention.La plausibilité dimensionnelle par classe, comparaison à une plage connue.Le nombre de points contenus, dont un seuil bas signale une annotation sans support.La distance au sol, qui détecte les objets flottants et enfoncés.La non-intersection entre objets solides.La cohérence d’orientation avec la trajectoire lorsque les scènes forment une séquence.La constance dimensionnelle le long d’une piste.Et la détection des îlots isolés en segmentation.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. Ces sept contrôles se programment une fois et s’appliquent à tous les lots, ce qui en fait le meilleur rapport entre effort de mise en place et défauts détectés de tout le dispositif.Ce que les contrôles automatiques ne voient pas
Quatre défauts d’annotation 3D échappent à toute vérification programmée.L’omission, un objet jamais annoté ne produisant aucune anomalie.L’erreur de classe systématique, une confusion cohérente entre deux catégories passant tous les contrôles de forme.L’orientation erronée sans inversion, un écart de quelques degrés restant plausible.Et la mauvaise application d’une convention, un annotateur appliquant fidèlement une règle qu’il a mal comprise.Une observation importante en découle. Ces quatre défauts demandent un contrôle humain, ce qui fait de l’automatique et de l’humain deux dispositifs complémentaires plutôt que substituables.Détecter les omissions
Ce défaut est le plus grave et le seul qu’aucun contrôle automatique ne révèle directement.Trois méthodes permettent de le détecter en annotation 3D.La réannotation exhaustive d’une scène courte, méthode fiable et coûteuse dont le résultat borne le taux d’omission.La comparaison avec un modèle existant, dont les détections non annotées signalent des candidats.Et la recherche d’amas de points non attribués, un groupe cohérent de points hors de toute annotation signalant un objet oublié.Une conséquence pratique importante en découle. La troisième méthode est propre à ce domaine et automatisable, la géométrie permettant de repérer une structure sans étiquette là qu’en annotation d’images rien ne distingue une zone vide d’une zone oubliée.Les métriques de comparaison
Quatre indicateurs mesurent l’écart entre deux annotations.Ils rendent compte de choses différentes.Le recouvrement volumique, équivalent tridimensionnel du recouvrement de boîtes.L’écart de position du centre, généralement faible et rarement problématique.L’écart dimensionnel par axe, dont l’ampleur dépend de la convention d’extrapolation.Et l’écart angulaire, rapporté séparément des inversions complètes.Une observation en découle pour un projet d’annotation 3D. Le premier indicateur agrège les trois autres et masque leur origine, ce qui le rend commode pour comparer des systèmes et insuffisant pour diagnostiquer un corpus.Comment échantillonner
Quatre principes gouvernent l’échantillonnage de contrôle en annotation 3D.Cibler les tranches de distance plutôt que tirer uniformément, la difficulté variant fortement avec l’éloignement.Inclure les zones de forte densité d’objets, où les intersections et les confusions se concentrent.Retenir les scènes contenant des matériaux problématiques, vitrage et surfaces réfléchissantes.Et conserver un échantillon constant entre les lots, seul moyen de mesurer une dérive.Une conséquence pratique en découle. Le premier principe est le plus efficace, un échantillon uniforme étant dominé par les objets proches et faciles alors que l’essentiel du désaccord se situe aux distances élevées.Le contrôle par revue visuelle
Une méthode humaine complète les contrôles programmés et elle est sous-employée.Le principe consiste à parcourir une scène annotée depuis une vue de dessus plutôt qu’en perspective.Quatre défauts y deviennent immédiatement visibles.Les boîtes mal orientées, dont l’écart avec l’axe de la voie saute aux yeux.Les objets omis, un amas de points sans encadrement se repérant instantanément.Les chevauchements, deux emprises qui se superposent au sol.Et les alignements incohérents, une file de véhicules dont l’un s’écarte de la trajectoire commune.Une observation importante en découle pour un projet d’annotation 3D. Cette vue exploite une régularité que la perspective masque, les objets d’une scène routière s’alignant sur des directions communes, ce qui rend une anomalie visible sans examen individuel.La mesure du désaccord
Cette opération borne ce qui peut être promis en annotation 3D.Elle se conduit sur quelques scènes.Deux annotateurs formés traitent les mêmes scènes et les résultats se comparent.Quatre informations exploitables en découlent.L’accord sur la présence des objets, par tranche de distance.L’écart dimensionnel, dont l’ampleur révèle la clarté de la convention d’extrapolation.Le taux d’inversion d’orientation, rapporté séparément.Et la liste des configurations litigieuses, matière première du référentiel.Une conséquence pratique importante en découle. Ces quatre valeurs doivent être rapportées par tranche de distance, un chiffre global masquant que la performance est excellente à courte portée et médiocre au delà.Les indicateurs à suivre par lot
Cinq valeurs se relèvent automatiquement.Leur évolution révèle les dérives.Le nombre moyen d’objets par scène, dont une baisse signale des omissions.La distribution des dimensions par classe, dont un glissement signale une convention qui dérive.Le taux d’alertes automatiques levées, indicateur direct de la qualité amont.Le taux d’objets marqués incertains, à interpréter dans les deux sens.Et le taux de rejet en validation.Une observation en découle pour un projet d’annotation 3D. Le deuxième indicateur est propre à ce domaine et très révélateur, une dimension moyenne qui diminue au fil des lots trahissant des annotateurs qui ajustent de plus en plus aux seuls points visibles.Formuler une exigence tenable
Une méthode en trois temps évite un engagement irréalisable.Séparer l’exigence par tranche de distance, un objet proche et un objet lointain n’étant pas décrits avec la même certitude.Distinguer les familles d’erreur, une inversion d’orientation et un écart dimensionnel n’ayant pas la même conséquence pour l’usage.Et comparer chaque exigence au désaccord mesuré entre annotateurs sur la même dimension.Une observation importante en découle. La première étape est spécifique à ce domaine, une exigence unique appliquée à tout un corpus étant soit intenable au loin soit inutilement lâche au près.Ce que le contrôle coûte
Quatre postes composent ce contrôle d’annotation 3D.Leur répartition surprend.La mise en place des contrôles automatiques, coût unique de quelques heures.L’exécution, quasi nulle et répétable sur tous les lots.La vérification humaine des alertes, proportionnelle au nombre de défauts réels.Et la double annotation d’un échantillon, dont le taux détermine le surcoût.Une conséquence pratique s’ensuit. Ce poste est proportionnellement moins coûteux en annotation 3D qu’en annotation d’images à volume d’objets égal, les grandeurs physiques fournissant des contraintes vérifiables que des images n’offrent pas.Aborder le contrôle d’un corpus 3D
Cinq questions cadrent un dispositif de contrôle en annotation 3D.Une table de plages dimensionnelles existe-t-elle. Son absence prive le projet de son contrôle le plus efficace.Les contrôles automatiques sont-ils prévus dès le premier lot. Leur ajout tardif laisse passer les premiers lots.L’échantillon est-il stratifié par distance. Un tirage uniforme gaspille l’effort.Le désaccord a-t-il été mesuré par tranche de distance. Sa valeur borne ce qui peut être promis.Et un échantillon constant est-il conservé entre les lots. Son absence rend la dérive indétectable.Ces cinq réponses déterminent le dispositif et son coût. Les poser avant la production évite de constater après coup un défaut que les premiers lots contenaient déjà.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.La physique fournit ici ce que la convention doit fournir ailleurs.Trois constats la composent.Les contraintes dimensionnelles, gravitaires et d’impénétrabilité bornent ce qu’une annotation peut affirmer, ce qui rend une part importante des défauts détectable sans référence.La difficulté varie fortement avec la distance, ce qui impose de stratifier échantillonnage, mesure et exigence.Et les défauts que la physique ne borne pas, omissions et confusions systématiques, restent entiers et demandent un contrôle humain.Ce constat rejoint celui que les séries précédentes ont établi à propos des contrôles exploitant une contrainte structurelle : lorsque la donnée porte une régularité indépendante du contenu annoté, elle sert autant à vérifier qu’à produire.Les erreurs les plus fréquentes
- Omettre la table de plages dimensionnelles par classe.
- Échantillonner uniformément plutôt que par tranche de distance.
- Rapporter une exigence unique pour toutes les distances.
- Agréger inversions et écarts angulaires dans un même indicateur.
- Se fier au seul recouvrement volumique pour diagnostiquer un corpus.
- Ajouter les contrôles automatiques après les premiers lots.
- Négliger le suivi de la distribution des dimensions par classe.
- Attendre des contrôles automatiques qu’ils détectent les omissions.
- Interpréter une baisse du taux d’incertains comme un progrès.
- Livrer un rapport sans les valeurs par tranche de distance.