La troisième dimension change la nature de l’annotation. Un objet n’a plus un contour dans une image, il occupe un volume dans un espace, et cette bascule modifie les représentations, les outils, les difficultés et le coût.Cet article pose le panorama de l’annotation 3D et sert de point d’entrée à ce cluster.
Ce que la donnée 3D recouvre
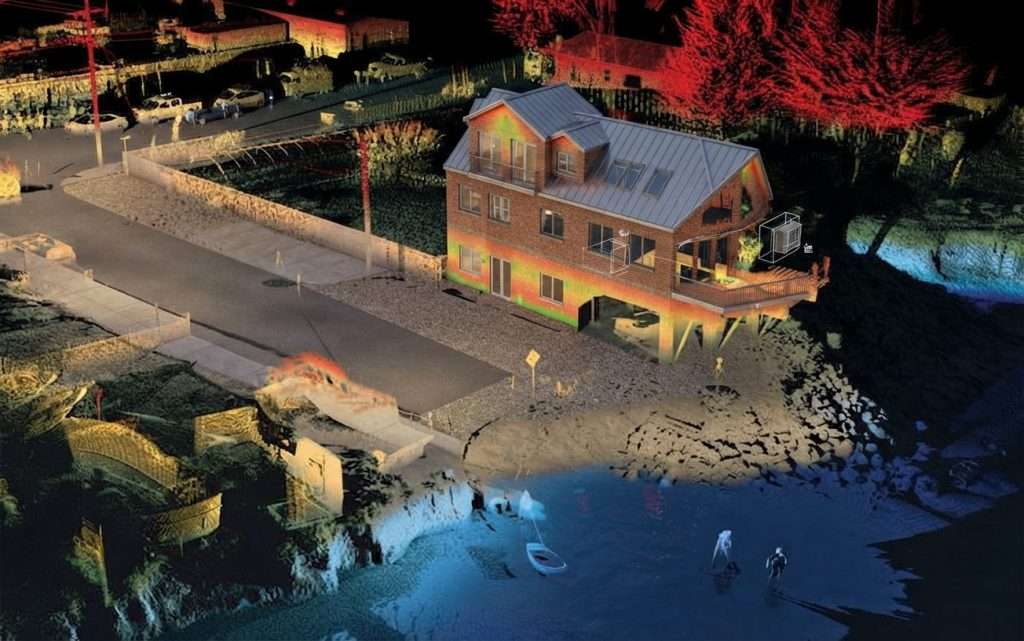
Quatre représentations coexistent et leur confusion produit des malentendus au cadrage.Le nuage de points, ensemble de coordonnées mesurées, sans structure ni surface entre elles.Le maillage, surface reconstruite à partir de points et portant une continuité que le nuage n’a pas.La grille volumique, espace découpé en cellules dont chacune porte une valeur.Et l’image de profondeur, image ordinaire dont chaque pixel porte une distance plutôt qu’une couleur.Une conséquence pratique importante en découle. Ces quatre représentations n’appellent pas les mêmes outils ni les mêmes conventions, ce qui rend la question du format préalable à toute discussion d’annotation 3D.Ce qui distingue la 3D de l’image
Cinq propriétés changent le travail par rapport à une annotation en deux dimensions.L’objet occupe un volume, ce qui remplace un rectangle par une boîte orientée dans l’espace.La densité varie fortement avec la distance, un objet proche portant des milliers de points et un objet lointain quelques dizaines.L’occlusion est géométrique et non picturale, ce qui la rend prévisible à partir de la position du capteur.La navigation demande un déplacement de point de vue, opération plus coûteuse qu’un défilement d’images.Et les mesures sont métriques, une distance annotée correspondant à une distance réelle.Une observation importante en découle. La dernière propriété est la plus structurante, l’annotation 3D produisant une mesure plutôt qu’une désignation, ce qui rend la précision vérifiable par des contraintes physiques.Les tâches d’annotation 3D
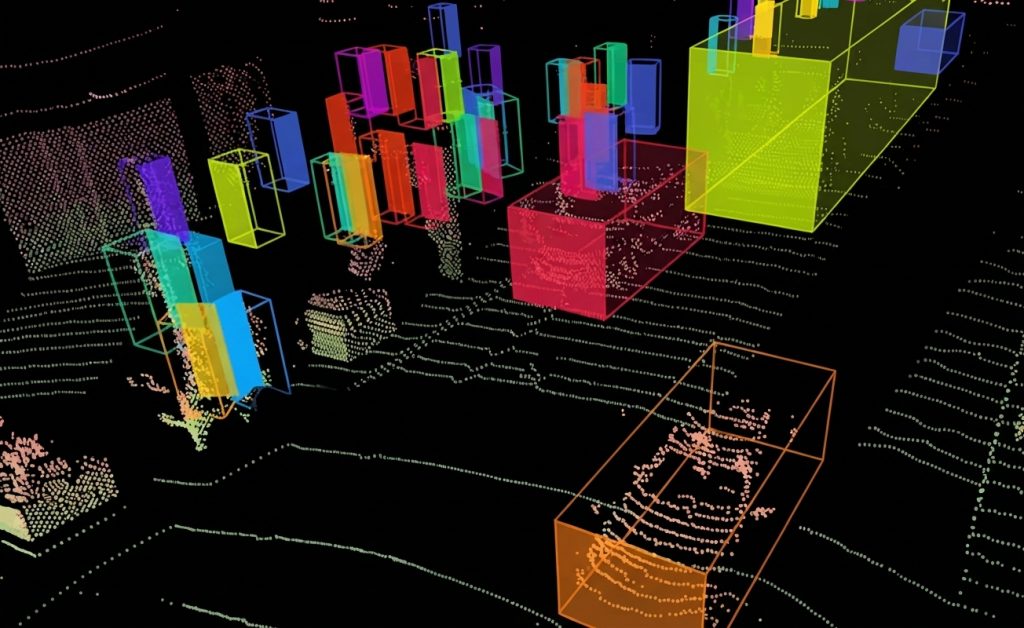
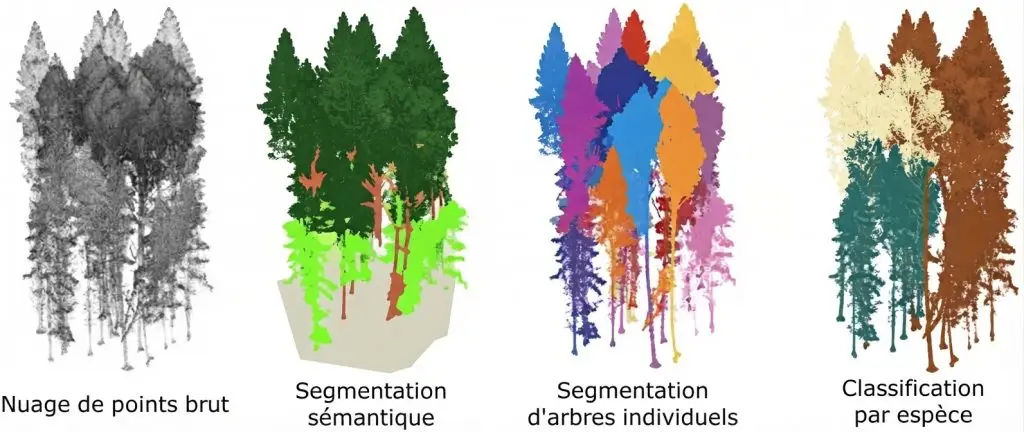
Cinq familles se rencontrent et leur coût varie dans un rapport important.Le cuboïde, boîte orientée entourant un objet, tâche la plus fréquente en perception autonome.La segmentation par point, où chaque point reçoit une étiquette de classe.La segmentation d’instance, qui distingue en outre les objets d’une même classe.Les points de repère, positions remarquables sur un objet ou une structure.Et le suivi 3D, qui ajoute la persistance d’identité entre acquisitions successives.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. Le passage du premier au deuxième niveau multiplie la charge dans un rapport considérable, ce qui rend le choix de la représentation plus déterminant que le nombre de classes.D’où vient la donnée
Quatre sources produisent des nuages de points et leurs propriétés diffèrent nettement.Le LiDAR, qui mesure une distance par temps de vol et produit une géométrie précise sans couleur native.La photogrammétrie, qui reconstruit une géométrie à partir d’images et porte la couleur nativement.Les capteurs de profondeur à courte portée, employés en intérieur et en robotique.Et le radar, dont la résolution est faible et la robustesse aux conditions élevée.Une observation en découle. Ces quatre sources ne produisent pas la même chose, une géométrie précise sans texture et une texture riche sur une géométrie approximative n’appelant ni les mêmes tâches ni les mêmes annotateurs en annotation 3D.Le cuboïde et ce qu’il demande
Une représentation domine les projets de perception et ses paramètres méritent d’être posés.Un cuboïde se décrit par une position, trois dimensions et une orientation.Trois difficultés l’accompagnent.L’orientation est ambiguë sur les objets symétriques, un véhicule vu de derrière pouvant recevoir deux orientations opposées.Les dimensions se déduisent mal lorsqu’une face n’est pas observée, la partie cachée étant estimée.Et la convention d’ajustement varie, une boîte serrée sur les points visibles et une boîte englobant l’objet réel donnant des résultats différents.Une conséquence pratique importante en découle. La troisième difficulté est la plus déterminante et la moins souvent tranchée, deux corpus appliquant des conventions opposées n’étant pas combinables sans retraitement.Ce que la densité change
Une propriété physique borne ce qui est annotable et elle est souvent découverte tardivement.Un capteur produit un nombre de points décroissant avec la distance.Quatre conséquences en découlent.Un objet lointain se réduit à quelques points, ce qui rend sa classe incertaine et ses dimensions estimées.La performance varie fortement avec la distance, une même méthode étant excellente en champ proche et médiocre au loin.Le coût par objet croît avec l’éloignement, un objet peu échantillonné demandant plus de jugement.Et la comparaison entre corpus devient trompeuse si la distribution de distances diffère.Une observation importante en découle pour un projet d’annotation 3D. Ces quatre conséquences justifient de fixer une distance maximale d’annotation et de la déclarer, plutôt que d’annoter jusqu’à la limite de ce qui est devinable.Ce que l’occlusion devient en 3D
Une difficulté connue change de nature et cette différence est exploitable.Un objet masqué par un autre ne reçoit aucun point sur sa face cachée.Trois propriétés en découlent.L’occlusion est déductible de la géométrie, la position du capteur permettant de calculer ce qui est visible.Le taux d’occlusion se chiffre plutôt qu’il ne s’apprécie, ce qui remplace un jugement par une mesure.Et un objet peut être partiellement observé de façon utile, quelques points suffisant à établir une présence.Une conséquence pratique s’ensuit. La deuxième propriété permet un attribut d’occlusion calculé plutôt que saisi, ce qui améliore la cohérence et supprime une charge d’annotation 3D.Les conventions à écrire
Six décisions couvrent l’essentiel des désaccords et elles s’écrivent avant la production.Le nombre minimal de points pour qu’un objet soit annoté.La distance maximale d’annotation.La convention d’ajustement du cuboïde, points visibles ou objet estimé.La définition de l’orientation, notamment pour les objets symétriques.Le traitement du sol et des points au contact d’un objet.Et l’attribution des points ambigus entre deux objets proches en segmentation.Une observation importante en découle. La première décision est la plus économique et la plus efficace, un seuil chiffré supprimant la principale source de désaccord entre annotateurs sur les objets lointains.L’orientation, difficulté propre à la 3D
Une grandeur n’a pas d’équivalent en annotation d’images.Un cuboïde doit indiquer dans quelle direction l’objet est tourné.Trois difficultés en découlent.L’ambiguïté avant-arrière, un véhicule vu de côté ne révélant pas son sens lorsque la donnée est trop éparse.La convention de référence, l’axe principal d’un objet devant être défini par une règle plutôt que laissé à l’intuition.Et la précision attendue, une erreur de quelques degrés passant inaperçue visuellement et affectant fortement une prédiction de trajectoire.Une observation importante en découle pour un projet d’annotation 3D. La première difficulté justifie un attribut de confiance sur l’orientation, faute de quoi une valeur devinée devient indiscernable d’une valeur observée.Ce que la fusion avec l’image apporte
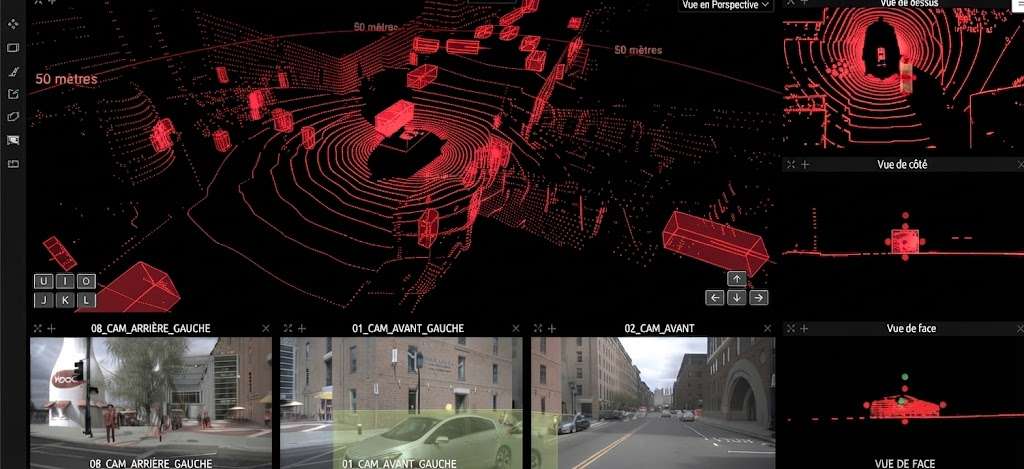
Une configuration fréquente combine deux sources et elle mérite d’être située.Une caméra calibrée avec le capteur de distance fournit la couleur et la texture qui manquent au nuage.Trois apports en découlent.La classification devient plus fiable, un objet ambigu en géométrie étant souvent évident en image.Les objets lointains restent identifiables, l’image conservant une résolution que le nuage a perdue.Et la vérification est facilitée, un contrôleur retrouvant en image ce qu’il ne distingue pas dans les points.Une conséquence pratique s’ensuit. Cette configuration ajoute une exigence, la calibration et la synchronisation entre capteurs devenant une condition de validité du corpus plutôt qu’un détail technique.Ce que l’annotation 3D coûte
Cinq facteurs déterminent la charge et ils ne se réduisent pas au nombre d’objets.La représentation retenue, un cuboïde et une segmentation par point différant d’un ordre de grandeur.Le nombre d’objets par acquisition.La densité du nuage, qui détermine le temps de navigation autant que la précision atteignable.La persistance d’identité, qui ajoute un poste entier lorsque les acquisitions se suivent.Et les attributs demandés, orientation fine et état d’occlusion notamment.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. Le premier facteur domine tous les autres, ce qui rend la question de la représentation nécessaire à l’usage aval plus rentable que toute optimisation de production.Ce que l’outillage doit permettre
Six fonctions distinguent un outil 3D d’un outil d’images adapté.La navigation fluide dans un nuage dense, sans laquelle le travail devient impraticable.Les vues auxiliaires, dessus et côté, qui permettent d’ajuster une dimension avec précision.L’affichage synchronisé de l’image caméra lorsqu’elle existe.La propagation d’un cuboïde entre acquisitions successives.La sélection par région et par classe en segmentation.Et l’export conservant les paramètres du capteur et le repère employé.Une observation en découle. La deuxième fonction est la plus déterminante pour la précision, une dimension s’ajustant bien mieux sur une vue orthogonale que dans une perspective.Ce que le contrôle qualité exploite
Quatre vérifications sont propres à la 3D et elles reposent sur des contraintes physiques.La plausibilité dimensionnelle, une classe d’objet ayant une taille contrainte.La cohérence avec le sol, un objet flottant ou enfoncé signalant une erreur de position.L’absence de chevauchement entre cuboïdes d’objets solides.Et la cohérence entre le nombre de points contenus et le taux d’occlusion déclaré.Une conséquence pratique importante en découle. Ces quatre contrôles s’exécutent automatiquement et sans référence, la géométrie fournissant des contraintes qu’une image ne fournit pas, ce qui rend le contrôle en annotation 3D plus puissant qu’en deux dimensions.Aborder un projet 3D
Cinq questions cadrent ce type de projet.Quelle représentation l’usage aval exige-t-il. Cette réponse détermine le coût dans un rapport important.Quelle source produit la donnée. Cette réponse détermine la précision géométrique disponible.Quelle distance maximale sera annotée. Son absence produit un travail sans valeur sur les objets lointains.La persistance d’identité est-elle nécessaire. Une réponse négative supprime un poste entier.Et quel repère et quelle calibration accompagnent les données. Leur absence rend une fusion ultérieure impossible.Ces cinq réponses déterminent la charge et la faisabilité. Les poser avant de commencer évite un corpus dont la représentation ne correspond pas à l’usage.Ce que ce chapitre enseigne
Une observation transversale mérite de clore ce panorama.La troisième dimension ajoute du coût et fournit en retour des contraintes exploitables.Trois constats la composent.La navigation et le volume à parcourir renchérissent le travail par rapport à une image.La géométrie fournit des contraintes physiques qui rendent une part des contrôles automatique et une part des attributs calculable.Et les mesures étant métriques, la qualité se vérifie contre le monde plutôt que contre un jugement.Ce constat rejoint celui que les séries précédentes ont établi à propos des données portant une régularité indépendante du contenu annoté : cette régularité sert autant à vérifier qu’à produire.Les erreurs les plus fréquentes
- Discuter d’annotation 3D sans avoir précisé la représentation des données.
- Demander une segmentation par point là où un cuboïde suffisait.
- Ne pas fixer de nombre minimal de points par objet annoté.
- Omettre la distance maximale d’annotation.
- Laisser la convention d’ajustement du cuboïde implicite.
- Négliger la définition de l’orientation sur les objets symétriques.
- Saisir manuellement un taux d’occlusion que la géométrie permet de calculer.
- Livrer sans les paramètres du capteur ni le repère employé.
- Comparer deux corpus dont les distributions de distances diffèrent.
- Choisir un outil d’images adapté plutôt qu’un outil 3D.