Les verticaux précédents partagent trois difficultés que leurs contextes particuliers déclinent différemment. Ce chapitre les traite pour elles-mêmes, parce qu’elles bornent ce qu’un corpus tridimensionnel peut affirmer indépendamment du domaine.Il prolonge l’article consacré à l’annotation 3D dans le BTP.
Les trois familles de difficultés
Trois causes distinctes produisent les défaillances de l’annotation 3D.La sparsité, où l’objet est présent et trop peu échantillonné pour être qualifié.L’occlusion, où l’objet est masqué et absent de la donnée plutôt que dégradé.Et l’ambiguïté géométrique, où l’objet est correctement échantillonné et indiscernable d’un autre.Une conséquence pratique importante en découle. Ces trois familles appellent des réponses différentes, la première un seuil, la deuxième une convention et la troisième une information complémentaire, ce qui rend leur confusion coûteuse en annotation 3D.Ce que la sparsité produit
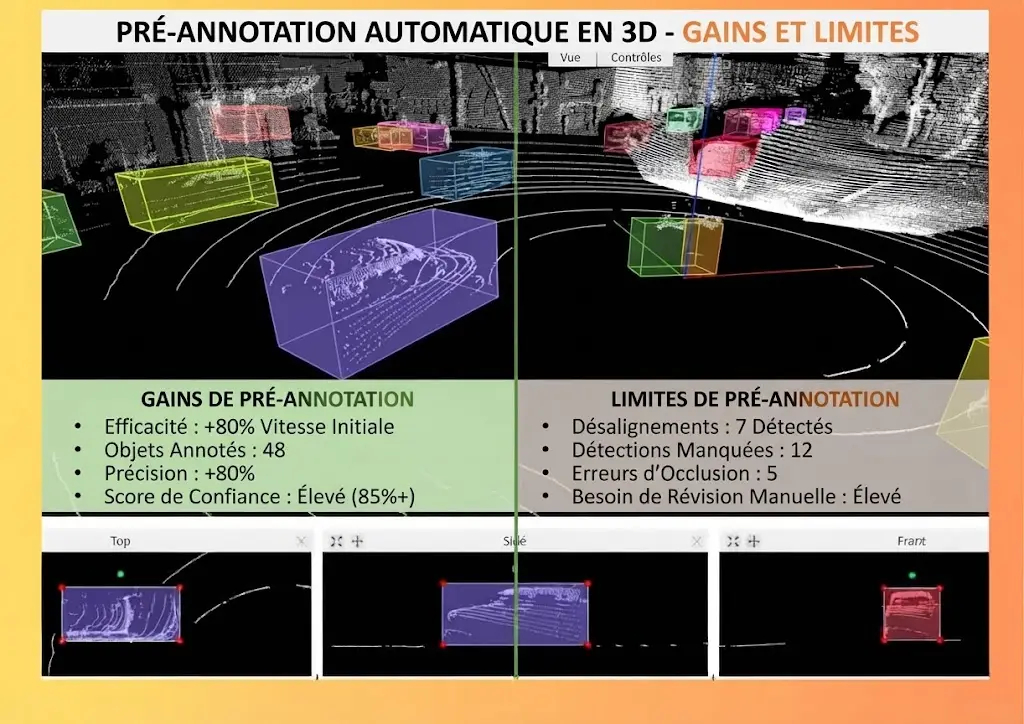
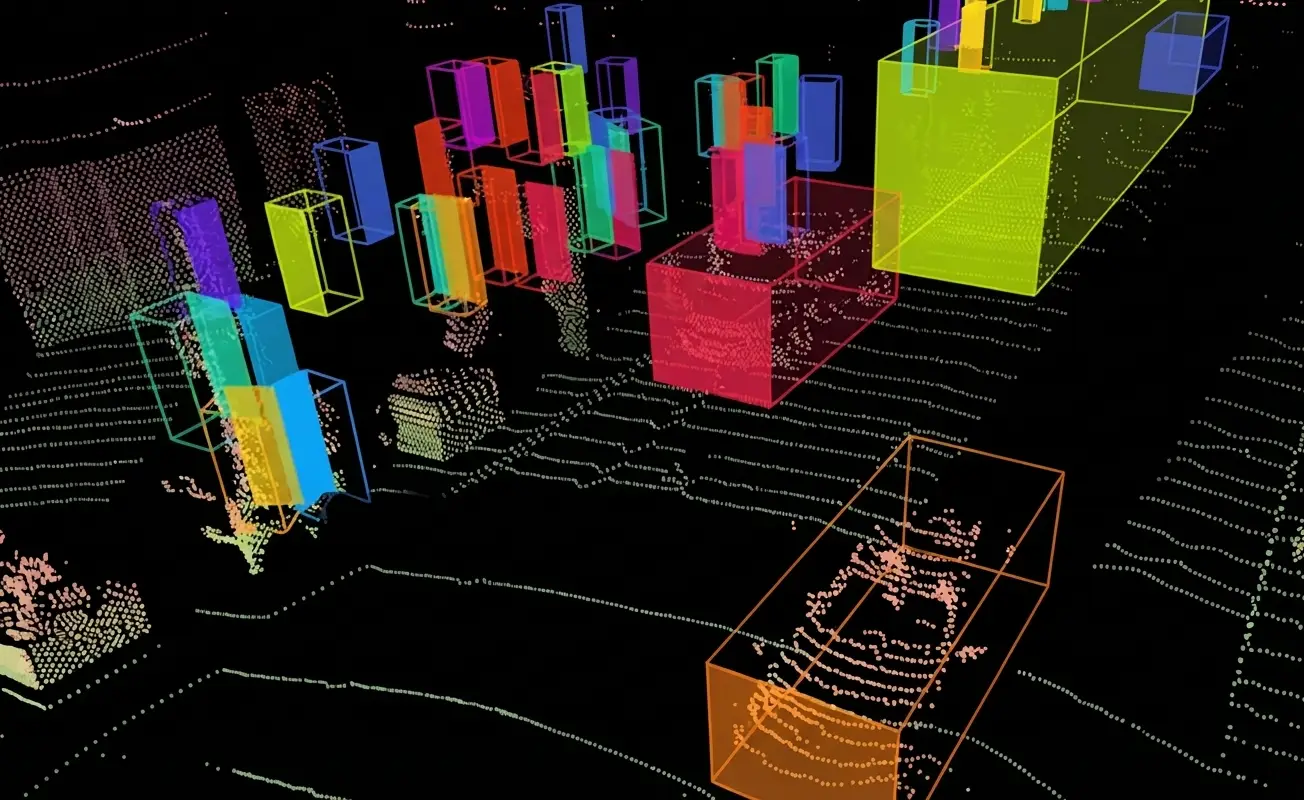
Cette propriété gouverne la faisabilité d’un projet d’annotation 3D.Elle se quantifie.Le nombre de points sur un objet décroît avec le carré de la distance.Quatre conséquences en découlent.La classe devient incertaine, quelques points ne portant pas de signature exploitable.La dimension repose sur une extrapolation plutôt que sur une mesure.L’orientation devient indéterminable, l’avant n’étant plus discernable.Et le désaccord entre annotateurs croît fortement, sur la classe comme sur les dimensions.Une observation importante en découle. Ces quatre effets apparaissent progressivement plutôt qu’à un seuil net, ce qui rend le choix d’une distance maximale conventionnel et impose de le fonder sur une mesure plutôt que sur une intuition.Fixer le seuil de sparsité
Cette méthode transforme une intuition en valeur mesurée.Le principe consiste à mesurer l’accord entre annotateurs par tranche de distance.Trois informations en découlent pour un projet d’annotation 3D.La distance au delà de laquelle l’accord sur la classe s’effondre.La distance au delà de laquelle l’orientation cesse d’être déterminable.Et le nombre de points correspondant à ces deux seuils, valeur transposable à d’autres capteurs.Une conséquence pratique importante en découle pour un projet d’annotation 3D. La troisième information est la plus utile, un seuil exprimé en nombre de points se transposant d’un capteur à l’autre là qu’un seuil exprimé en mètres ne vaut que pour l’équipement qui l’a produit.Ce que l’occlusion produit en 3D
Une différence avec l’annotation d’images mérite d’être soulignée.Ce qui est derrière un obstacle ne produit aucun point, l’information étant absente plutôt que dégradée.Quatre conséquences en découlent.Un objet partiellement observé se dimensionne par extrapolation plutôt que par mesure.Un objet entièrement masqué n’est pas annotable, l’effort n’y changeant rien.La face observée détermine quelles dimensions sont mesurées et lesquelles sont déduites.Et la convention d’extrapolation devient la source d’une part des dimensions livrées.Une observation importante en découle. Cette absence franche est plus favorable qu’une dégradation progressive, elle se détecte et se déclare là qu’une donnée dégradée se confond avec une donnée valide en annotation 3D.Les degrés d’occlusion
Quatre situations se distinguent en annotation 3D.Elles n’appellent pas le même traitement.L’objet partiellement visible sur plusieurs faces, dimensionnable avec une faible extrapolation.L’objet visible sur une seule face, dont la profondeur est entièrement conventionnelle.L’objet visible par quelques points épars, dont la classe elle-même devient incertaine.Et l’objet entièrement masqué, absent de la donnée.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. Ces quatre situations justifient un attribut d’occlusion à quatre niveaux plutôt qu’un indicateur binaire, la deuxième et la troisième appelant des traitements très différents en exploitation.L’ambiguïté géométrique
Cette troisième difficulté persiste malgré une densité suffisante.Deux objets de géométrie identique ne se distinguent pas par la forme.Quatre configurations l’illustrent en annotation 3D.Deux matériaux différents formant la même surface plane.Deux véhicules de gabarit voisin observés partiellement.Un poteau et un arbre élagué de diamètre comparable.Et deux objets en contact ne présentant aucune discontinuité mesurable entre eux.Une observation importante en découle. Ces quatre configurations ne se résolvent pas par un effort supplémentaire, elles appellent une information complémentaire, couleur, intensité ou contexte, ou une classe déclarant l’indécision.Les surfaces qui trompent le capteur
Quatre matériaux produisent une donnée fausse plutôt qu’absente.Le vitrage, qui laisse passer le signal et fait apparaître l’arrière-plan à la place de la surface.Le métal poli, qui réfléchit et produit des points à des positions qui n’existent pas.L’eau, dont le comportement combine réflexion et absorption selon l’angle.Et les surfaces sombres mates, dont le retour trop faible produit une absence sélective.Une conséquence pratique importante en découle pour un projet d’annotation 3D. Le deuxième matériau est le plus dangereux, un point réfléchi étant géométriquement valide et physiquement faux, ce qui le rend indétectable par les contrôles de plausibilité ordinaires.Détecter les points faux
Une opération distingue une donnée absente d’une donnée fausse et elle se programme.Quatre signatures trahissent un point réfléchi ou aberrant en annotation 3D.La position derrière une surface opaque déjà mesurée, physiquement impossible.L’isolement, un point sans voisin dans un rayon donné n’appartenant à aucune surface.La symétrie par rapport à un plan réfléchissant, signature caractéristique d’une réflexion spéculaire.Et l’intensité anormalement élevée ou faible par rapport au voisinage immédiat.Une conséquence pratique importante en découle pour un projet d’annotation 3D. La première signature est la plus fiable et la moins employée, un point situé derrière une paroi mesurée ne pouvant exister, ce qui fournit un contrôle automatique que ni la distance ni l’isolement ne remplacent.Ce que l’acquisition peut corriger
Quatre décisions amont réduisent ces difficultés d’annotation 3D.Elles échappent au travail d’annotation lui-même.La multiplication des points de vue, qui réduit l’occlusion sans changer le capteur.Le rapprochement du capteur, qui augmente la densité sur les objets d’intérêt.Le choix de la période, qui change la pénétration en milieu végétal.Et l’ajout d’une modalité, image ou intensité, qui lève une part importante des ambiguïtés géométriques.Une observation en découle. La première décision est la plus efficace et la moins coûteuse, une seconde station ou un second passage supprimant une part de l’occlusion plutôt que de la rendre plus lisible.Ce que la convention doit prévoir
Six décisions de convention couvrent l’essentiel de ces difficultés. Elles s’écrivent avant la production.Le nombre minimal de points en dessous duquel un objet n’est pas annoté.La distance maximale couverte, dérivée du seuil précédent.La règle d’extrapolation des faces non observées, avec l’attribut qui la signale.Les niveaux de l’attribut d’occlusion.Le traitement des points aberrants dus aux surfaces réfléchissantes.Et la classe accueillant les objets dont la nature reste indécidable après examen.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. La cinquième décision est la plus souvent omise, un point réfléchi étant traité tantôt comme un objet tantôt comme du bruit selon l’annotateur, ce qui produit une incohérence que rien ne détecte.Ce que ces difficultés coûtent
Quatre effets sur la charge d’annotation 3D accompagnent ces configurations.La cadence chute fortement, un objet épars demandant un examen là qu’un objet dense se traite d’un geste.Le désaccord augmente, ce qui impose une double annotation plus fréquente.L’arbitrage devient nécessaire, un cas limite remontant à un responsable.Et la part indécidable consomme du temps sans produire de donnée exploitable.Une conséquence pratique importante en découle. Ces quatre effets se concentrent sur les objets les plus lointains et les moins utiles, ce qui rend le seuil de distance à la fois un levier d’économie et un levier de qualité.Mesurer la part indécidable
Une opération quantifie cette part et elle borne toute exigence contractuelle.Deux annotateurs traitent les mêmes scènes et leurs désaccords se classent par cause.Quatre informations exploitables en découlent.La part attribuable à la sparsité, qui décroît si le seuil de distance est resserré.La part attribuable à l’occlusion, qui dépend de la géométrie d’acquisition.La part attribuable à l’ambiguïté, qui appelle une information complémentaire.Et la part attribuable à une convention insuffisante, seule catégorie corrigible par écrit.Une observation importante en découle pour un projet d’annotation 3D. Ce classement oriente l’effort, les trois premières catégories relevant de l’acquisition et la quatrième de la documentation, ce qui évite de chercher en production une correction qui relève d’ailleurs.Aborder ces difficultés dans un projet
Cinq questions cadrent ces difficultés d’annotation 3D. Elles se posent avant la production.Quelle part des objets se situe au delà du seuil de sparsité mesuré. Cette réponse dimensionne la difficulté principale.Combien de points de vue couvrent la scène. Cette réponse détermine l’occlusion résiduelle.Une information complémentaire est-elle disponible. Sa présence lève une part des ambiguïtés.Quels matériaux problématiques la scène contient-elle. Cette réponse prédit les points faux.Et une classe indécidable est-elle prévue dans la nomenclature. Son absence transforme une limite en bruit.Ces cinq réponses déterminent les conventions à écrire et l’exigence tenable. Les poser avant de commencer évite un engagement sur une précision que la donnée ne porte pas.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.Ces difficultés se répartissent en trois catégories dont une seule relève de l’annotation.Trois constats la composent.Une part relève de l’acquisition, densité, points de vue et modalité se décidant en amont ou pas du tout.Une part relève de la convention, seuils et extrapolation demandant une règle écrite plutôt qu’un effort supplémentaire.Et une part est irréductible, deux objets de même géométrie sans information complémentaire ne se séparant pas.Ce constat rejoint celui que le cluster vidéo a établi à propos des occlusions et du flou : distinguer une erreur d’une limite évite de consacrer un effort à corriger ce qui ne peut pas l’être, et cette distinction se pose au diagnostic plutôt qu’après plusieurs tentatives.Les erreurs les plus fréquentes
- Fixer un seuil de distance par intuition plutôt que par mesure.
- Exprimer un seuil en mètres plutôt qu’en nombre de points.
- Employer un attribut d’occlusion binaire plutôt qu’à plusieurs niveaux.
- Extrapoler une face non observée sans le signaler.
- Traiter un point réfléchi tantôt comme un objet tantôt comme du bruit.
- Négliger la classe des cas indécidables.
- Attendre d’un effort supplémentaire qu’il lève une ambiguïté géométrique.
- Ignorer la multiplication des points de vue comme correction d’occlusion.
- Confondre sparsité et occlusion dans un même attribut.
- Exiger la même précision à toutes les distances.