Deux méthodes produisent des nuages de points et elles ne produisent pas la même donnée. Le choix entre elles précède le projet d’annotation et il détermine ce que ce projet pourra établir.Cet article expose les critères d’arbitrage. Il prolonge l’article consacré à l’annotation 3D pour la robotique et la logistique.
Deux principes de mesure
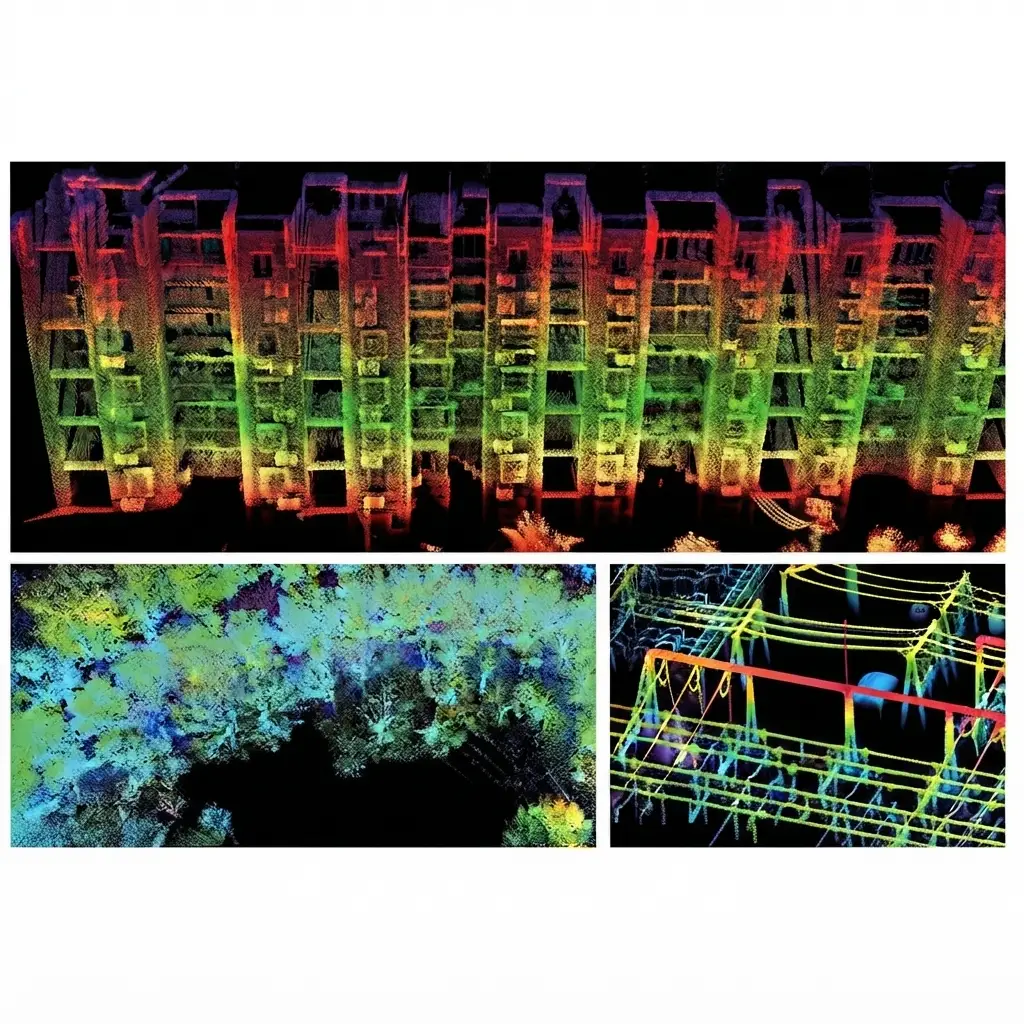
Deux approches alimentent un projet d’annotation 3D.Elles produisent des coordonnées dont la nature diffère profondément.Le LiDAR mesure une distance en chronométrant un signal, chaque point résultant d’une mesure directe.La photogrammétrie déduit une position en comparant plusieurs images, chaque point résultant d’un calcul.Une conséquence pratique importante en découle. La première méthode produit une mesure et la seconde une estimation, distinction qui gouverne tout ce que ce chapitre expose sur l’annotation 3D.Ce que le LiDAR apporte
Cinq propriétés caractérisent cette source de données.La précision métrique, une distance mesurée directement et non déduite.L’indépendance à l’éclairement, le capteur émettant son propre signal.La portée, qui atteint des distances qu’aucune reconstruction par images ne couvre.L’intensité du retour, information supplémentaire qui distingue des matériaux à géométrie identique.Et la sparsité contrôlée, un nuage régulier et prévisible plutôt qu’inégal.Une observation en découle. La deuxième propriété explique l’adoption de cette source dans les contextes extérieurs, une acquisition nocturne ou en éclairage variable restant exploitable là qu’une reconstruction par images échoue.Ce que la photogrammétrie apporte
Cinq propriétés caractérisent cette seconde source.La densité, très supérieure sur les surfaces texturées et bien éclairées.La couleur native, chaque point portant l’information de l’image dont il provient.Le coût d’acquisition, un appareil photographique restant sans commune mesure avec un capteur de distance.La souplesse, une acquisition se conduisant avec un matériel courant et un opérateur formé rapidement.Et l’accès rétrospectif, un jeu d’images anciennes pouvant être reconstruit alors qu’une mesure non faite est perdue.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. La deuxième propriété change le travail d’annotation, la couleur résolvant une part des ambiguïtés de classe que la géométrie seule laisse ouvertes.Ce que la photogrammétrie ne peut pas faire
Quatre limites bornent cette méthode en annotation 3D.Elles sont structurelles.Les surfaces sans texture ne se reconstruisent pas, un mur uni ou un ciel ne fournissant aucun point d’appariement.Les surfaces réfléchissantes produisent des points erronés, l’apparence changeant avec le point de vue.L’échelle absolue n’est pas donnée, une reconstruction étant définie à un facteur près sans référence externe.Et la précision décroît fortement avec la distance, l’écart entre points de vue devenant insuffisant.Une observation importante en découle. La troisième limite est la plus lourde de conséquences pour un corpus d’annotation 3D, une mesure de dimension n’ayant aucun sens sans un élément de référence introduit dans la scène.Ce que le LiDAR ne peut pas faire
Quatre limites bornent cette méthode également.La densité reste inférieure sur les objets proches, un capteur balayant selon un motif fixe plutôt que selon le contenu.La couleur est absente, sauf appariement avec une caméra qui introduit une exigence de calibration.Le vitrage et l’eau produisent des retours aberrants ou aucun retour.Et le coût du matériel reste un frein pour des acquisitions ponctuelles ou dispersées.Une conséquence pratique s’ensuit. La deuxième limite explique la fréquence des montages mixtes, l’apport de la couleur étant suffisamment déterminant pour justifier la contrainte de calibration.Ce que chaque méthode change à l’annotation
Quatre différences se manifestent au moment même du travail d’annotation 3D.La décision de classe est plus rapide sur un nuage coloré, la texture levant des ambiguïtés que la forme laisse ouvertes.La délimitation est plus fiable sur un nuage mesuré, la position d’un point n’étant pas entachée d’une erreur de reconstruction.Les artefacts diffèrent, points aberrants isolés pour l’un et surfaces bruitées ou manquantes pour l’autre.Et le contrôle dimensionnel n’est possible qu’avec une échelle établie, ce qui exclut une photogrammétrie non référencée.Une observation importante en découle. La dernière différence prive un corpus photogrammétrique non référencé du contrôle le plus puissant de l’annotation 3D, ce qui doit être vérifié avant d’accepter un tel jeu de données.Le montage mixte
Cette configuration combine les deux sources en annotation 3D.Elle est fréquente.Un capteur de distance calibré avec une caméra produit un nuage mesuré et coloré.Trois apports en découlent en annotation 3D.La précision géométrique du premier s’ajoute à la richesse sémantique du second.La classification devient rapide sans perdre la fiabilité dimensionnelle.Et la vérification est facilitée, un contrôleur retrouvant en image ce qu’il ne distingue pas dans les points.Trois exigences accompagnent ce montage en annotation 3D.La calibration entre capteurs doit être établie et documentée.La synchronisation temporelle devient critique dès que la scène ou le porteur bouge.Et le format de livraison doit conserver les paramètres permettant la projection.Établir une échelle en photogrammétrie
Une opération lève la principale limite de cette méthode et elle se prépare avant l’acquisition.Trois approches établissent une échelle absolue en photogrammétrie.La mire de dimensions connues placée dans la scène, méthode simple qui suppose une préparation sur site.Les points de contrôle relevés par un moyen externe, plus lourde et plus précise.Et les données de position du porteur, praticable en drone lorsque la précision de positionnement le permet.Une conséquence pratique importante en découle pour un projet d’annotation 3D. Ces trois approches se décident avant la sortie et ne se rattrapent pas, une reconstruction sans référence ne pouvant être mise à l’échelle rétrospectivement qu’en retournant sur le site.Ce que le porteur change
Quatre configurations d’acquisition se rencontrent.Elles orientent le choix de la source.Le relevé statique sur trépied, qui autorise les deux méthodes et produit la meilleure précision.Le porteur mobile terrestre, véhicule ou chariot, où le LiDAR domine par sa robustesse à l’éclairement.Le drone, où le poids et l’autonomie ont longtemps favorisé la photogrammétrie avant que les capteurs légers ne se répandent.Et le dispositif portatif, où la souplesse d’un appareil photographique reste un avantage décisif.Une conséquence pratique en découle pour un projet d’annotation 3D. Le premier cas autorise un arbitrage libre et il est le plus rare, les trois autres contraignant le choix par des considérations logistiques plutôt que par la qualité de la donnée recherchée.Les contextes qui tranchent
Cinq situations imposent une méthode plutôt que l’autre.L’acquisition nocturne ou en éclairage variable, qui exclut la photogrammétrie.Les surfaces uniformes sans texture, qui l’excluent également.La mesure dimensionnelle contractuelle, qui exige une échelle établie.La reconstruction rétrospective à partir d’images existantes, qui exclut le LiDAR.Et le budget d’acquisition contraint sur des sites nombreux et dispersés, qui le rend souvent inaccessible.Une observation en découle. Ces cinq situations tranchent sans arbitrage, ce qui rend la question du contexte plus déterminante que la comparaison des mérites respectifs des deux méthodes.Ce que cela change au coût du projet
Quatre effets se manifestent sur la charge de travail d’annotation 3D.La densité photogrammétrique allonge le temps de traitement sans améliorer la décision.La couleur réduit fortement le temps passé sur les classes ambiguës.Les zones sans reconstruction créent des vides qui appellent une convention et ralentissent le travail.Et l’absence d’échelle supprime les contrôles automatiques, ce qui déplace la charge vers la vérification humaine.Une conséquence pratique importante en découle. Ces quatre effets se compensent partiellement, une source photogrammétrique n’étant ni plus coûteuse ni moins coûteuse à annoter par principe, ce qui rend le lot pilote indispensable pour trancher.Comment vérifier une donnée reçue
Cinq vérifications s’imposent avant d’accepter un jeu de données pour l’annotation 3D.L’origine de la donnée, mesure ou reconstruction, information qui n’est pas toujours fournie.La présence d’une échelle établie et de son mode d’établissement.La présence de l’intensité ou de la couleur, qui conditionne certaines nomenclatures.La densité effective sur les objets d’intérêt plutôt que la densité moyenne annoncée.Et l’étendue des zones sans donnée, qui borne la part exploitable de chaque scène.Une observation importante en découle pour un projet d’annotation 3D. La quatrième vérification produit fréquemment une surprise, une densité moyenne flatteuse pouvant masquer une densité insuffisante là où se trouvent précisément les objets à annoter.Aborder ce choix dans un projet
Cinq questions cadrent cet arbitrage en annotation 3D.Une mesure dimensionnelle est-elle attendue. Une réponse positive exige une échelle établie.Les conditions d’éclairement sont-elles maîtrisées. Une réponse négative écarte la photogrammétrie.La nomenclature distingue-t-elle des matériaux. Cette réponse appelle la couleur ou l’intensité.Quelle distance doit être couverte. Cette réponse borne ce que chaque méthode permet.Et la donnée existe-t-elle déjà. Une réponse positive rend l’arbitrage sans objet.Ces cinq réponses déterminent la source appropriée. Les poser avant l’acquisition évite un corpus dont la nature interdit ce que le projet attendait d’établir.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.Les deux méthodes produisent des objets de nature différente sous une apparence identique.Trois constats la composent en annotation 3D.Un nuage mesuré et un nuage reconstruit se ressemblent à l’écran et n’autorisent pas les mêmes affirmations.L’absence d’échelle absolue prive un corpus du contrôle dimensionnel, avantage principal de l’annotation 3D sur l’annotation d’images.Et la couleur native accélère la décision de classe autant que la mesure fiabilise la délimitation.Ce constat rejoint celui que les séries précédentes ont établi à propos des sources de données : la question n’est pas laquelle est meilleure mais laquelle porte l’information que le projet doit établir.Les erreurs les plus fréquentes
- Traiter un nuage reconstruit comme un nuage mesuré.
- Accepter une photogrammétrie sans échelle pour un projet de mesure.
- Retenir la photogrammétrie sur des surfaces sans texture.
- Négliger la calibration dans un montage mixte.
- Comparer des corpus produits par deux méthodes différentes.
- Se fier à la densité moyenne annoncée plutôt qu’à la densité sur les objets.
- Ignorer les zones sans reconstruction dans le chiffrage.
- Fixer une nomenclature de matériaux sans couleur ni intensité.
- Supposer qu’une source dense est une source précise.
- Choisir la méthode après l’acquisition plutôt qu’avant.