La robotique et la logistique se distinguent des autres verticaux de l’annotation 3D par une exigence particulière. Il ne s’agit pas d’éviter les objets mais de les saisir, et cette différence change ce que la donnée doit décrire.Cet article expose ce que ce contexte demande. Il prolonge l’article consacré à la segmentation de nuages de points.
Ce qui distingue ce contexte
Cinq propriétés caractérisent ce vertical de l’annotation 3D et le séparent nettement des autres.L’environnement est contrôlé, un entrepôt ou une cellule de production présentant une variabilité bornée.Les objets sont connus, un catalogue de références remplaçant une nomenclature ouverte.La distance de travail est courte, ce qui donne une densité de points élevée sur les objets.La finalité est la manipulation, ce qui exige la forme et non l’encombrement.Et la tolérance est fine, une erreur de quelques millimètres faisant échouer une préhension.Une conséquence pratique importante en découle. Les trois premières propriétés simplifient considérablement le travail par rapport à la conduite autonome, et les deux dernières relèvent l’exigence sur ce qui reste.Ce que la manipulation exige
Quatre informations d’annotation 3D conditionnent une préhension réussie.La forme exacte de l’objet, un cuboïde incluant du vide autour d’une pièce non convexe.L’orientation complète, les trois angles important lorsque l’objet n’est pas posé à plat.Les surfaces de préhension, faces planes ou zones saisissables identifiées séparément.Et l’accessibilité, un objet correctement décrit pouvant rester inaccessible dans une pile.Une observation importante en découle. La troisième information distingue ce vertical de tous les autres, l’annotation ne se contentant pas de décrire un objet mais désignant les zones par lesquelles un préhenseur peut l’atteindre.Les tâches demandées
Cinq formulations d’annotation 3D se rencontrent dans ce vertical.Leur coût diffère fortement.La détection de présence, qui suffit à un comptage ou à un contrôle de conformité.L’estimation de pose, qui donne position et orientation complètes d’une référence connue.La segmentation d’instance, qui sépare des objets identiques empilés.L’annotation de points de préhension, qui désigne où saisir.Et la classification d’état, un colis intact ou endommagé, une palette conforme ou non.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. La deuxième formulation domine la demande, l’estimation de pose sur catalogue connu constituant le besoin le plus fréquent en robotique de manipulation.Ce que le catalogue connu change
Cette propriété transforme l’économie de ce vertical.Les objets manipulés proviennent d’un ensemble fini et documenté.Quatre conséquences directes en découlent.Les dimensions sont connues, ce qui supprime l’extrapolation et transforme l’annotation en positionnement d’un modèle.Le contrôle devient très puissant, toute dimension divergeant du catalogue signalant une erreur.La nomenclature est fermée, ce qui écarte la difficulté des classes non prévues.Et un modèle numérique de l’objet peut servir de gabarit, l’annotateur alignant une forme connue plutôt que de délimiter une inconnue.Une observation en découle. La dernière conséquence change la nature du geste, l’annotation devenant un recalage plutôt qu’une délimitation, ce qui la rend plus rapide et plus reproductible qu’en environnement ouvert.La difficulté de l’empilement
Cette configuration domine les difficultés d’annotation 3D dans ce contexte.Des objets identiques empilés en vrac se recouvrent mutuellement.Quatre effets se cumulent en annotation 3D.Chaque objet n’est observé que partiellement, une face au mieux étant visible.Les frontières entre objets identiques n’ont aucune signature géométrique.L’orientation devient difficile à établir sur une observation partielle.Et le dénombrement lui-même devient incertain dans les couches profondes.Une conséquence pratique importante en découle pour un projet d’annotation 3D. Ces quatre effets justifient une convention de profondeur, seuls les objets accessibles depuis le dessus étant annotés, ce qui correspond d’ailleurs à ce qu’un robot peut effectivement saisir.Ce que la courte distance apporte
Quatre avantages accompagnent un capteur proche de la scène.La densité de points est élevée, ce qui rend les formes descriptibles avec précision.La classe est rarement ambiguë, la géométrie suffisant à identifier une référence connue.Les frontières entre objets sont mieux résolues lorsqu’un écart existe.Et les conditions d’éclairement sont maîtrisées, ce qui rend la donnée reproductible.Une observation importante en découle. Ces quatre avantages déplacent la difficulté de la perception vers la précision, ce vertical ne posant pas le problème de savoir ce qu’on voit mais celui de le décrire assez finement pour agir dessus.Les surfaces difficiles
Quatre matériaux courants en logistique dégradent la donnée d’annotation 3D.Le film plastique transparent, omniprésent sur les palettes et invisible pour un capteur optique.Le métal poli, qui produit des réflexions et des points aberrants.Les surfaces noires mates, dont le retour est trop faible pour être mesuré.Et le carton brillant, dont le comportement varie avec l’angle d’incidence.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. Ces quatre matériaux composent l’essentiel d’un environnement logistique, ce qui rend la convention sur les points manquants et aberrants plus déterminante ici que dans tout autre vertical.Annoter les points de préhension
Une tâche distincte accompagne souvent la description géométrique et elle mérite un traitement séparé.Désigner où saisir un objet suppose des critères que la forme seule ne fournit pas.Cinq critères la composent en pratique.La planéité locale, une ventouse exigeant une surface continue d’une taille minimale.L’écartement disponible, une pince ayant besoin d’un espace de part et d’autre.La résistance de la zone, un emballage souple ne supportant pas la même prise qu’une paroi rigide.L’équilibre, un point de saisie éloigné du centre de masse provoquant une rotation.Et l’accessibilité effective, une surface parfaite mais recouverte étant inutilisable.Une conséquence pratique importante en découle pour un projet d’annotation 3D. Ces cinq critères dépendent du préhenseur employé, ce qui rend un corpus de points de préhension spécifique à un équipement plutôt que réutilisable, distinction à poser avant de le constituer.Le contrôle qualité adapté
Cinq vérifications exploitent les propriétés de ce contexte.La conformité au catalogue, toute dimension divergente signalant une erreur de pose ou de référence.La non-intersection entre objets, deux solides ne pouvant occuper le même volume.La cohérence gravitaire, un objet flottant sans support signalant une erreur de position.L’accessibilité déclarée, un objet marqué saisissable et physiquement recouvert constituant une contradiction.Et la stabilité du recalage, deux annotateurs alignant le même modèle devant obtenir des poses proches.Une observation importante en découle. Le premier contrôle est le plus puissant de tous les verticaux 3D, le catalogue fournissant une vérité dimensionnelle exacte que ni la route ni la forêt ne fournissent en annotation 3D.Ce que ce travail coûte
Quatre facteurs déterminent la charge d’annotation 3D dans ce vertical.Le taux de recouvrement entre objets, facteur dominant qui détermine la difficulté par objet.Le nombre d’objets par scène, souvent élevé dans un bac ou sur une palette.L’exigence sur l’orientation, une préhension précise demandant les trois angles.Et la présence de points de préhension à annoter séparément.Une conséquence pratique en découle. Le premier facteur produit une variation considérable, une scène d’objets séparés et une scène de vrac dense ne se comparant pas même à nombre d’objets égal en annotation 3D.Ce que la pré-annotation apporte ici
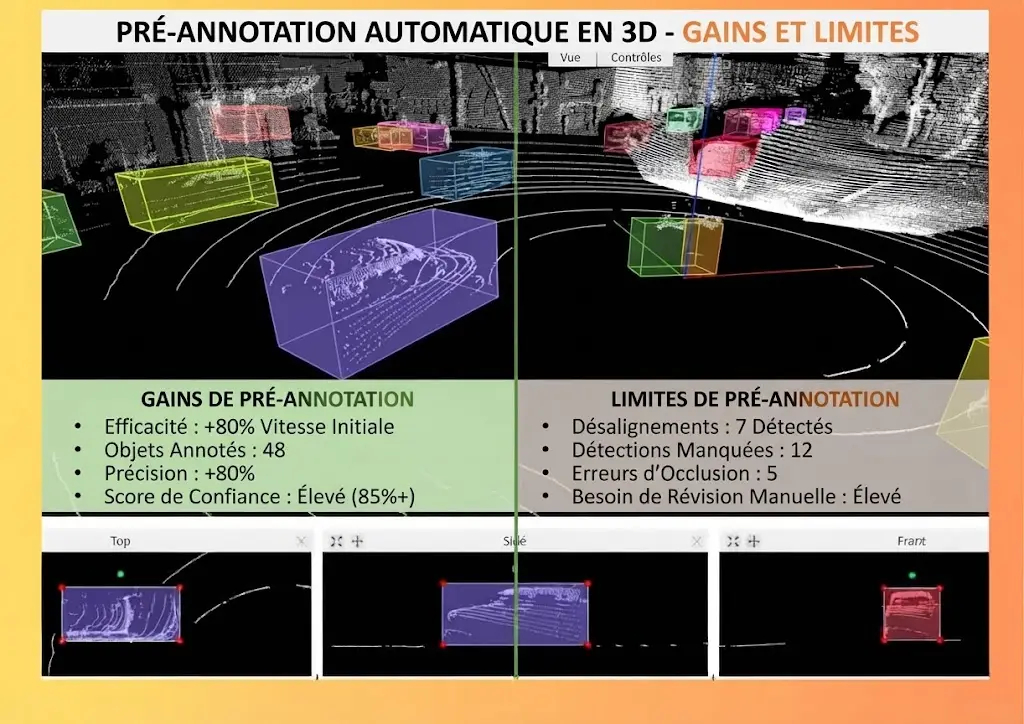
Trois observations situent l’apport de l’assistance à l’annotation 3D dans ce contexte.Le recalage automatique d’un modèle connu fonctionne bien sur objets isolés et bien observés.Il échoue en vrac dense, l’observation partielle admettant plusieurs poses également compatibles.Et la vérification reste rapide, un désalignement se voyant immédiatement lorsque le modèle est superposé au nuage.Une observation en découle pour un projet d’annotation 3D. Le troisième constat rend l’assistance particulièrement rentable ici, le coût de vérification étant faible et le gain élevé, configuration plus favorable que dans les verticaux à nomenclature ouverte.Ce que ce vertical ne permet pas
Quatre limites bornent ce qu’une annotation 3D peut établir ici.Un objet entièrement recouvert ne produit aucun point et reste hors d’atteinte.Une surface transparente ne se mesure pas, ce qui laisse un vide dans la donnée là où un objet existe.Un objet déformable, sac ou textile, n’a pas de modèle géométrique stable à recaler.Et l’orientation d’un objet à symétrie de révolution reste indéterminée autour de son axe.Cette troisième limite mérite d’être soulignée. Elle signifie qu’un catalogue mêlant objets rigides et objets souples appelle deux traitements distincts, le second relevant de la segmentation plutôt que de l’estimation de pose.Aborder un projet en robotique
Cinq questions cadrent un projet d’annotation 3D en robotique.Le catalogue d’objets est-il fermé et documenté. Une réponse positive transforme l’annotation en recalage.Les objets sont-ils présentés séparés ou en vrac. Cette réponse détermine le facteur de coût principal.Quels matériaux composent les objets. Cette réponse prédit les zones sans donnée.Des points de préhension sont-ils attendus. Cette réponse ajoute une tâche distincte.Et quelle tolérance la préhension exige-t-elle. Cette réponse borne ce qui doit être promis.Ces cinq réponses déterminent la charge et la faisabilité. Les poser avant de commencer évite un corpus précis sur des objets qu’aucun préhenseur n’atteindra.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.Ce vertical inverse le rapport habituel entre difficulté de perception et exigence de précision.Trois constats la composent.L’environnement contrôlé et le catalogue fermé suppriment la plupart des ambiguïtés de classe qui dominent les autres verticaux.L’exigence de préhension impose une précision que ni la conduite ni la cartographie ne demandent.Et le catalogue fournit une vérité dimensionnelle exacte, ce qui rend le contrôle plus puissant ici que partout ailleurs.Ce constat rejoint celui que les séries précédentes ont établi à propos des environnements maîtrisés : la contrainte se déplace de l’identification vers la mesure, et le corpus vaut par sa précision plutôt que par sa couverture.Les erreurs les plus fréquentes
- Employer un cuboïde là où la préhension exige la forme réelle.
- Négliger l’annotation des surfaces de préhension.
- Annoter les objets inaccessibles au fond d’un vrac.
- Ignorer le film plastique transparent dans la convention.
- Traiter les objets déformables comme des objets à recaler.
- Exiger une orientation sur un objet à symétrie de révolution.
- Omettre le contrôle de conformité au catalogue, le plus puissant du vertical.
- Chiffrer au nombre d’objets sans tenir compte du recouvrement.
- Accepter une proposition de recalage en vrac dense sans vérification.
- Ne pas déclarer la tolérance exigée par le préhenseur.