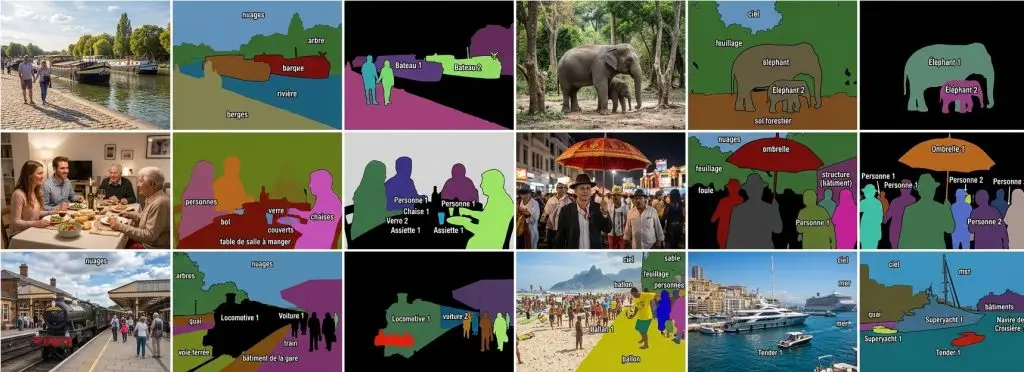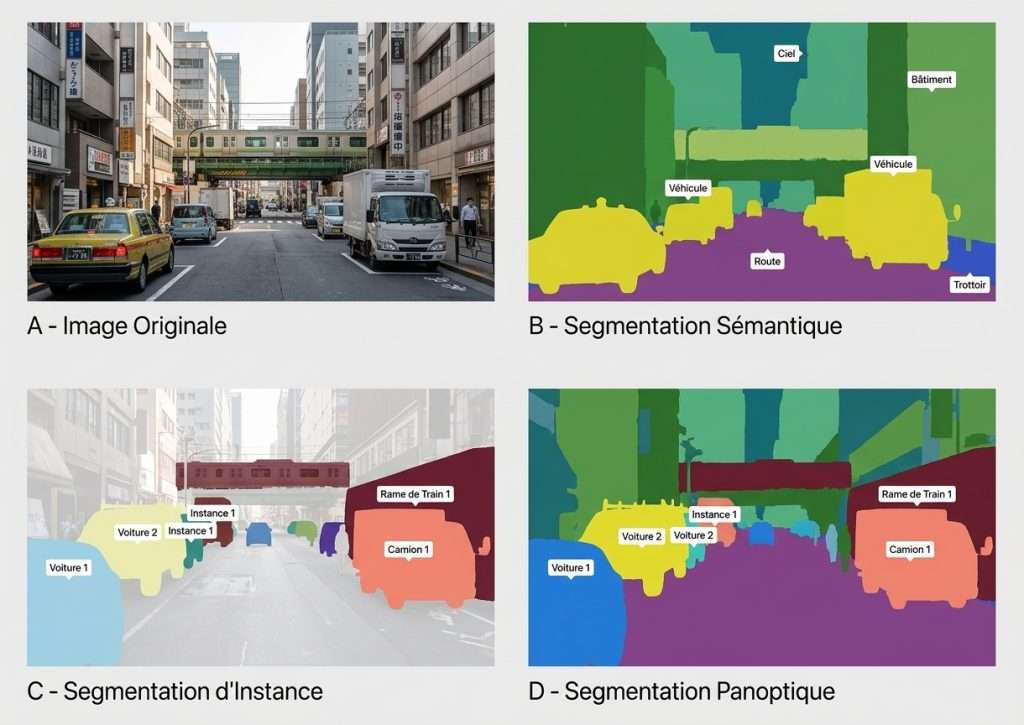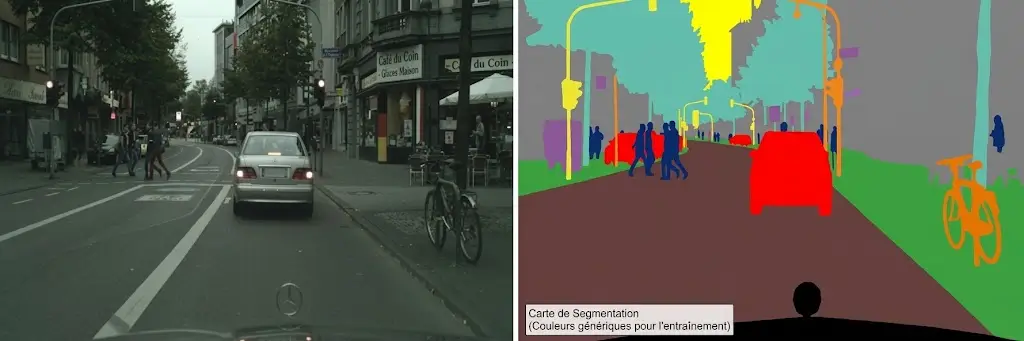
La conduite autonome impose ce qu’aucun autre vertical n’exige simultanément : décrire toute la scène sans exception, distinguer chaque objet individuellement, et le faire de façon cohérente d’une image à la suivante. Ces trois contraintes se cumulent et déterminent le coût.
Cet article expose ce que ce contexte demande. Il prolonge l’article consacré à la segmentation d’images satellites.
Ce qui distingue ce contexte
Cinq propriétés séparent ce vertical de la segmentation d’images des autres. L’exhaustivité est imposée, un système de navigation ne pouvant ignorer une zone. Les objets dénombrables coexistent avec les matières continues dans chaque image. L’occlusion est permanente, la vue au sol superposant tout ce qu’elle observe. La scène défile, ce qui ajoute une exigence de cohérence temporelle. Et les conditions varient fortement, nuit, pluie et contre-jour appartenant au domaine d’emploi. Une conséquence pratique importante en découle. Ces cinq propriétés font de ce vertical celui où la formulation panoptique s’impose plutôt qu’elle ne se choisit, aucune formulation plus simple ne couvrant le besoin.Ce que l’exhaustivité impose
Cette exigence gouverne le vertical et elle a une justification directe. Un système qui ignore une zone la traite comme libre. Trois conséquences en découlent en segmentation d’images. Aucune classe fourre-tout ne peut absorber ce qui n’a pas été identifié sans conséquence. Les zones lointaines et peu résolues doivent recevoir une classe malgré leur incertitude. Et le ciel lui-même constitue une classe à part entière, son absence laissant un trou dans la carte. Une observation importante en découle pour un projet de segmentation d’images. La première conséquence distingue ce vertical, une classe indéterminée y devant signifier obstacle potentiel plutôt que zone sans intérêt.Ce que le mouvement ajoute
Quatre effets découlent du défilement de la scène en segmentation d’images. Une même zone est observée plusieurs fois sous des angles voisins, ce qui crée une redondance exploitable. Une incohérence entre images successives se voit à la lecture de la séquence. Le flou de mouvement dégrade les frontières sur les objets proches et rapides. Et un objet apparaît puis disparaît, ce qui pose la question du moment de sa première et de sa dernière annotation. Une conséquence pratique s’ensuit. Le deuxième effet fournit un contrôle propre à ce vertical, la lecture accélérée d’une séquence annotée révélant des sautes de classe qu’un examen image par image ne montrerait pas.Les classes qui posent problème
Cinq catégories concentrent les désaccords sur ce vertical. La limite entre chaussée et accotement, souvent progressive et pourtant déterminante. Les marquages au sol, qui appartiennent à la chaussée ou constituent une classe propre. Les objets partiellement sur la chaussée, roue d’un véhicule stationné ou branche basse. La végétation en surplomb, qui occupe l’espace sans occuper le sol. Et les objets dont la nature reste indécidable à distance, silhouette lointaine ou masse sombre. Une observation importante en découle. La première catégorie mérite un traitement particulier, la limite de circulabilité étant l’information la plus directement exploitée par le système et la moins nette dans l’image.Ce que les conditions dégradées imposent
Quatre situations appartiennent au domaine d’emploi et non aux exceptions. La nuit, où les objets non éclairés se distinguent mal du fond. La pluie, qui produit des reflets et modifie l’apparence de la chaussée. Le contre-jour, qui sature une part de l’image. Et le brouillard ou la neige, qui réduisent fortement la portée utile. Une conséquence pratique importante en découle pour un projet de segmentation d’images. Ces quatre situations doivent figurer dans le corpus en proportion suffisante, un système entraîné sur des conditions favorables échouant précisément lorsque la conduite devient difficile.La cohérence temporelle
Cette exigence est propre à ce vertical de la segmentation d’images. Elle mérite un traitement séparé. Une même zone annotée différemment d’une image à l’autre produit une instabilité que le système reproduira. Quatre situations la mettent en défaut en segmentation d’images. Un objet dont la classe change en cours de séquence sans que la scène change. Une frontière de chaussée qui oscille d’une image à la suivante sans raison. Un objet apparaissant tardivement alors qu’il était visible plus tôt. Et un objet conservé bien après sa sortie du champ utile. Une observation en découle. Ces quatre situations se détectent par lecture de séquence plutôt que par examen isolé, ce qui rend ce contrôle spécifique à ce vertical et absent des autres.La distance d’annotation
Une décision de périmètre propre à ce vertical mérite d’être exposée. Un objet lointain occupe peu de pixels et sa délimitation devient arbitraire. Trois options coexistent pour un projet de segmentation d’images. Annoter tout ce qui est visible, ce qui produit des régions de quelques pixels dont la forme ne signifie rien. Fixer un seuil de taille en dessous duquel l’objet rejoint une classe générique. Et fixer un seuil de distance au delà duquel une zone entière est marquée comme lointaine et non détaillée. Une conséquence pratique importante en découle. La troisième option est la plus cohérente avec l’usage, un système de conduite n’agissant pas sur ce qui se situe au delà d’une certaine distance, ce qui rend inutile un détail que le corpus paierait pourtant.Ce que le contrôle qualité exploite
Cinq vérifications de segmentation d’images conviennent à ce contexte. La couverture complète, aucun pixel ne restant sans classe. La stabilité de la classe d’une zone le long d’une séquence. La plausibilité des positions, un véhicule ne pouvant occuper certaines zones de l’image. La continuité de la surface de chaussée, dont une interruption signale une omission. Et la proportion de chaque classe par condition d’éclairage, révélatrice d’un déséquilibre dans le corpus. Une conséquence pratique s’ensuit pour un projet de segmentation d’images. La deuxième vérification est propre à ce vertical et très efficace, une saute de classe sur une zone immobile signalant une erreur que rien d’autre ne révèle.Ce que ce travail coûte
Quatre facteurs déterminent la charge de segmentation d’images sur ce vertical. L’exhaustivité, qui interdit d’ignorer les zones sans intérêt immédiat. La densité d’objets, une scène urbaine et une route dégagée ne se comparant pas. La séparation d’instances sur les objets accolés, véhicules en file notamment. Et la longueur des séquences, la cohérence temporelle s’ajoutant au travail par image. Une observation en découle. Le premier facteur produit un coût que les commanditaires anticipent mal, la description du fond représentant souvent plus de travail que celle des objets qui intéressent le système.Ce que l’assistance apporte ici
Trois observations situent l’aide automatique sur ce vertical. La propagation entre images successives fonctionne bien sur les zones stables. La désignation sert les objets dénombrables et pas les matières continues. Et la pré-annotation par modèle progresse vite sur les classes courantes de ce domaine, qui sont largement documentées. Une conséquence pratique importante en découle. Le premier constat est propre à ce vertical, la redondance entre images successives offrant un levier que les autres contextes de segmentation d’images n’ont pas.Ce que le corpus doit couvrir
Cinq axes définissent la couverture d’un corpus de segmentation d’images sur ce vertical. Les conditions d’éclairage et météorologiques, du plein jour à la nuit pluvieuse. Les types de voie, autoroute, urbain dense, rural et zones de travaux. Les densités de trafic, du dégagé au congestionné. Les configurations rares, obstacle inhabituel ou véhicule atypique. Et les géographies couvertes, la signalisation et les usages variant d’un pays à l’autre. Une observation importante en découle pour un projet de segmentation d’images. Le quatrième axe est le plus difficile à couvrir et le plus déterminant, les défaillances d’un système de conduite portant précisément sur ce qu’il n’a jamais rencontré.Aborder un projet de conduite autonome
Cinq questions cadrent un projet de segmentation d’images sur ce vertical. Quelles classes doivent être dénombrées. Cette réponse fixe la part instance du travail. Jusqu’à quelle distance l’annotation est-elle exigée. Cette réponse borne le volume. Quelles conditions dégradées figurent au corpus. Leur absence limite le domaine d’emploi. La cohérence temporelle est-elle contrôlée. Son absence laisse passer des instabilités. Et comment se traitent les objets indécidables à distance. Leur classe doit clairement signifier prudence. Ces cinq réponses déterminent la charge et la validité du corpus. Les poser avant de commencer évite un corpus qui décrit bien les situations faciles.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen. Ce vertical cumule les contraintes que les autres rencontrent séparément. Trois constats la composent. L’exhaustivité et le dénombrement s’imposent ensemble, ce qui rend la formulation panoptique obligatoire plutôt que choisie. La séquence fournit un levier et une exigence, la redondance accélérant le travail et la cohérence temporelle s’ajoutant au contrôle. Et une classe indéterminée y signifie obstacle potentiel, ce qui interdit la classe fourre-tout des autres verticaux. Ce constat clôt la série des verticaux, chacun ayant montré une contrainte que les conventions générales doivent absorber.Les erreurs les plus fréquentes
- Employer une classe fourre-tout sans lui donner le sens d’obstacle potentiel.
- Négliger la limite entre chaussée et accotement.
- Constituer un corpus dominé par les conditions favorables.
- Ne pas contrôler la cohérence de classe le long d’une séquence.
- Omettre les zones lointaines sous prétexte d’incertitude.
- Traiter les marquages au sol sans règle explicite.
- Sous-estimer le coût de description du fond.
- Négliger la propagation entre images comme levier de cadence.
- Omettre les configurations rares du plan d’échantillonnage.
- Supposer qu’un corpus couvre une géographie qu’il n’a pas visitée.