
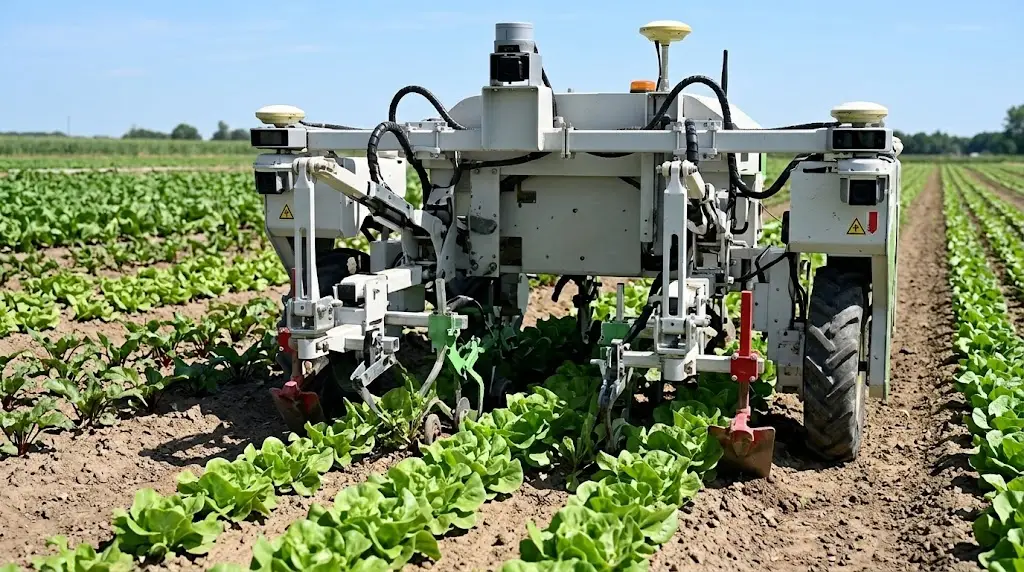
Le désherbage mécanique robotisé inverse l’arbitrage de la pulvérisation. Une adventice manquée sera revue au passage suivant ; un plant de culture arraché ne se remplace pas. Cette irréversibilité gouverne toute la conception d’un tel système.Cet article expose ce que cette contrainte impose à la détection de mauvaises herbes, aux conventions d’annotation et à l’évaluation. Il prolonge l’article consacré à la pulvérisation ciblée.
Ce qui distingue cet usage
Quatre propriétés le séparent nettement de la pulvérisation.L’action est irréversible, une plante arrachée ou sectionnée ne pouvant être rétablie, ce qui interdit l’erreur sur la culture.L’action est mécanique, ce qui impose une précision de positionnement physique là où une buse tolère un décalage de quelques centimètres.La vitesse d’avancement est faible, un outil de désherbage mécanique travaillant à une allure sans rapport avec celle d’un pulvérisateur, ce qui relâche fortement la contrainte de latence.Et le passage est répétable, l’absence de produit consommable permettant de repasser sans coût de matière, ce qui rend une omission moins définitive.Une conséquence pratique importante en découle. Les deux premières propriétés durcissent l’exigence et les deux dernières la relâchent, ce qui produit un profil de contraintes très différent de celui de la pulvérisation plutôt qu’une version plus difficile du même problème.L’inversion de l’arbitrage
Cette inversion détermine tous les réglages d’un système de détection de mauvaises herbes.Elle est la caractéristique déterminante de l’usage.En pulvérisation, une fausse détection coûte une dose de produit. En désherbage mécanique, elle peut coûter un plant de culture.Trois conséquences en découlent.Le seuil de décision se déplace vers la prudence, le système devant renoncer en cas de doute plutôt qu’agir.La classe culture devient la classe critique, alors qu’en pulvérisation l’attention porte sur les adventices.Et l’évaluation doit rapporter séparément les erreurs touchant la culture, un indicateur global les noyant dans un volume d’adventices bien supérieur.Une observation importante en découle pour un projet de détection de mauvaises herbes. Cette inversion explique pourquoi un système entraîné pour la pulvérisation ne se transpose pas au désherbage mécanique sans réentraînement, même sur la même culture et le même corpus, le paramétrage n’étant pas seul en cause.Les familles d’outils
Quatre technologies de destruction coexistent.Leurs exigences de précision diffèrent nettement.La bineuse guidée travaille l’inter-rang avec des socs, exigeant une localisation du rang plutôt qu’une détection de plante, ce qui en fait l’application la plus simple.Les doigts ou disques escamotables travaillent sur le rang en s’écartant au passage d’un plant de culture, ce qui demande de détecter la culture et non l’adventice.Les outils de destruction ponctuelle, mécaniques ou thermiques, visent l’adventice individuelle et demandent la précision la plus élevée.Et les systèmes à énergie dirigée, laser ou électrique, dont la précision exigée est la plus fine puisque la zone d’action est réduite à quelques centimètres.Une conséquence pratique en découle. La deuxième famille inverse complètement la question posée au système : il ne s’agit plus de détecter ce qu’il faut détruire mais de détecter ce qu’il faut épargner, formulation qui simplifie considérablement le corpus.Détecter ce qu’il faut épargner
Cette formulation est la mieux adaptée à la détection de mauvaises herbes en désherbage mécanique.Elle mérite d’être développée.Un outil qui détruit par défaut et s’escamote sur détection n’a besoin de reconnaître que la culture.Quatre avantages en découlent.La classe cible est unique et très homogène, un semis produisant des plants de même variété et de même stade.Une adventice inconnue est détruite par défaut, ce qui rend le système robuste à une flore non couverte par le corpus.L’erreur par défaut est la moins coûteuse, un doute conduisant à ne pas escamoter et donc à détruire une plante qui pouvait être une adventice.Et le corpus se réduit à une seule classe annotée, ce qui divise le coût par rapport à une nomenclature d’adventices.Une réserve accompagne ces quatre avantages. Ce montage suppose que l’outil détruise sélectivement dans le temps plutôt que dans l’espace, capacité mécanique que toutes les machines ne possèdent pas, ce qui rend cette formulation dépendante du matériel plutôt qu’universellement disponible.La précision de positionnement
Cette exigence physique borne la faisabilité.Elle dépasse celle de la pulvérisation.Un organe mécanique doit atteindre une position au sol avec une tolérance de quelques centimètres.Quatre facteurs y contribuent et se cumulent.La précision de la détection dans l’image, seul facteur relevant de l’annotation.La calibration géométrique, qui projette la détection dans le repère de l’outil.Le suivi de la trajectoire de l’engin, dont les écarts déplacent l’outil entre la détection et l’action.Et la précision mécanique de l’organe lui-même, dont le jeu et l’inertie limitent ce que la commande peut atteindre.Une observation importante en découle. Le premier facteur est rarement le facteur limitant, ce qui signifie qu’améliorer l’annotation au delà d’un certain point n’améliore plus le résultat, constat qui devrait figurer dans toute discussion de spécification et qui protège un prestataire d’une exigence disproportionnée.Ce que l’annotation demande dans ce contexte
Cinq exigences caractérisent la détection de mauvaises herbes pour un outil mécanique.Les plants de culture doivent être annotés systématiquement, ils constituent la classe critique et non un élément de contexte.La localisation doit désigner un point d’action plutôt qu’une emprise, un centre de plante ou un collet selon l’outil.Les plants de culture atypiques doivent être couverts, un plant chétif ou couché devant être reconnu au même titre qu’un plant normal.Les configurations de proximité doivent figurer, une adventice collée à un plant de culture constituant le cas où l’outil doit renoncer.Et la classe des plantes à protéger doit être traitée avec le même soin que la culture, l’irréversibilité valant pour elles aussi.Une conséquence pratique en découle pour un projet de détection de mauvaises herbes. La troisième exigence est régulièrement négligée : un corpus constitué sur des plants bien venus produit un système qui ne reconnaît pas les plants faibles, et ce sont précisément ceux qu’une destruction achèverait.Le cas de la proximité
Cette configuration domine la difficulté de cet usage.Elle mérite un traitement séparé.Une adventice située à quelques centimètres d’un plant de culture ne peut pas être détruite mécaniquement sans risque.Trois réponses existent et elles se décident au cadrage.Le renoncement, l’outil ne traitant pas dans une zone de garde autour de chaque plant de culture, solution simple qui laisse une part des adventices en place.Le traitement complémentaire, une autre technique prenant en charge la zone de garde, chimique localisée ou manuelle.Et la destruction sélective fine, réservée aux outils à énergie dirigée dont la zone d’action est suffisamment réduite.Une observation en découle. La première réponse est la plus répandue et elle a une conséquence directe sur l’annotation : la zone de garde doit être définie et les adventices qui s’y trouvent peuvent être exclues du corpus, ce qui réduit le volume à annoter et doit être décidé avant de commencer.Ce que la lenteur permet
Une contrainte souvent présentée comme un handicap ouvre en réalité des possibilités que la pulvérisation n’a pas.Un outil de désherbage mécanique avance lentement, ce qui libère du temps de calcul entre deux décisions.Quatre exploitations en découlent pour la détection de mauvaises herbes.Un modèle plus lourd devient utilisable, ce qui améliore la performance sur les configurations difficiles sans compromettre le fonctionnement.Plusieurs vues du même objet deviennent disponibles, l’avancement lent produisant des images successives se recouvrant largement, ce qui permet de confirmer une détection avant d’agir.Une seconde modalité peut être intégrée, la fusion de sources demandant un temps de traitement que la vitesse de pulvérisation interdit.Et le renoncement devient une option praticable, un système hésitant pouvant s’abstenir et confier la zone à un passage ultérieur.Une conséquence pratique importante en découle. La deuxième exploitation est la plus sous-utilisée : exiger qu’un objet soit détecté sur plusieurs images consécutives avant d’agir réduit fortement les fausses détections, ce qui est exactement l’erreur que cet usage ne tolère pas.Évaluer un système de désherbage mécanique
Quatre principes gouvernent cette évaluation.Ils diffèrent de ceux de la pulvérisation.Le taux de destruction de plants de culture constitue l’indicateur principal, et il doit être rapporté séparément et sans agrégation.Le taux d’adventices détruites vient ensuite, sachant qu’une valeur inférieure est acceptable compte tenu de la répétabilité du passage.La performance doit être mesurée sur le rang et dans la zone de garde séparément, l’inter-rang étant traité sans détection.Et la performance doit couvrir les plants de culture atypiques, dont la reconnaissance est le point faible connu de ces systèmes.Une conséquence pratique importante en découle. Un système peut afficher un excellent taux global et détruire un pourcentage inacceptable de plants faibles, situation qui ne se révèle qu’en décomposant l’évaluation et qui coûte cher lorsqu’elle se découvre au champ.Ce que le désherbage mécanique ne résout pas
Quatre limites méritent d’être posées.Cet usage bénéficie d’un intérêt croissant en détection de mauvaises herbes.Le débit de chantier est nettement inférieur à celui d’une pulvérisation, ce qui limite la surface traitable par jour et déplace l’équation économique.L’efficacité dépend des conditions de sol, un sol humide compromettant l’arrachage et un sol dur usant les organes.Les vivaces à racine profonde résistent à une destruction superficielle, ce qui rend cet usage inadapté à une part de la flore.Et la zone de garde autour des plants laisse structurellement une fraction des adventices en place.Cette dernière limite est la plus structurante. Elle signifie que le désherbage mécanique seul ne remplace pas un désherbage chimique complet, et qu’il s’inscrit dans une combinaison de techniques plutôt qu’en substitution intégrale.Aborder un projet de désherbage robotisé
Cinq questions cadrent ce type de projet et elles se posent en une réunion.L’outil détruit-il par défaut ou sur détection. Cette réponse détermine s’il faut annoter la culture ou les adventices, et elle change le coût du corpus dans un rapport important.Quelle est la zone de garde autour d’un plant de culture. Cette réponse borne ce que le système doit traiter et permet d’exclure une part du corpus.Quelle précision mécanique l’organe atteint-il. Cette réponse borne l’utilité d’une annotation plus fine.Quelle proportion de plants atypiques la parcelle présente-t-elle. Cette réponse dimensionne l’effort de couverture sur la classe critique.Et quel taux de destruction de culture est acceptable. Cette réponse fixe le seuil et doit être exprimée par le client plutôt que supposée par le prestataire.Ces cinq réponses déterminent la formulation, le corpus et le paramétrage. Les poser avant d’annoter évite de constituer un corpus d’adventices là où un corpus de culture aurait suffi.Ce que ce cas d’usage enseigne
Une observation transversale mérite de clore cet examen car elle contraste avec l’usage précédent.La pulvérisation et le désherbage mécanique exploitent la même donnée et posent des questions inverses.Trois constats la composent.La première cherche ce qu’il faut détruire, le second peut chercher ce qu’il faut épargner, ce qui change la classe cible et divise le coût du corpus.La première tolère la fausse détection et le second ne la tolère pas, ce qui déplace le seuil et interdit de réutiliser un paramétrage.Et la première est contrainte par la vitesse quand le second est contraint par la précision mécanique, ce qui déplace le facteur limitant hors du champ de l’annotation.Ce constat rejoint exactement celui que la série consacrée au LiDAR aérien a établi en comparant foresterie et gestion de réseau : la même donnée sert des exigences opposées, et un protocole conçu pour un usage appliqué à l’autre produit soit un surcoût inutile soit une insuffisance dangereuse.Les erreurs les plus fréquentes
- Réutiliser un paramétrage conçu pour la pulvérisation.
- Annoter les adventices là où l’outil demande de reconnaître la culture.
- Omettre les plants de culture atypiques du corpus.
- Ne pas définir la zone de garde avant de commencer l’annotation.
- Rapporter un taux global sans isoler la destruction de plants de culture.
- Annoter une emprise là où l’outil demande un point d’action.
- Négliger les configurations de proximité entre adventice et culture.
- Investir dans une précision d’annotation supérieure à la précision mécanique de l’outil.
- Traiter les plantes à protéger avec moins de soin que la culture.
- Promettre un remplacement complet du désherbage chimique.