
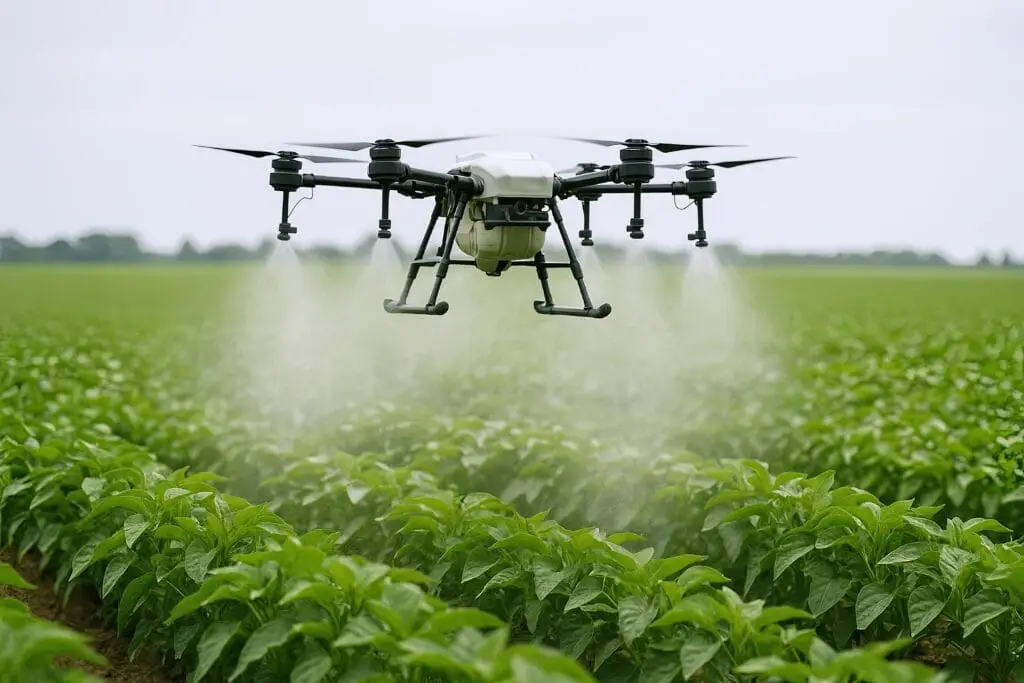
La pulvérisation ciblée est l’usage le plus déployé de la détection de mauvaises herbes et celui dont les contraintes sont les plus dures. Le système ne décide pas dans l’abstrait : il commande une buse qui doit s’ouvrir pendant que la machine avance.Cet article expose ce que cette contrainte impose en amont, comment elle modifie l’arbitrage entre les erreurs et ce qu’elle demande à un corpus. Il prolonge l’article consacré aux cultures en rang.
La chaîne de décision
Quatre étapes séparent l’image de la goutte en détection de mauvaises herbes.Chacune consomme du temps.L’acquisition, dont la durée d’exposition doit rester courte pour éviter le flou de mouvement.L’inférence, qui produit la localisation des cibles dans l’image.La transformation en coordonnées machine, qui projette la détection dans le repère de la rampe.Et la commande de la buse, dont l’ouverture et la fermeture ont une inertie mécanique propre.Une conséquence pratique importante en découle. La distance parcourue pendant cette chaîne détermine l’avance nécessaire entre le point de détection et le point de traitement, et cette avance impose que la caméra regarde devant la rampe plutôt qu’au droit de celle-ci.Ce que la latence impose
Cette contrainte physique gouverne toute la conception.Elle borne les choix techniques d’un système de détection de mauvaises herbes.Le temps disponible entre la détection et le traitement est fixé par la vitesse d’avancement et par la distance entre le champ de vue et la rampe.Trois conséquences en découlent.La complexité du modèle est bornée, un réseau plus performant mais plus lent pouvant être inutilisable à la vitesse de travail visée.Le calcul se fait à bord, l’envoi vers un serveur distant introduisant une latence et une dépendance réseau incompatibles avec un usage au champ.Et la vitesse d’avancement devient un paramètre du système plutôt qu’une préférence de l’opérateur, une accélération dégradant la précision du placement.Une observation importante en découle pour un projet de détection de mauvaises herbes. Ces trois contraintes se décident avant la constitution du corpus, puisqu’elles déterminent la résolution et la cadence des images sur lesquelles le système devra travailler.L’asymétrie des erreurs
Cette propriété distingue la pulvérisation ciblée de la plupart des applications de vision.Les deux types d’erreur ont un coût, mais ce coût est très inégal et son rapport dépend du contexte.Une omission laisse une adventice non traitée, ce qui produit une perte de rendement, une montée à graines et une infestation accrue l’année suivante.Une fausse détection déclenche une pulvérisation inutile, ce qui coûte une dose de produit et réduit l’économie recherchée.Trois lectures en découlent.Le rapport de coût penche fortement vers la tolérance aux fausses détections, une goutte perdue étant sans commune mesure avec un pied non traité.Ce rapport s’inverse partiellement lorsque l’objectif contractuel porte sur la réduction d’intrants, la performance étant alors mesurée sur le volume économisé.Et il s’inverse complètement lorsqu’une fausse détection touche une plante à protéger, couvert ou culture associée.Une conséquence pratique en découle. Le seuil de décision ne se règle pas une fois pour toutes : il se règle par contexte, et cette dépendance doit être exposée au client plutôt que masquée derrière une performance unique.Les deux régimes de traitement
Deux logiques coexistent en pulvérisation ciblée.Elles n’appellent pas le même système de détection de mauvaises herbes.Le traitement par buse ouvre uniquement les buses situées au droit d’une détection, ce qui produit l’économie maximale et exige une précision de placement de l’ordre de la largeur de buse.Le traitement par section ouvre un groupe de buses dès qu’une détection apparaît dans leur emprise, ce qui réduit l’économie et relâche fortement la contrainte de précision.Trois différences en découlent pour l’annotation.La précision de localisation exigée diffère d’un ordre de grandeur entre les deux régimes.Le traitement par section tolère une localisation approximative, ce qui rend acceptable une boîte englobante grossière là où le traitement par buse demande un centre précis.Et le traitement par section rend le tapis d’adventices sans difficulté, la zone entière déclenchant l’ouverture sans qu’aucun individu soit localisé.Une observation importante en découle. Le régime retenu doit être connu avant l’annotation, car il change la convention de tapis exposée dans l’article pilier et il détermine si l’effort de précision est utile ou gaspillé.Ce que le corpus doit contenir
Cinq exigences caractérisent un corpus destiné à la pulvérisation ciblée.Les images doivent être acquises dans les conditions réelles d’usage, à la vitesse de travail et avec le matériel embarqué, un corpus constitué en conditions favorables produisant un système décevant.Le flou de mouvement doit figurer dans le corpus plutôt qu’en être exclu, puisqu’il sera présent en production.La localisation doit être annotée avec la précision que le régime de traitement exige, ni plus ni moins.Les plantes à protéger doivent être présentes en nombre suffisant pour que le système apprenne à les épargner.Et les configurations de bord de rampe doivent être couvertes, les extrémités du champ de vue présentant une déformation optique que le centre ne présente pas.Une conséquence pratique en découle pour un projet de détection de mauvaises herbes. La deuxième exigence est contre-intuitive et régulièrement enfreinte : écarter les images floues produit un corpus plus propre et un système qui échoue précisément dans les conditions où il travaillera.Les conditions de travail réelles
Six facteurs dégradent les images en conditions de pulvérisation et ils doivent figurer au corpus.Le flou de mouvement, croissant avec la vitesse et avec la faiblesse de l’éclairement.Les vibrations de la rampe, qui déplacent le champ de vue entre deux images successives.La poussière soulevée par l’engin, qui voile l’image et diffuse la lumière.Les ombres portées par la machine elle-même, dont la géométrie change avec l’heure et l’orientation du passage.Les variations d’éclairement rapides, un passage nuageux modifiant l’exposition en quelques secondes.Et l’humidité sur l’optique, en début de journée ou après un traitement.Une conséquence pratique en découle pour un projet de détection de mauvaises herbes. Ces six facteurs se rencontrent en production et rarement lors d’une campagne d’acquisition dédiée, ce qui rend l’acquisition en conditions réelles de chantier plus précieuse qu’une acquisition soignée, à rebours de l’intuition.La question de la calibration géométrique
Cette opération relie l’image au monde.Son défaut produit des erreurs invisibles à l’annotation.Une détection correcte dans l’image doit se traduire en une position correcte sous la rampe, ce qui suppose de connaître la géométrie du montage.Quatre sources d’erreur y contribuent.La hauteur de caméra, variable selon le réglage de l’engin et le relief du sol.L’angle de visée, dont une dérive déplace toutes les projections.La distorsion optique, plus marquée en bord de champ de vue.Et le retard variable de la chaîne, dont une fluctuation décale le placement dans le sens de l’avancement.Une observation en découle. Ces quatre sources produisent un décalage systématique que la qualité de la détection ne compense pas, et un système parfaitement entraîné peut traiter à côté de la cible, défaillance qui relève de l’intégration et non de l’annotation.Mesurer l’économie réelle
Trois indicateurs en rendent compte.Ils ne se déduisent pas des métriques de détection de mauvaises herbes.Le taux de réduction de volume appliqué, comparaison directe avec un traitement en plein sur la même parcelle.Le taux de couverture des adventices présentes, qui mesure ce que le système a effectivement traité et non ce qu’il a détecté.Et le taux de traitement inutile, surface pulvérisée sans adventice, qui explique une part de la réduction manquée.Une conséquence pratique importante en découle. Ces trois indicateurs se mesurent au champ et non sur un jeu de test, ce qui suppose un protocole de comparaison sur bandes témoins, et leur absence explique la difficulté fréquente à démontrer économiquement un système par ailleurs techniquement satisfaisant.Ce que la pulvérisation ciblée ne résout pas
Quatre limites méritent d’être posées.Cet usage fait l’objet d’attentes élevées.L’économie dépend du taux d’infestation, une parcelle fortement infestée produisant une économie faible puisque presque toute la surface est traitée.La résistance n’est pas réduite, la même matière active exerçant la même pression de sélection sur les plantes touchées.Le débit de chantier diminue, la vitesse d’avancement étant bornée par la chaîne de décision.Et l’investissement matériel est significatif, ce qui déplace le seuil de rentabilité vers les grandes surfaces ou les exploitations à forte pression réglementaire.Cette première limite mérite d’être soulignée. Elle signifie que la technologie apporte le moins là où le besoin est le plus fort, propriété qui doit figurer dans une évaluation économique honnête plutôt que se découvrir après investissement.Aborder un projet de pulvérisation ciblée
Cinq questions cadrent ce type de projet et elles se posent en une réunion.Quel régime de traitement, par buse ou par section. Cette réponse détermine la précision d’annotation nécessaire et le régime de tapis.Quelle vitesse d’avancement visée. Cette réponse borne la complexité du modèle et donc la performance atteignable.Quelle est la pression d’infestation habituelle. Cette réponse détermine l’économie attendue et donc la rentabilité.Des plantes à protéger sont-elles présentes. Cette réponse change l’arbitrage sur les fausses détections.Et comment l’économie sera-t-elle mesurée. Cette réponse impose un protocole de comparaison que l’on ne met pas en place après coup.Ces cinq réponses déterminent le corpus, le paramétrage et la démonstration économique. Les poser avant d’acquérir des images évite d’annoter avec une précision que le régime de traitement ne demandait pas.Ce que ce cas d’usage enseigne
Une observation transversale mérite de clore cet examen car elle recoupe un constat des séries précédentes.La performance de détection n’est qu’un maillon d’une chaîne dont chaque élément peut annuler les autres.Trois constats la composent.Un modèle excellent associé à une calibration approximative traite à côté de la cible.Un modèle excellent trop lent pour la vitesse de travail est inutilisable.Et un système parfaitement fonctionnel sans protocole de mesure économique reste invendable, faute de pouvoir démontrer ce qu’il apporte.Ce constat rejoint exactement celui que la série consacrée au LiDAR aérien a établi à propos des couloirs de lignes électriques, dans un domaine sans rapport : la valeur d’un système ne se situe pas dans sa capacité de détection mais dans la chaîne complète qui transforme cette détection en action mesurable.Les erreurs les plus fréquentes
- Constituer un corpus en écartant les images floues qui seront présentes en production.
- Annoter avec une précision que le régime par section ne demandait pas.
- Décider du régime de traitement après avoir commencé l’annotation.
- Choisir un modèle sans vérifier sa latence à la vitesse de travail visée.
- Régler un seuil de décision unique pour tous les contextes.
- Négliger les plantes à protéger dans le corpus.
- Omettre les configurations de bord de champ de vue.
- Attribuer à la détection une défaillance qui relève de la calibration géométrique.
- Promettre une économie sans connaître la pression d’infestation habituelle.
- Lancer un déploiement sans protocole de mesure sur bandes témoins.