Combiner un capteur de distance et une caméra paraît additionner deux sources. Cette combinaison introduit en réalité une troisième chose, une relation géométrique entre elles, dont la justesse conditionne la validité de tout ce qui suit.Cet article expose ce que cette configuration demande. Il prolonge l’article consacré au choix entre LiDAR et photogrammétrie.
Ce que la fusion apporte
Quatre bénéfices justifient cette configuration d’annotation 3D.La classification devient plus fiable, un objet ambigu en géométrie étant souvent évident en image.Les objets lointains restent identifiables, l’image conservant une résolution que le nuage a perdue.Les matériaux se distinguent, deux surfaces de même forme se séparant par leur apparence.Et la vérification est facilitée, un contrôleur retrouvant en image ce qu’il ne distingue pas dans les points.Une observation en découle. Le deuxième bénéfice est le plus déterminant en extérieur, il repousse la distance au delà de laquelle un objet devient inclassable et il élargit donc la part exploitable de chaque scène.Ce que la calibration établit
Une relation géométrique lie les deux capteurs.Elle doit être connue avant toute annotation 3D.La calibration détermine où se projette dans l’image un point mesuré dans l’espace.Trois éléments composent cette calibration.Les paramètres internes de la caméra, focale, centre optique et distorsion.La position et l’orientation relatives des deux capteurs.Et l’incertitude associée, valeur rarement fournie et pourtant nécessaire.Une conséquence pratique importante en découle pour un projet d’annotation 3D. Le troisième élément est le plus souvent absent, une calibration livrée sans marge d’erreur laissant croire à une correspondance exacte que la physique n’autorise pas.Comment une calibration se dégrade
Quatre causes altèrent une calibration pourtant établie correctement.Les vibrations du porteur, qui déplacent progressivement les capteurs l’un par rapport à l’autre.Les variations thermiques, qui dilatent les supports différemment.Les chocs, un simple heurt suffisant à invalider un réglage.Et les interventions de maintenance, un capteur démonté et remonté ne retrouvant pas exactement sa position.Une observation importante en découle. Ces quatre causes rendent une calibration périssable plutôt que définitive, ce qui impose de dater chaque acquisition et de la rattacher à une calibration donnée en annotation 3D.La synchronisation temporelle
Cette seconde exigence accompagne la première.Elle est plus souvent négligée en annotation 3D.Les deux capteurs doivent observer la scène au même instant.Trois situations rendent cette exigence critique en annotation 3D.Le porteur en mouvement, un décalage de quelques millisecondes déplaçant la scène entière.Les objets mobiles, dont la position diffère entre les deux observations.Et le balayage progressif d’un capteur de distance, dont les points d’une même acquisition ne datent pas du même instant.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. La troisième situation est la moins connue, un nuage acquis par balayage sur un porteur rapide présentant une déformation que seule une compensation par la trajectoire corrige.Ce qu’une mauvaise calibration produit
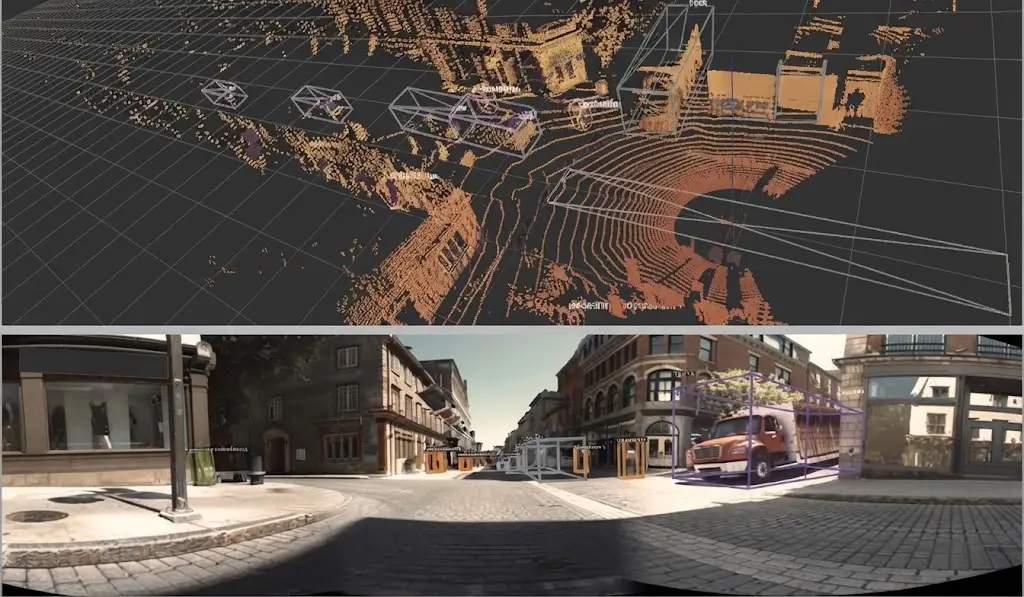
Quatre symptômes trahissent un défaut d’alignement.Ils se repèrent visuellement.La couleur d’un objet déborde sur son voisin, ce qui trahit un décalage latéral.Le ciel colore le sommet des objets, symptôme d’un décalage vertical.L’erreur croît avec la distance, ce qui indique une erreur angulaire plutôt qu’une translation.Et le décalage varie selon la position dans l’image, ce qui trahit une distorsion mal corrigée.Une observation importante en découle. Ces quatre symptômes se distinguent les uns des autres, ce qui permet à un annotateur formé de qualifier le défaut plutôt que de le subir, et de le signaler avec assez de précision pour qu’il soit corrigé.Ce que la fusion change à l’annotation
Quatre effets se manifestent sur le travail d’annotation 3D lui-même.La cadence augmente sur les classes ambiguës, l’image levant un doute que la géométrie laissait ouvert.Le regard se déplace entre deux représentations, ce qui demande un outillage adapté et une habitude.Une contradiction devient possible, la géométrie et l’image ne suggérant pas la même classe.Et la confiance dans la projection devient un préalable, un annotateur ne pouvant s’appuyer sur une correspondance qu’il sait fausse.Une conséquence pratique importante en découle pour un projet d’annotation 3D. La troisième situation appelle une règle de priorité écrite, faute de quoi chaque annotateur tranche selon sa préférence et le corpus perd sa cohérence.La règle de priorité entre sources
Cette convention est indispensable en annotation 3D.Elle est presque toujours absente.Trois formulations coexistent en annotation 3D.La géométrie prime, l’image servant uniquement d’indice de classe, ce qui convient aux tâches de mesure.L’image prime pour la classe et la géométrie pour la position, répartition qui exploite le meilleur de chaque source.Et la contradiction est signalée par un attribut plutôt que résolue, ce qui conserve l’information pour l’exploitation aval.Une observation en découle. La deuxième formulation convient à la majorité des projets et la troisième est la plus informative, une contradiction signalée localisant soit un défaut de calibration soit une configuration réellement ambiguë en annotation 3D.Ce que la fusion ne résout pas
Quatre limites persistent malgré la combinaison.Une zone masquée pour les deux capteurs reste sans information.Les champs de vue diffèrent, une part du nuage n’ayant aucune image correspondante.L’occlusion diffère entre les deux points de vue, un point visible du capteur de distance pouvant être caché de la caméra.Et l’écart d’exposition rend certaines zones inexploitables en image alors que la géométrie y est correcte.Une conséquence pratique s’ensuit. La troisième limite produit un artefact caractéristique, un point d’arrière-plan recevant la couleur de l’objet qui le masque en image, erreur systématique qu’une convention doit prévoir.Vérifier une calibration reçue
Quatre épreuves qualifient un alignement avant d’engager une production d’annotation 3D.Projeter le nuage sur l’image et examiner les contours d’objets à courte distance, où l’erreur angulaire se voit peu.Répéter l’examen à longue distance, où la même erreur angulaire produit un décalage important.Chercher une scène contenant un objet en mouvement rapide, révélateur d’un défaut de synchronisation.Et comparer plusieurs acquisitions espacées dans le temps, dont la divergence signale une dérive.Une conséquence pratique importante en découle pour un projet d’annotation 3D. Ces quatre épreuves occupent une heure sur un échantillon, elles précèdent toute production, et elles évitent d’annoter un corpus entier avec une projection fausse dont personne ne s’apercevra avant la livraison.Le contrôle qualité d’une fusion
Cinq vérifications s’ajoutent à celles d’un corpus mono-capteur.La cohérence des contours, la frontière colorée devant coïncider avec la discontinuité géométrique.La stabilité de l’alignement au fil de la campagne, une dérive signalant une calibration qui se dégrade.La couverture image du nuage, part des points disposant effectivement d’une couleur.Le taux de contradictions signalées, dont la hausse trahit un problème d’alignement.Et la vérification sur objets mobiles, révélatrice d’un défaut de synchronisation invisible sur une scène statique.Une observation importante en découle pour un projet d’annotation 3D. La dernière vérification est la plus efficace et la moins pratiquée, un objet en mouvement rapide révélant en une image un décalage temporel qu’aucune scène fixe ne montrerait.Ce que la fusion coûte
Quatre postes s’ajoutent à un projet d’annotation 3D mono-capteur.L’établissement et la vérification de la calibration, coût unique par configuration matérielle.Le traitement de projection, qui associe une couleur à chaque point.La gestion des cas de contradiction, qui ralentit une part des décisions.Et le volume de données supplémentaire, images et paramètres accompagnant les nuages.Une conséquence pratique en découle. Ces quatre postes sont compensés par le gain de cadence sur les classes ambiguës, ce qui rend la fusion économiquement neutre à courte échéance et favorable dès que le corpus s’étend.Ce que la fusion apporte au contrôle
Trois usages du second capteur relèvent du contrôle plutôt que de la production en annotation 3D.La revue rapide d’un lot par visualisation des projections, un défaut de classe se voyant immédiatement en couleur.La détection d’objets omis, une zone colorée cohérente sans annotation attirant l’attention.Et l’arbitrage des désaccords entre annotateurs, l’image tranchant une part des cas litigieux.Une observation en découle pour un projet d’annotation 3D. Le premier usage transforme le contrôle d’un corpus 3D, une revue visuelle rapide devenant possible là où l’examen d’un nuage brut demande une navigation lente et fatigante.Aborder un projet multi-capteurs
Cinq questions cadrent une configuration fusionnée en annotation 3D.La calibration est-elle fournie et documentée. Son absence rend la fusion inexploitable.Son incertitude est-elle chiffrée. Cette valeur borne la confiance accordée à la projection.Le porteur ou la scène sont-ils en mouvement. Une réponse positive rend la synchronisation critique.Quelle part du nuage dispose d’une image. Cette réponse borne l’apport réel de la fusion.Et quelle règle de priorité s’applique en cas de contradiction. Son absence produit une incohérence entre annotateurs.Ces cinq réponses déterminent la faisabilité et l’apport réel. Les poser avant de commencer évite un corpus dont la couleur induit en erreur plutôt qu’elle n’informe.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.La fusion ajoute une information et une dépendance.Trois constats la composent.L’apport est réel et il porte principalement sur la décision de classe, la géométrie restant la source de la position.La relation entre capteurs est une donnée à part entière, périssable et rarement documentée avec son incertitude.Et une contradiction entre sources est une information plutôt qu’un défaut, à condition qu’une convention prévoie de la signaler.Ce constat rejoint celui que les séries précédentes ont établi à propos des sources combinées : ce qui les relie mérite autant d’attention que ce qu’elles contiennent, et cette relation est ce qui se dégrade en premier.Les erreurs les plus fréquentes
- Traiter une calibration comme définitive plutôt que périssable.
- Accepter une calibration sans son incertitude associée.
- Négliger la synchronisation sur un porteur en mouvement.
- Ne pas écrire la règle de priorité en cas de contradiction.
- Supposer que tout le nuage dispose d’une image correspondante.
- Ignorer la différence d’occlusion entre les deux points de vue.
- Attribuer une couleur d’avant-plan à un point d’arrière-plan.
- Contrôler l’alignement uniquement sur des scènes statiques.
- Omettre de dater les acquisitions et de les rattacher à une calibration.
- Compter sur la couleur là où le champ de vue de la caméra ne porte pas.