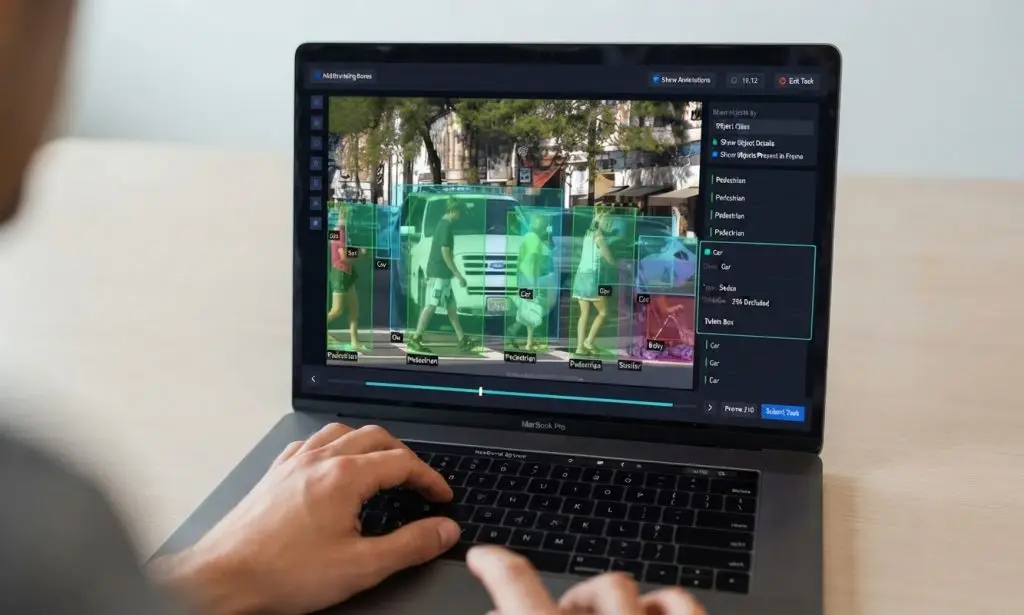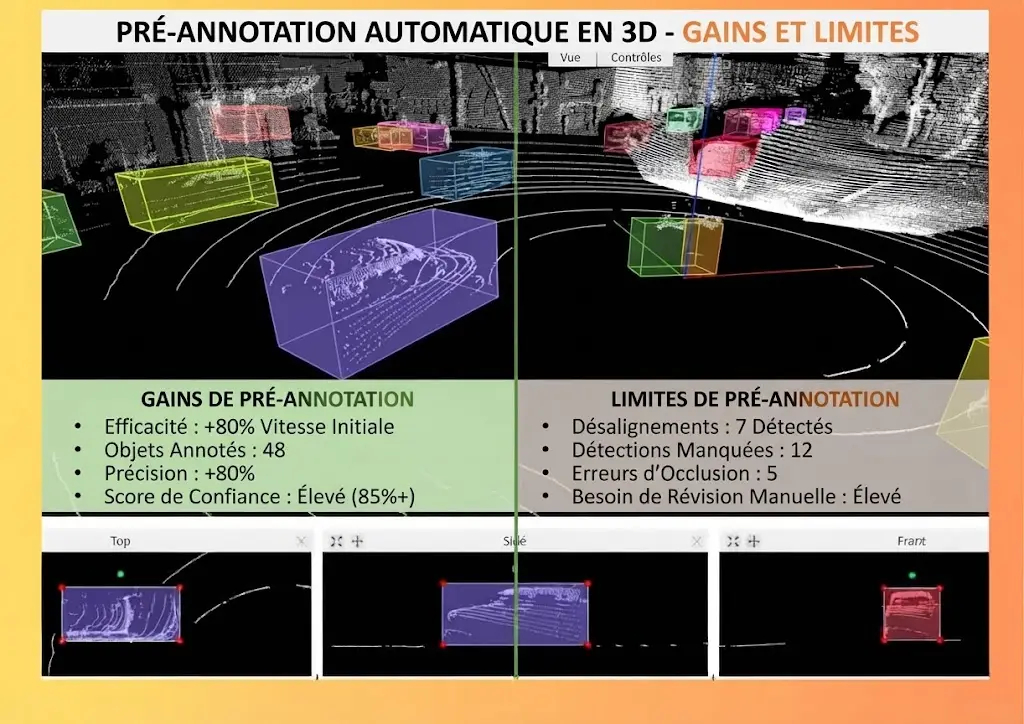
L’écart entre un bon et un mauvais outil se mesure en facteurs sur un projet 3D. La navigation, l’ajustement d’un cuboïde et la sélection de points sont des gestes répétés des milliers de fois, et leur fluidité pèse davantage sur un budget que le tarif horaire d’une équipe.Cet article expose ce qu’un outil doit permettre. Il prolonge l’article consacré à la fusion de capteurs.
Ce qu’un outil 3D doit fournir
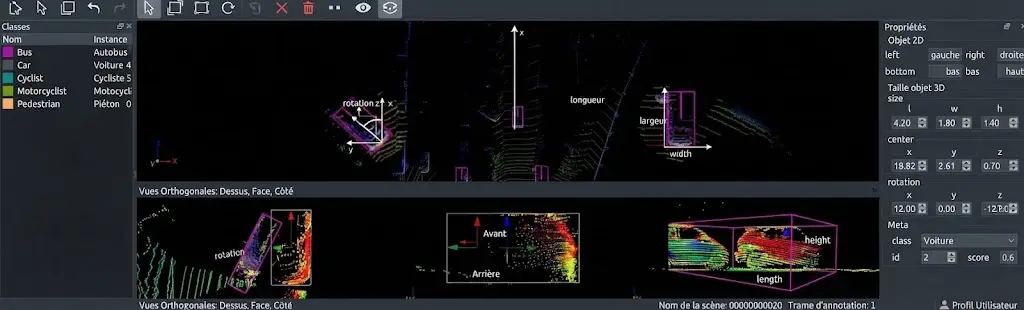
Sept fonctions distinguent un véritable outil d’annotation 3D d’un outil d’images adapté.La navigation libre autour de la scène, rotation, translation et zoom fluides.Les vues orthogonales, dessus, côté et face, indispensables à l’ajustement précis.Le rendu adaptatif, qui affiche un nuage volumineux sans effondrement des performances.La création et l’ajustement de cuboïdes avec contrainte d’axe.La sélection de points par volume et par propagation.La projection sur image lorsqu’une caméra accompagne le capteur.Et l’export dans un format conservant les conventions du projet.Une conséquence pratique importante en découle. L’absence de la deuxième fonction ne ralentit pas le travail, elle rend l’ajustement dimensionnel approximatif, ce qui la rend éliminatoire plutôt qu’accessoire en annotation 3D.Ce que la performance change
Cette propriété non fonctionnelle domine l’expérience réelle.Elle n’apparaît dans aucun comparatif d’annotation 3D.Un nuage de plusieurs millions de points sollicite la machine bien davantage qu’une image.Quatre conséquences concrètes en découlent.Une rotation saccadée rend le jugement d’orientation pénible et imprécis.Un délai au chargement décourage l’examen de scènes supplémentaires.La fatigue s’installe plus vite, ce qui dégrade la qualité en fin de session.Et les annotateurs contournent l’outil, réduisant l’affichage ou sautant des vérifications.Une observation importante en découle. Ce comportement se teste uniquement sur les nuages réels du projet, une démonstration sur une scène allégée ne prédisant rien de l’usage quotidien en annotation 3D.Les familles d’outils
Quatre catégories se rencontrent en annotation 3D.Leur économie diffère nettement.Les plateformes libres auto-hébergées, qui offrent un contrôle complet et supposent une compétence d’exploitation.Les plateformes commerciales spécialisées 3D, qui suppriment cette charge et placent les données chez un tiers.Les logiciels de traitement de nuages détournés vers l’annotation, puissants sur la manipulation et faibles sur la gestion d’équipe.Et les développements spécifiques, justifiés par une géométrie qu’aucun outil ne propose.Une conséquence pratique s’ensuit. La troisième catégorie séduit les équipes techniques et échoue en production, l’absence d’affectation, de validation et de journaux se payant dès que plusieurs personnes travaillent en annotation 3D.Ce qui distingue un outil de cuboïdes
Cinq fonctions comptent lorsque la tâche est l’encadrement d’objets.L’ajustement par face plutôt que par sommet, une extrapolation ne portant que sur la face non observée.La contrainte d’orientation autour d’un axe unique, qui évite les inclinaisons parasites.L’affichage des dimensions en unités réelles pendant l’ajustement.L’alerte immédiate lorsqu’une dimension sort de la plage attendue pour la classe.Et la propagation d’un cuboïde entre scènes successives lorsqu’une séquence est traitée.Une observation en découle pour un projet d’annotation 3D. La quatrième fonction transforme la table de plages dimensionnelles en garde-fou actif plutôt qu’en document de référence, ce qui corrige l’erreur au moment où elle se produit plutôt qu’au contrôle.Ce qui distingue un outil de segmentation
Cinq fonctions comptent lorsque la tâche est la classification par point.La sélection par volume dessiné, lasso ou boîte, avec ajout et retrait.La propagation paramétrable, dont les réglages diffèrent selon la classe traitée.Le filtrage par hauteur, qui isole le sol en un geste.L’affichage par classe avec masquage sélectif, indispensable pour travailler sous une couche déjà traitée.Et l’annulation fine, un geste malheureux affectant des milliers de points.Une conséquence pratique importante en découle. La quatrième fonction est la plus déterminante et la plus souvent absente, un annotateur ne pouvant pas atteindre les points situés sous une végétation déjà classée sans la masquer temporairement.Le traitement des séquences
Une exigence s’ajoute lorsque les scènes se suivent et elle est souvent absente.Cinq fonctions conditionnent le travail d’annotation 3D sur une suite de scènes.La navigation temporelle entre scènes successives, sans rechargement complet.La persistance d’identité, un objet conservant son identifiant d’une scène à l’autre.La propagation d’un cuboïde vers la scène suivante, avec ajustement plutôt que recréation.La vue agrégée, qui superpose plusieurs scènes et révèle la trajectoire d’un objet.Et la détection des ruptures de piste, qui signale les identités interrompues.Une observation importante en découle pour un projet d’annotation 3D. La quatrième fonction est propre à ce domaine et très efficace, la superposition de scènes successives rendant visible d’un coup d’œil une trajectoire incohérente qu’un examen scène par scène ne révélerait pas.Ce que l’outil doit permettre à une équipe
Cinq fonctions concernent l’organisation d’une équipe d’annotation 3D.Elles portent sur l’organisation plutôt que sur le geste.L’affectation de scènes à des annotateurs avec suivi d’avancement.Le circuit de validation, qui distingue un lot annoté d’un lot vérifié.La gestion des versions, sans laquelle une correction écrase l’état antérieur.Les journaux d’activité, seule source de cadence réelle.Et la gestion des droits, qui restreint l’accès aux données sensibles.Une observation en découle pour un projet d’annotation 3D. La quatrième fonction est la plus sous-estimée, les journaux fournissant les données qui alimentent tout chiffrage ultérieur et ne se reconstituant pas après coup.Ce que l’export doit conserver
Six informations doivent survivre à une livraison d’annotation 3D.La convention de repère, origine et orientation des axes.La convention d’orientation des cuboïdes, sens de rotation et origine angulaire.Les attributs, occlusion et confiance notamment.L’identifiant de piste lorsque les scènes forment une séquence.Les paramètres de calibration en configuration multi-capteurs.Et la table des classes, sans laquelle les valeurs numériques ne signifient rien.Une conséquence pratique s’ensuit pour un projet d’annotation 3D. La première information produit l’erreur la plus coûteuse, deux corpus employant des conventions d’axes différentes paraissant compatibles jusqu’à ce qu’un modèle échoue entièrement sur l’un des deux.Les fonctions d’assistance
Quatre niveaux se rencontrent en annotation 3D.Leur disponibilité varie fortement.Le détourage automatique du sol, disponible partout et immédiatement rentable.L’ajustement automatique d’un cuboïde sur un amas de points sélectionné.La proposition de détections par un modèle généraliste.Et l’intégration d’un modèle du client, plus rare et la plus rentable sur un projet durable.Une observation importante en découle. Le premier niveau est le plus rentable rapporté à sa simplicité, le sol représentant souvent la majorité des points d’une scène extérieure et son traitement automatique libérant l’essentiel du temps pour le reste.Évaluer un outil avant de s’engager
Six épreuves suffisent.Elles occupent une journée.Charger un nuage réel du projet plutôt qu’une scène de démonstration.Mesurer le temps de rotation et de changement de vue.Annoter un cuboïde complet avec ajustement par face et vérifier les dimensions affichées.Segmenter une zone en employant la propagation et observer ses débordements.Exporter et relire le fichier en cherchant les six informations exposées plus haut.Et faire manipuler l’outil par un annotateur pendant une session complète.Une conséquence pratique importante en découle. La sixième épreuve révèle des difficultés qu’aucune liste de fonctions ne montre, et elle coûte une journée là où un mauvais choix coûte un projet.Le dimensionnement d’une plateforme 3D
Quatre ressources conditionnent la fluidité d’une plateforme d’annotation 3D. Leur sous-estimation produit l’essentiel des déceptions.La mémoire graphique, qui détermine le nombre de points affichables sans dégradation.La mémoire vive, qui borne la taille des scènes chargeables.Le stockage rapide, un nuage volumineux devant se charger en quelques secondes.Et la bande passante, plusieurs annotateurs chargeant simultanément saturant un réseau ordinaire.Une observation en découle pour un projet d’annotation 3D. La première ressource distingue ce domaine de l’annotation d’images, un poste de travail ordinaire suffisant pour des images et devenant limitant pour des nuages de plusieurs millions de points.Ce qu’un outil ne résout pas
Quatre difficultés persistent quel que soit l’outillage d’annotation 3D.Les conventions, qu’aucune fonction ne remplace.Les cas indécidables, un objet trop peu échantillonné restant indécidable avec le meilleur outil.La formation, un outil puissant employé sans méthode produisant un travail rapide et incohérent.Et le choix du périmètre, géométrie et distance maximale relevant du cadrage.Cette troisième difficulté mérite d’être soulignée. Elle signifie qu’un changement d’outil ne corrige pas un problème de qualité dont l’origine est méthodologique, substitution fréquente et coûteuse.Aborder le choix d’un outil
Cinq questions cadrent le choix d’un outil d’annotation 3D.Les données peuvent-elles quitter l’infrastructure du client. Cette réponse tranche entre auto-hébergé et hébergé.Quelle géométrie le projet demande-t-il. Cuboïdes et segmentation appellent des fonctions différentes.Une image accompagne-t-elle le nuage. Cette réponse rend la projection nécessaire.Quelle taille font les scènes réelles. Cette réponse détermine les exigences de performance.Et quelle équipe travaillera dessus. Cette réponse détermine le besoin de fonctions collectives.Ces cinq réponses réduisent le choix à quelques candidats. Les poser avant de comparer évite une sélection fondée sur des fonctions qu’aucun projet n’utilisera.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.L’outil détermine ce qui est faisable et non ce qui est bon.Trois constats la composent.Les vues orthogonales et le masquage par classe rendent certaines tâches praticables plutôt que rapides, ce qui les rend éliminatoires.La performance sur des nuages réels pèse davantage sur la cadence que la richesse fonctionnelle.Et l’alerte dimensionnelle transforme une table de référence en garde-fou actif, ce qui corrige au moment de la saisie plutôt qu’au contrôle.Ce constat rejoint celui que le cluster vidéo a établi à propos des outils : ils déplacent le point de départ sans déplacer le facteur limitant, qui reste la définition documentée de ce qu’on annote.Les erreurs les plus fréquentes
- Juger un outil sur une scène de démonstration allégée.
- Retenir un logiciel de traitement sans fonctions d’équipe.
- Négliger l’absence de vues orthogonales.
- Choisir sans avoir relu le fichier exporté.
- Omettre la convention de repère à l’export.
- Sous-dimensionner la mémoire graphique des postes.
- Employer un réglage de propagation unique pour toutes les classes.
- Sélectionner un outil sur des fonctions que le projet n’utilisera pas.
- Omettre les journaux d’activité, seule source de cadence réelle.
- Attendre d’un changement d’outil qu’il corrige un problème de convention.