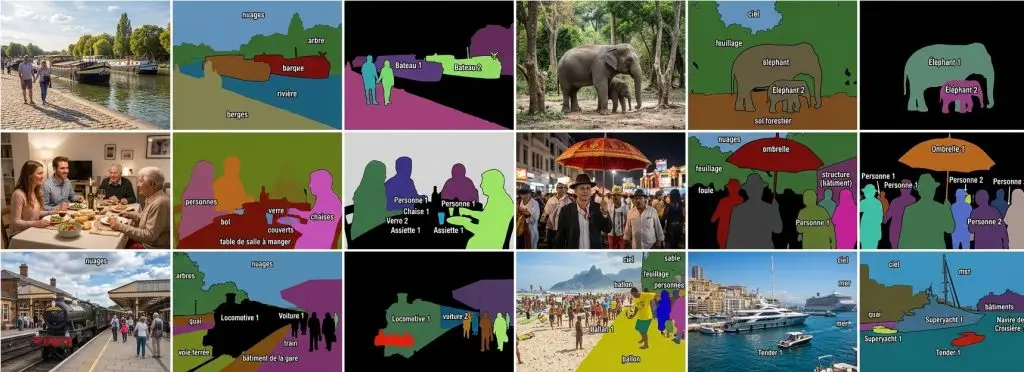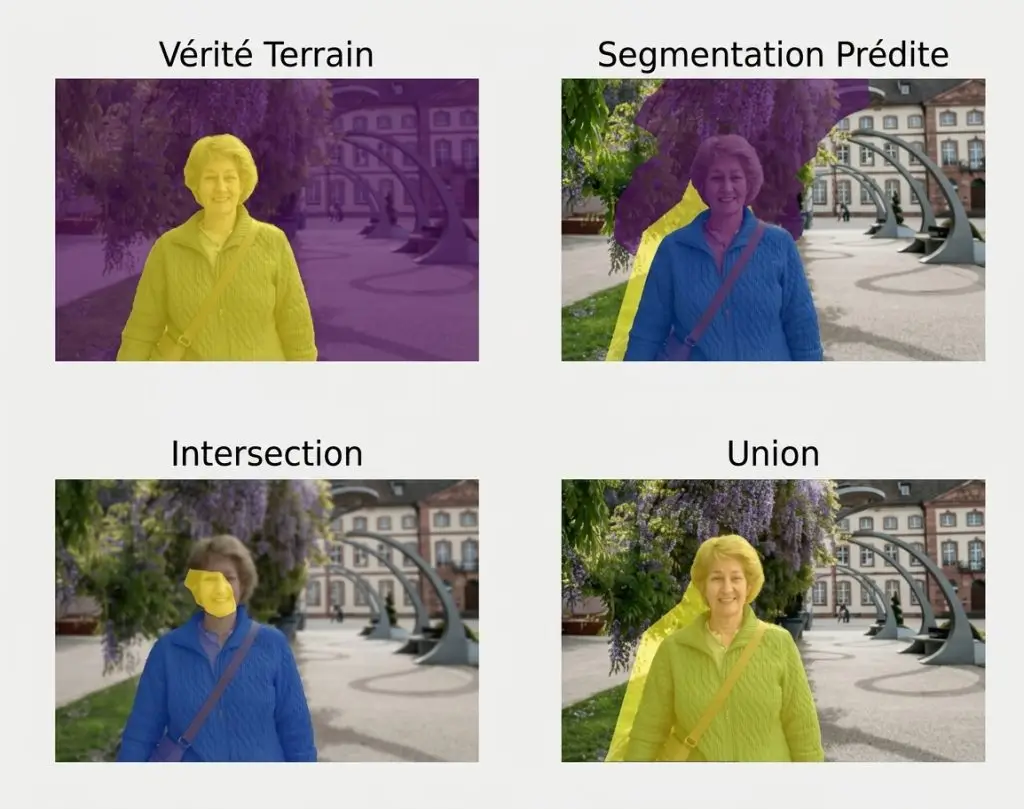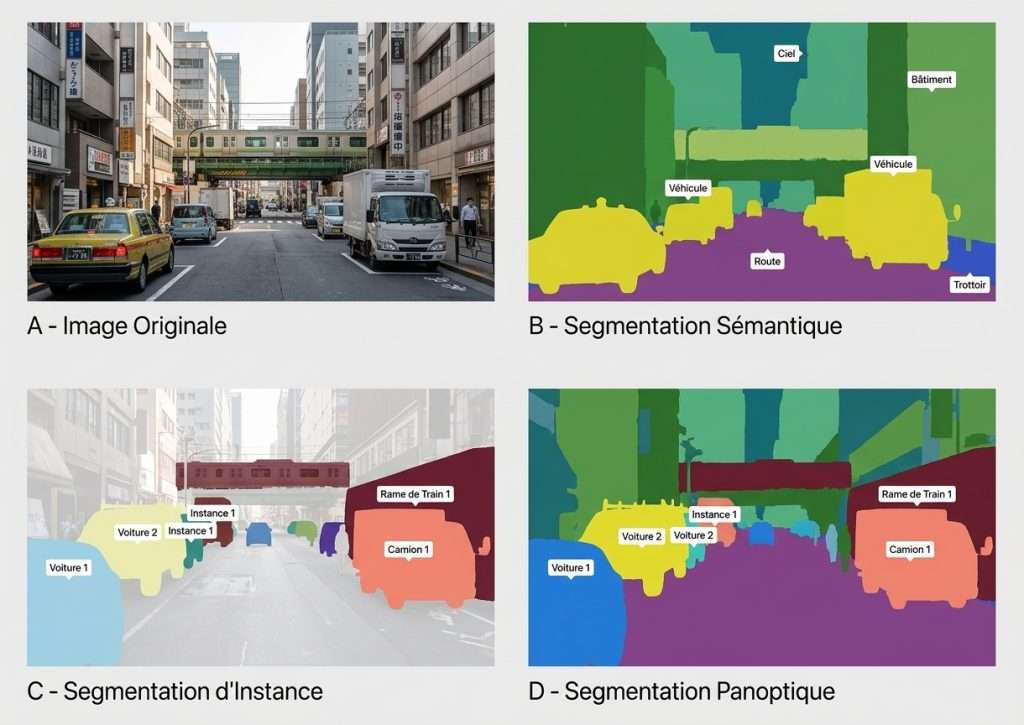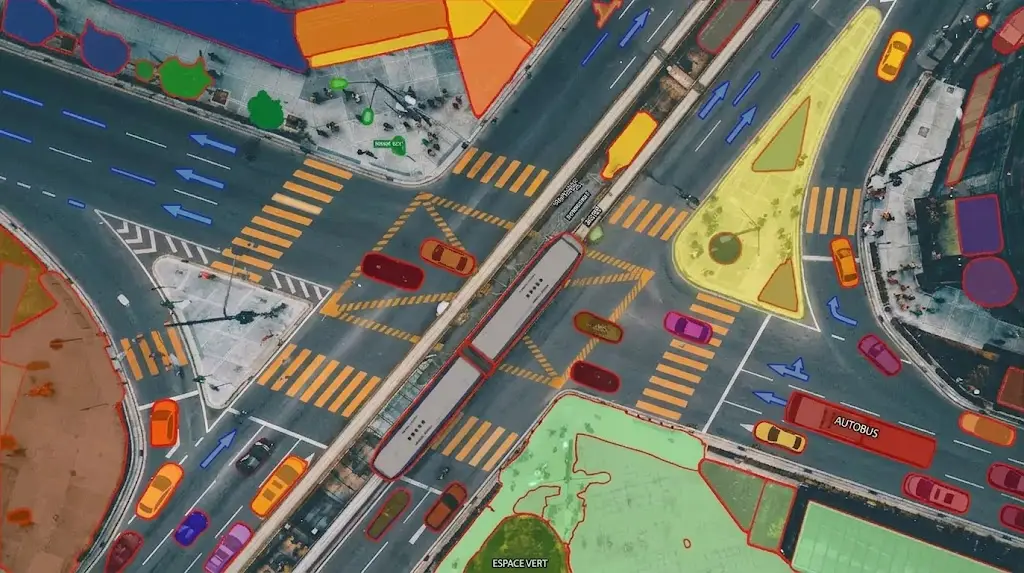
Les modèles de segmentation généralistes ont changé le geste sans changer le problème. Ils produisent une région à partir d’un clic, ce qui déplace le travail vers la vérification, et ce déplacement modifie la nature du contrôle bien davantage que le volume de production.
Cet article expose ce qu’ils changent. Il prolonge l’article consacré aux masques de segmentation.
Ce que ces modèles font
Un principe distingue ces modèles des systèmes spécialisés de segmentation d’images. Ils délimitent une région à partir d’une indication sans savoir ce qu’elle contient. Trois propriétés en découlent en segmentation d’images. Ils fonctionnent sur des catégories qu’ils n’ont jamais rencontrées. Ils ne produisent aucune classe, la désignation restant à l’annotateur. Et ils répondent à plusieurs types d’indication, point, boîte grossière ou tracé approximatif. Une conséquence pratique importante en découle. La deuxième propriété détermine leur emploi en segmentation d’images, ils accélèrent le tracé et laissent entière la décision de catégorie, qui reste le lieu où se concentrent les erreurs de fond.Où ils fonctionnent bien
Quatre situations de segmentation d’images leur conviennent. Un objet compact bien détaché de son fond. Un contraste net entre l’objet et son voisinage immédiat. Une taille moyenne, ni minuscule ni occupant toute l’image. Et une forme fermée, sans structure ajourée ni découpe fine. Une observation importante en découle. Ces quatre situations décrivent précisément les objets que le tracé manuel traitait déjà le plus vite, ce qui signifie que le gain se concentre là où le besoin était le plus faible en segmentation d’images.Où ils échouent
Cinq configurations les mettent en défaut. Les transitions progressives, où le modèle place une frontière nette sur une zone qui n’en a pas. Les structures ajourées, dont il remplit les vides. Les objets de même apparence en contact, qu’il fusionne ou sépare arbitrairement. Les matières continues, qui n’ont pas de contour à désigner. Et les catégories dont la définition métier ne coïncide pas avec une frontière visuelle. Une conséquence pratique s’ensuit pour un projet de segmentation d’images. La dernière configuration est la plus problématique, un modèle délimitant ce qui se voit alors que le référentiel demande de délimiter ce qui est défini, écart que rien dans le résultat ne signale.Le décalage entre contraste et convention
Cette difficulté est propre à l’assistance en segmentation d’images. Elle mérite un traitement séparé. La frontière proposée suit le contraste, la frontière attendue suit une règle. Quatre situations produisent cet écart. Une règle de placement au milieu d’une transition, alors que le modèle choisit le maximum de contraste. Une ombre portée rattachée à l’objet par convention et exclue par le modèle. Un reflet inclus par le modèle et exclu par la règle. Et un objet dont la définition inclut une partie visuellement distincte, poignée d’un outil ou support d’un panneau. Une observation importante en découle. Ces quatre écarts produisent des contours nets et faux, catégorie de défaut qui échappe à toute vérification visuelle rapide en segmentation d’images.Ce que le biais de validation devient
Ce mécanisme connu prend ici une forme particulière. Accepter une proposition demande moins d’effort que tracer une région. Trois manifestations en découlent en segmentation d’images. Un contour net mais décalé par rapport à la convention est validé sans examen. Une structure fine omise par le modèle n’est pas ajoutée, son absence ne sautant pas aux yeux. Et une frontière placée sur le contraste devient la norme de fait du corpus. Une conséquence pratique importante en découle. La troisième manifestation est cumulative, un corpus entièrement assisté finissant par encoder la convention du modèle plutôt que celle du projet, ce qui rend une part de lots non assistés indispensable.Ce que le contrôle doit changer
Cinq adaptations s’imposent lorsque l’assistance produit la majorité des régions. La vérification de conformité à la règle de placement, distincte de la vérification de netteté. La recherche de structures fines omises, invisible sur un contour par ailleurs correct. Le contrôle des zones ajourées, que le modèle remplit systématiquement. La comparaison des surfaces moyennes avec un lot non assisté, révélatrice d’un décalage systématique. Et le suivi du taux de correction, qui distingue une aide d’une gêne. Une observation en découle pour un projet de segmentation d’images. La quatrième adaptation est la plus efficace, un écart de surface entre lots assistés et non assistés révélant en un calcul ce qu’un examen visuel ne montre pas.Les modes d’indication
Quatre façons d’indiquer une région existent et elles ne se valent pas. Le point unique, rapide et ambigu, un clic sur une roue pouvant désigner la roue ou le véhicule entier. Les points positifs et négatifs, qui lèvent cette ambiguïté au prix de quelques clics supplémentaires. La boîte englobante grossière, qui contraint la région et donne le meilleur rapport entre effort et fiabilité. Et le tracé approximatif, qui guide la frontière sans la fixer. Une conséquence pratique importante en découle pour un projet de segmentation d’images. Le premier mode produit la majorité des erreurs d’échelle, un modèle sans contrainte choisissant le niveau de découpage qu’il juge le plus saillant plutôt que celui que le référentiel demande.Comment l’employer correctement
Cinq principes gouvernent un emploi efficace de cette assistance. Réserver la désignation aux classes et aux formes où elle fonctionne, mesurées sur un lot pilote. Conserver le tracé manuel pour les structures ajourées et les transitions douces. Vérifier la conformité à la convention plutôt que la netteté du contour. Corriger systématiquement le décalage lorsqu’il est connu et constant. Et maintenir une part de lots entièrement manuels tout au long du projet. Une conséquence pratique s’ensuit. Le quatrième principe est le plus rentable et le moins pratiqué, un décalage systématique se corrigeant par un traitement uniforme plutôt que région par région en segmentation d’images.Ce que le gain devient réellement
Quatre observations nuancent l’annonce d’un gain général en segmentation d’images. Le gain est important sur les objets compacts et contrastés. Il est nul sur les matières continues, qui représentent souvent la majorité de la surface. Il est négatif sur les structures ajourées, la correction coûtant plus que le tracé. Et il se réduit d’autant que la vérification devient exigeante. Une observation importante en découle. Ces quatre effets font que le gain réel se mesure par classe plutôt que globalement, un chiffre unique annoncé sur un corpus mixte étant systématiquement supérieur au gain constaté.Ce que l’assistance change au chiffrage
Quatre effets modifient une estimation de projet de segmentation d’images. Le temps par région diminue sur les classes qui s’y prêtent. Le temps de vérification augmente, la conformité à la convention devenant un contrôle à part entière. La part du fond dans le budget croît, puisque seule la partie objet accélère. Et le coût de mise en place reste faible, ces modèles ne demandant aucun corpus préalable. Une conséquence pratique importante en découle pour un projet de segmentation d’images. Le troisième effet surprend au chiffrage, un projet assisté voyant sa charge se redistribuer vers les matières continues sans que le total baisse dans la proportion annoncée.Ce qu’elle ne remplace pas
Quatre décisions restent entières malgré cette assistance. L’attribution de la classe, que le modèle ne produit pas. La règle de placement, que le modèle ignore. La séparation d’objets identiques en contact, où il tranche arbitrairement. Et le traitement des structures fines, qu’il omet ou épaissit. Cette première décision mérite d’être soulignée. Elle signifie que l’erreur de fond la plus coûteuse d’un corpus, la confusion de catégorie, reste exactement là où elle était avant cette assistance.Aborder un projet assisté
Cinq questions cadrent un projet assisté de segmentation d’images. Quelle part des classes se prête à la désignation. Cette réponse borne le gain. La règle de placement coïncide-t-elle avec le contraste. Une réponse négative impose une correction systématique. Des structures ajourées figurent-elles au référentiel. Leur présence appelle un tracé manuel. Une part non assistée est-elle prévue. Son absence rend la dérive indétectable. Et le contrôle vérifie-t-il la convention ou la netteté. Cette distinction détermine ce qui sera attrapé. Ces cinq réponses déterminent le gain réel et le dispositif de contrôle. Les poser avant de commencer évite un corpus rapide dont les frontières encodent une règle que personne n’a choisie.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen. Cette assistance accélère le geste et déplace le risque. Trois constats la composent. Le gain se concentre sur les objets que le tracé manuel traitait déjà le plus vite, ce qui le rend inférieur à ce qu’une démonstration suggère. La frontière proposée suit le contraste et non la convention, ce qui produit des contours nets et faux. Et la classe reste entièrement humaine, ce qui laisse l’erreur la plus coûteuse exactement où elle était. Ce constat rejoint celui que les clusters précédents ont établi à propos de l’assistance, elle déplace le point de départ sans déplacer le facteur limitant.Les erreurs les plus fréquentes
- Annoncer un gain global plutôt qu’un gain par classe.
- Employer la désignation sur des structures ajourées.
- Vérifier la netteté du contour plutôt que sa conformité à la règle.
- Supposer que le modèle connaît la définition métier des catégories.
- Omettre la part de lots non assistés.
- Corriger un décalage systématique région par région.
- Attendre du modèle qu’il sépare deux objets identiques en contact.
- Négliger l’omission des structures fines dans le contrôle.
- Oublier que le fond ne bénéficie pas de cette assistance.
- Croire que la classe est produite avec la région.