La gestion de la végétation sous les lignes électriques constitue l’usage du LiDAR aérien où la précision géométrique compte le plus. Il ne s’agit pas de décrire un paysage mais de mesurer une distance entre deux objets, et cette distance conditionne la sécurité d’un réseau.
Cet article expose ce que cet usage demande, ce qui le distingue des autres et les exigences d’annotation qui en découlent. Il prolonge l’article consacré à la foresterie.
Le problème à résoudre
Une contrainte physique fonde cet usage du LiDAR aérien. Elle explique son niveau d’exigence. Un conducteur électrique doit conserver une distance minimale avec toute végétation, faute de quoi un contact ou un amorçage provoque une coupure, un incendie ou un accident. Trois difficultés rendent cette surveillance particulièrement complexe. Les réseaux sont très étendus, un gestionnaire pouvant exploiter des dizaines de milliers de kilomètres de lignes. La végétation croît continûment, ce qui rend une inspection ponctuelle rapidement obsolète. Et la position d’un conducteur varie, la caténaire se déplaçant sous l’effet de la température, de la charge électrique et du vent. Cette troisième difficulté distingue radicalement cet usage des autres. La distance mesurée un jour donné n’est pas la distance dans les conditions les plus défavorables, ce que la section suivante développe.La question de la position du conducteur
Cette subtilité domine tout projet de LiDAR aérien sur réseau et son omission produit des analyses fausses. Un câble aérien décrit une courbe dont la flèche dépend de sa température, elle-même fonction de la température ambiante et du courant qui le traverse. Trois conséquences importantes en découlent. La position mesurée lors du survol correspond aux conditions de ce jour, généralement favorables puisque les vols s’effectuent par temps calme. La position la plus défavorable, par forte chaleur et forte charge, place le conducteur plusieurs mètres plus bas. Et le déplacement latéral sous l’effet du vent rapproche le conducteur de la végétation latérale. Une conséquence méthodologique importante en découle pour un projet de LiDAR aérien. L’analyse ne porte pas sur la position mesurée mais sur une position modélisée dans des conditions défavorables, calcul qui demande les caractéristiques mécaniques du câble et transforme une mesure en simulation. Cette distinction a une portée commerciale. Un prestataire livrant des distances mesurées livre une information incomplète, et la valeur se situe dans le calcul de la position théorique la plus contraignante.Ce que le relevé doit contenir
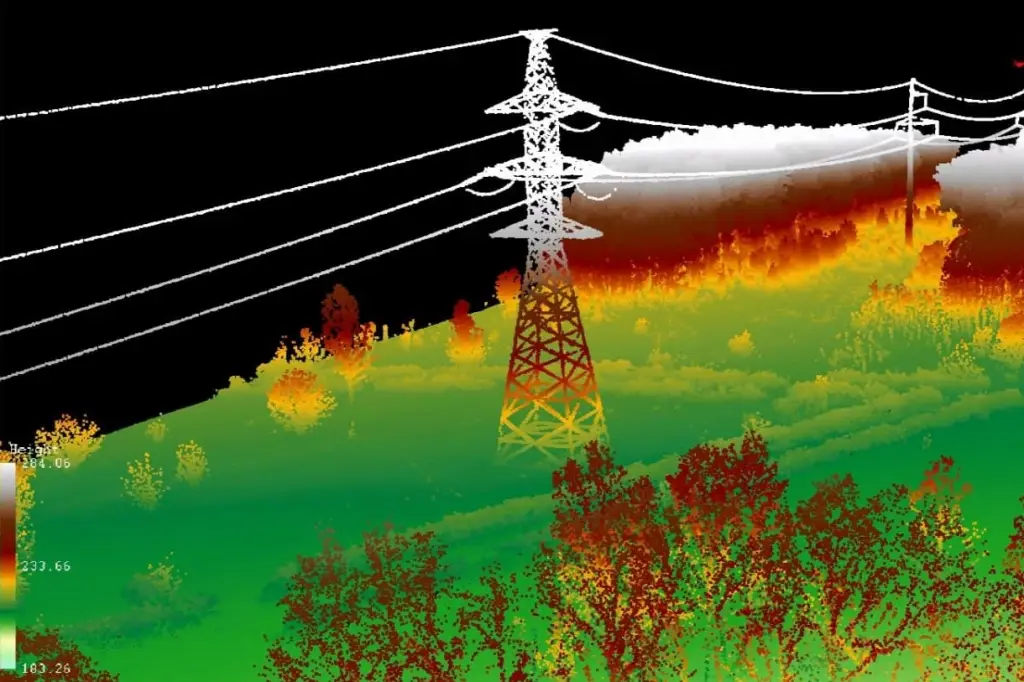
Quatre catégories d’objets doivent être identifiées en LiDAR aérien. Leur annotation constitue le travail central. Les conducteurs, câbles porteurs de courant, dont chaque phase doit être distinguée. Les câbles de garde, situés au dessus des conducteurs et destinés à la protection contre la foudre. Les supports, pylônes et poteaux, dont la position définit les portées. Et la végétation, distinguée par strates et localisée par rapport au couloir. Deux catégories complémentaires sont également demandées. Les bâtiments et structures proches, soumis à des distances réglementaires distinctes. Et le sol, nécessaire au calcul de hauteur de végétation comme aux vérifications de garde au sol. Une observation importante en découle. Cette annotation est nettement plus fine que celle d’un relevé forestier, chaque câble devant être individualisé plutôt que classé dans une catégorie générique.Pourquoi le LiDAR aérien est indispensable ici
Une propriété tranche définitivement en faveur de cette technologie et elle mérite d’être posée. Un conducteur électrique est un objet dont la section est très inférieure à la résolution de toute imagerie aérienne. La photogrammétrie échoue à le reconstruire, un câble n’occupant pas assez de pixels pour produire un motif corrélable, ce que l’article comparatif a détaillé. Le LiDAR aérien le mesure néanmoins, une impulsion rencontrant le câble produisant un écho à la distance correcte quelle que soit la fraction d’empreinte occupée. Trois conséquences en découlent. Cet usage impose cette technologie sans alternative. La densité de points doit être suffisante pour que plusieurs impulsions rencontrent chaque câble. Et l’acquisition héliportée est fréquente, sa vitesse réduite et son altitude basse produisant la densité nécessaire sur un couloir étroit.Les difficultés d’annotation propres
Cinq configurations compliquent ce travail. Elles n’ont pas d’équivalent dans les autres usages du LiDAR aérien. La séparation des phases, plusieurs conducteurs parallèles et proches devant être distingués individuellement, ce qui demande une densité suffisante et un examen en coupe. Les points sur câble épars, une impulsion sur un câble fin produisant parfois un écho faible que le filtrage de bruit écarte à tort. Les traversées et croisements, où plusieurs lignes se superposent et où l’attribution d’un point à une ligne devient ambiguë. Les équipements de ligne, isolateurs, balises et manchons, dont le classement relève d’une convention. Et la végétation surplombante, dont les points se mêlent à ceux du conducteur lorsqu’une branche s’en approche, situation qui est précisément celle qu’il s’agit de détecter. Cette dernière configuration constitue le paradoxe de cet usage. Les cas les plus difficiles à annoter sont exactement ceux qui présentent le risque le plus élevé, ce qui interdit de les traiter comme des cas marginaux.Les analyses produites
Quatre livrables dérivent de cette annotation LiDAR aérien. Ils servent des décisions distinctes. Les infractions de distance recensent les points où la végétation se situe en deçà du seuil réglementaire, classés par gravité. Les prévisions de croissance estiment quand une végétation actuellement conforme franchira le seuil, ce qui permet de planifier plutôt que de réagir. Les arbres de chute recensent les sujets qui, en tombant, atteindraient la ligne, analyse distincte de la précédente puisqu’elle concerne des arbres actuellement éloignés. Et les priorités d’intervention combinent ces éléments avec l’accessibilité et la criticité de la ligne. Une observation traverse ces quatre livrables. Le deuxième et le troisième créent l’essentiel de la valeur, la détection d’une infraction actuelle relevant du constat quand l’anticipation permet d’organiser une campagne d’élagage.Le corridor et son emprise
Cette notion relève d’une convention plutôt que d’une observation. Elle structure tout projet de LiDAR aérien sur réseau. Le couloir désigne la bande de terrain le long de la ligne où la végétation fait l’objet d’une surveillance et d’une gestion. Trois définitions coexistent et leur confusion produit des malentendus fréquents. L’emprise juridique correspond à la servitude établie par convention avec les propriétaires, largeur fixe et indépendante de la configuration. La zone de gestion correspond à la bande effectivement entretenue, qui peut être plus étroite ou plus large selon les pratiques. Et la zone de risque correspond à l’ensemble des végétaux susceptibles d’atteindre la ligne, notamment par chute, ce qui l’étend bien au delà des deux précédentes en présence de grands arbres. Une conséquence pratique en découle pour un projet de LiDAR aérien. La largeur de bande à annoter dépend de la définition retenue, et un relevé limité à l’emprise juridique ne permet pas l’analyse des arbres de chute, ce qui doit être tranché au cadrage plutôt que découvert à la livraison.La précision exigée
Cette exigence dépasse celle des autres usages du LiDAR aérien. Elle a des conséquences en cascade. Une décision d’élagage repose sur une distance de quelques mètres, ce qui rend une erreur décimétrique significative là où elle serait négligeable en foresterie. Trois conséquences en découlent. La densité de points doit être élevée, plusieurs dizaines par mètre carré étant courantes sur ce type de relevé. La géoréférence doit être vérifiée, un décalage systématique déplaçant toutes les distances calculées. Et la classification doit être exacte plutôt que globalement correcte, un point de végétation classé conducteur ou l’inverse produisant une fausse alerte ou une omission. Une conséquence économique en découle. Le coût par kilomètre est nettement supérieur à celui d’un relevé forestier par unité de surface, et il se justifie par la valeur d’une coupure évitée.Les autres réseaux linéaires
Quatre familles partagent cette logique et elles élargissent le marché de cette compétence. Les voies ferrées demandent un contrôle de gabarit, la végétation et les obstacles devant respecter un volume libre autour de la voie, ainsi qu’une surveillance des caténaires dont la géométrie ressemble à celle des lignes électriques. Les canalisations aériennes et les ouvrages industriels demandent une surveillance de déformation et de proximité. Les routes demandent un contrôle de gabarit sous les ouvrages et une surveillance de la végétation en bord de voie, avec des enjeux de visibilité en plus de ceux de contact. Et les couloirs aériens autour des aérodromes demandent une vérification des surfaces de dégagement, obstacle et végétation confondus. Une observation traverse ces quatre familles. Toutes reposent sur la même opération, mesurer une distance entre un objet d’intérêt et son environnement, ce qui rend la compétence acquise sur les lignes électriques directement transposable. Une conséquence commerciale en découle pour un prestataire de LiDAR aérien. Un investissement dans cette compétence sert plusieurs marchés plutôt qu’un seul, ce qui améliore sensiblement son rendement.Ce que cet usage demande à un prestataire
Trois exigences le distinguent commercialement des autres usages du LiDAR aérien. La récurrence, la végétation croissant continûment, ce qui transforme une prestation ponctuelle en contrat de suivi et modifie la relation commerciale. La traçabilité, une décision d’élagage ayant des conséquences juridiques et une omission pouvant être opposée en cas d’incident. Et la fiabilité, une fausse alerte coûtant un déplacement inutile et une omission coûtant potentiellement une coupure, ce qui rend les deux types d’erreur coûteux et interdit de privilégier l’un au détriment de l’autre. Cette troisième exigence mérite d’être soulignée. Beaucoup d’usages tolèrent un déséquilibre entre omissions et fausses détections, celui-ci non, ce qui appelle un contrôle qualité mesurant les deux séparément.L’automatisation et ses limites
Une part importante de ce travail se prête à l’automatisation et il vaut la peine d’en cerner le périmètre. Trois opérations s’automatisent tout à fait correctement. La détection des conducteurs, la géométrie d’un câble tendu étant très caractéristique, courbe régulière et alignée entre deux supports, ce qui la rend reconnaissable par des méthodes géométriques. Le calcul de distance, une fois les objets classés, opération purement géométrique et entièrement automatisable. Et le classement par gravité, application de seuils réglementaires à des distances calculées. Trois opérations résistent en revanche. La séparation des phases en configuration dense, où plusieurs conducteurs proches demandent un examen. Le traitement des croisements et traversées, où l’attribution relève d’une compréhension de la configuration. Et l’interface entre végétation et conducteur, précisément là où l’enjeu se situe, les points se mêlant lorsqu’une branche approche un câble. Une conséquence pratique en découle pour un projet de LiDAR aérien. La chaîne automatique traite l’essentiel du linéaire et laisse un pourcentage de configurations qui concentrent le risque, ce qui rend le ciblage de la vérification humaine déterminant et fait de la capacité à identifier ces zones une compétence en soi.Les erreurs les plus fréquentes
- Analyser les distances mesurées sans modéliser la position défavorable du conducteur.
- Négliger le déplacement latéral sous l’effet du vent.
- Filtrer les échos faibles sur câble comme du bruit.
- Ne pas individualiser les phases d’une ligne.
- Traiter la végétation surplombante comme un cas marginal.
- Employer une densité de points insuffisante pour détecter les câbles fins.
- Négliger l’analyse des arbres de chute au profit des seules infractions actuelles.
- Livrer un constat sans prévision de croissance.
- Optimiser le taux d’omission au détriment des fausses alertes.
- Omettre de vérifier la géoréférence avant calcul de distances.