Le LiDAR aérien mesure des distances. C’est une différence de nature avec l’imagerie, qui enregistre une intensité lumineuse, et cette différence explique l’essentiel de ce qui suit.
Là où une image satellite montre à quoi ressemble une surface, un relevé LiDAR indique où elle se trouve dans l’espace. Cet article expose le principe, les produits dérivés, les applications et le travail d’annotation que cette modalité demande. Il ouvre une série qui lui est consacrée.
Le principe de mesure du LiDAR aérien
Un capteur embarqué émet des impulsions laser vers le sol. Il mesure le temps de retour de chaque écho, ce qui donne une distance. Trois éléments distincts se combinent pour convertir cette distance en position absolue. La position de l’aéronef, fournie par un récepteur satellitaire de haute précision. Son orientation, fournie par une centrale inertielle. Et l’angle d’émission de l’impulsion, connu par la mécanique du capteur. Le résultat est un nuage de points, chacun portant trois coordonnées et plusieurs attributs. Ce n’est pas une image mais un ensemble de mesures ponctuelles, ce qui change tous les outils et toutes les méthodes. Une conséquence importante en découle. La qualité d’un relevé dépend autant du système de positionnement que du capteur laser lui-même, et une erreur de trajectoire produit une déformation que rien ne corrige ensuite.Ce qu’un point contient
Ces attributs conditionnent le travail d’annotation. Chaque point porte davantage que sa seule position. Les coordonnées tridimensionnelles constituent l’information première. L’intensité mesure l’énergie de l’écho retourné, information liée à la nature de la surface et à la géométrie de la mesure, exploitable avec prudence. Le numéro d’écho et le nombre total d’échos indiquent si l’impulsion a rencontré plusieurs surfaces successives, information décisive en zone végétalisée que la section suivante détaille. L’angle de balayage indique la direction d’émission, utile pour comprendre certaines déformations. Le numéro de ligne de vol permet de distinguer les passages, information nécessaire au contrôle de cohérence entre bandes. Et la classification, lorsqu’elle existe, attribue chaque point à une catégorie, sol, végétation ou bâti notamment, ce qui constitue précisément l’objet de l’annotation.Les échos multiples
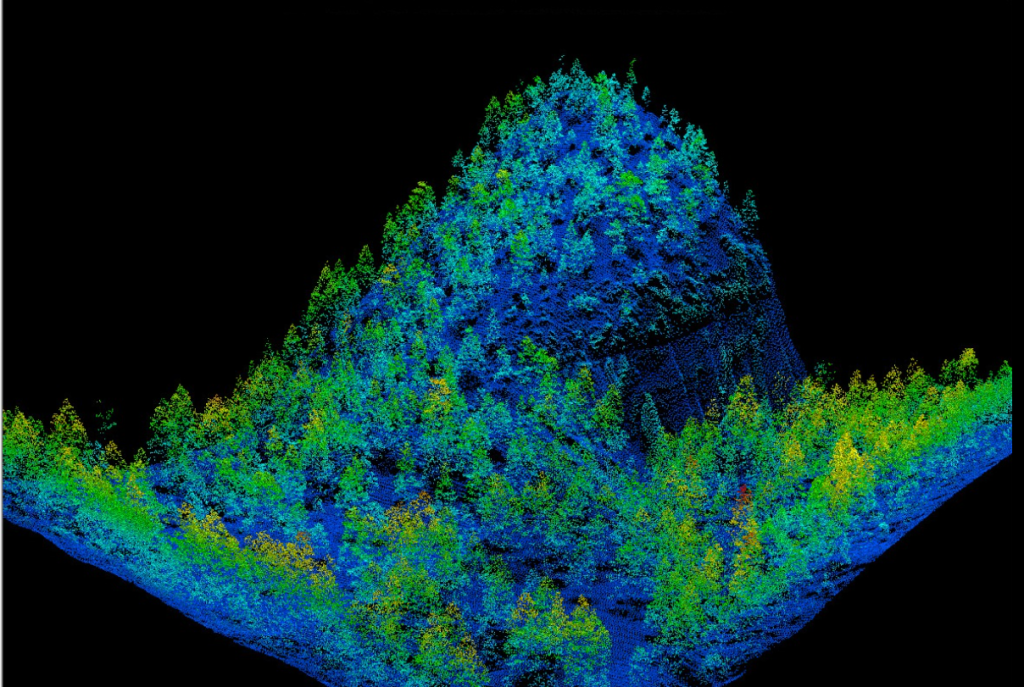
Cette propriété distingue le LiDAR aérien de toutes les autres modalités. Elle explique une part importante de sa valeur. Une impulsion laser rencontrant un couvert végétal se divise. Une partie se réfléchit sur les feuilles supérieures, une autre traverse et se réfléchit plus bas, une partie atteint parfois le sol. Le capteur enregistre plusieurs échos pour une même impulsion, ce qui produit une information sur la structure verticale que ni l’imagerie ni le radar ne fournissent. Trois conséquences importantes en découlent. Le sol est mesurable sous un couvert forestier, propriété qui fonde l’usage forestier de cette technologie. La structure verticale de la végétation est décrite, ce qui permet d’estimer une hauteur, une densité et une stratification. Et le taux de pénétration varie fortement selon la densité du couvert et la saison, un relevé sous feuillage atteignant nettement moins le sol qu’un relevé hors feuillage. Cette dernière observation a une portée pratique. La saison d’acquisition détermine ce qu’un relevé permet, et un projet portant sur le sol sous forêt doit acquérir hors feuillaison.Les produits dérivés du LiDAR aérien
Un nuage de points brut est rarement le livrable attendu. Trois produits en dérivent, qu’un article de cette série détaille. Le modèle numérique de terrain décrit l’altitude du sol nu, obtenu en retenant les seuls points classés sol et en interpolant entre eux. Le modèle numérique de surface décrit l’altitude du sommet de ce qui recouvre le sol, végétation et bâti compris. Et le modèle numérique de hauteur décrit la différence entre les deux, c’est-à-dire la hauteur des objets au dessus du sol. Une observation importante traverse ces trois produits. Ils dépendent entièrement de la classification des points, ce qui fait de l’étape de classification le déterminant de leur qualité, et non l’inverse.La classification, cœur du travail
Elle consiste à attribuer une classe à chaque point. Un article de cette série en détaille les difficultés. Une nomenclature standard existe dans le format d’échange du domaine et elle comporte des classes de base, sol, végétation basse, moyenne et haute, bâti, eau, pont et point aberrant notamment. Trois difficultés dominent ce travail de classification. Le volume, un relevé couvrant quelques kilomètres carrés comportant des dizaines de millions de points, ce qui interdit un traitement point par point manuel. L’ambiguïté aux interfaces, un point situé à la limite entre sol et végétation basse ou entre végétation et bâti relevant d’une convention plutôt que d’une évidence. Et la tridimensionnalité, un annotateur devant naviguer dans un espace plutôt que d’examiner une image, ce qui demande un outillage et une pratique différents. Une conséquence pratique en découle. L’annotation LiDAR procède par sélection de groupes de points plutôt que par désignation individuelle, et la qualité tient à la pertinence de ces sélections davantage qu’à une précision ponctuelle.Ce qui distingue le LiDAR aérien de l’imagerie
Six différences structurent la comparaison et un article de cette série la détaille. La mesure est directe en altitude, là où l’imagerie doit l’inférer par stéréoscopie ou par ombre portée. La pénétration du couvert végétal est possible, propriété qu’aucune imagerie passive ne possède. L’indépendance à l’éclairement est totale, le capteur émettant son propre signal, ce qui autorise l’acquisition nocturne. L’information colorimétrique est absente, un point LiDAR ne portant pas de couleur, ce qui limite l’identification de nature de surface. La couverture est plus coûteuse, une acquisition aéroportée ne couvrant pas les surfaces qu’un satellite couvre. Et la donnée est plus volumineuse par unité de surface, ce qui pèse sur le stockage et le traitement. Une observation traverse ces six différences. Les deux modalités sont complémentaires plutôt que concurrentes, l’une mesurant la géométrie et l’autre décrivant l’apparence, ce qu’un article de cette série développe.La densité de points
Ce paramètre gouverne ce que permet un relevé LiDAR aérien. Un article de cette série lui est consacré. La densité s’exprime en points par mètre carré et elle résulte de la fréquence d’émission, de l’altitude de vol et de la vitesse de l’aéronef. Trois plages de densité servent des usages distincts. Une densité faible convient à un modèle de terrain sur de grandes étendues. Une densité moyenne convient à la foresterie et à la cartographie du bâti. Et une densité élevée convient à la modélisation détaillée d’infrastructures. Un arbitrage économique accompagne ce choix. La densité conditionne le coût d’acquisition, la vitesse de vol et donc la surface couverte par heure, ce qui en fait la première décision d’un projet. Une conséquence pour l’annotation mérite d’être signalée. Le coût de classification croît avec la densité, un relevé dense comportant davantage de points à traiter pour une même surface, ce qui rend la densité déterminante des deux côtés.Les plateformes d’acquisition
Trois porteurs coexistent et leur choix détermine la surface couverte autant que la précision obtenue. L’avion couvre de grandes étendues à des altitudes de plusieurs centaines à quelques milliers de mètres, avec une densité modérée et un coût rapporté à la surface faible. C’est la plateforme des programmes de couverture nationale. L’hélicoptère vole plus bas et plus lentement, ce qui produit une densité supérieure sur des emprises réduites, configuration adaptée au suivi d’infrastructures linéaires. Et le drone descend encore, produisant des densités très élevées sur des surfaces limitées, avec un coût de mise en œuvre modeste et des contraintes réglementaires de vol. Une quatrième plateforme mérite d’être signalée bien qu’elle sorte du cadre aérien. Le LiDAR satellitaire existe et il fonctionne par échantillonnage le long de traces plutôt que par couverture continue, ce qui en fait un instrument de mesure globale plutôt qu’un outil cartographique. Une conséquence pratique en découle pour un projet de LiDAR aérien. Le choix de plateforme précède celui de la densité, les deux étant liés, et il détermine si une couverture régionale ou un relevé local est envisageable.Les applications principales du LiDAR aérien
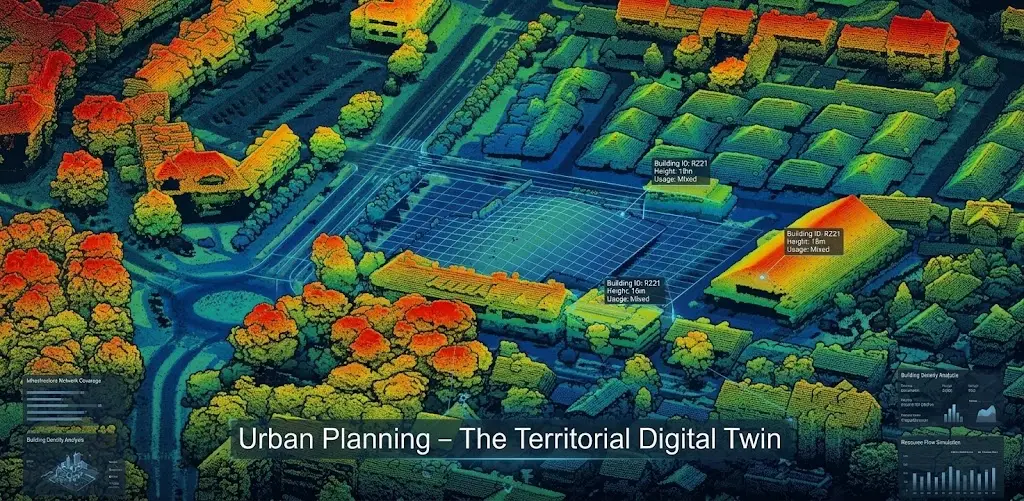
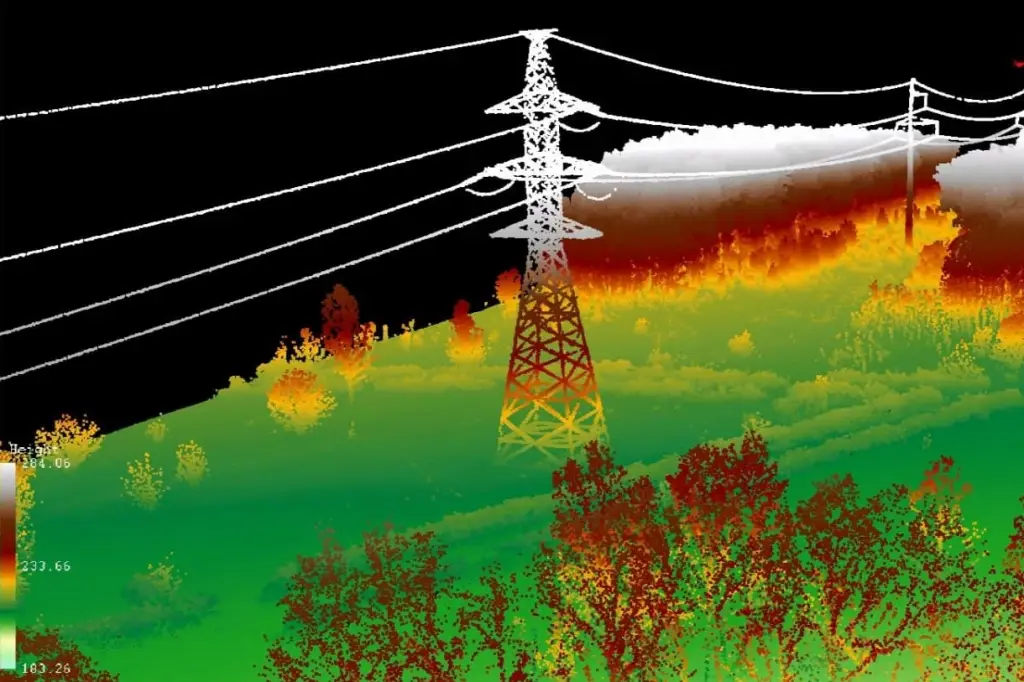
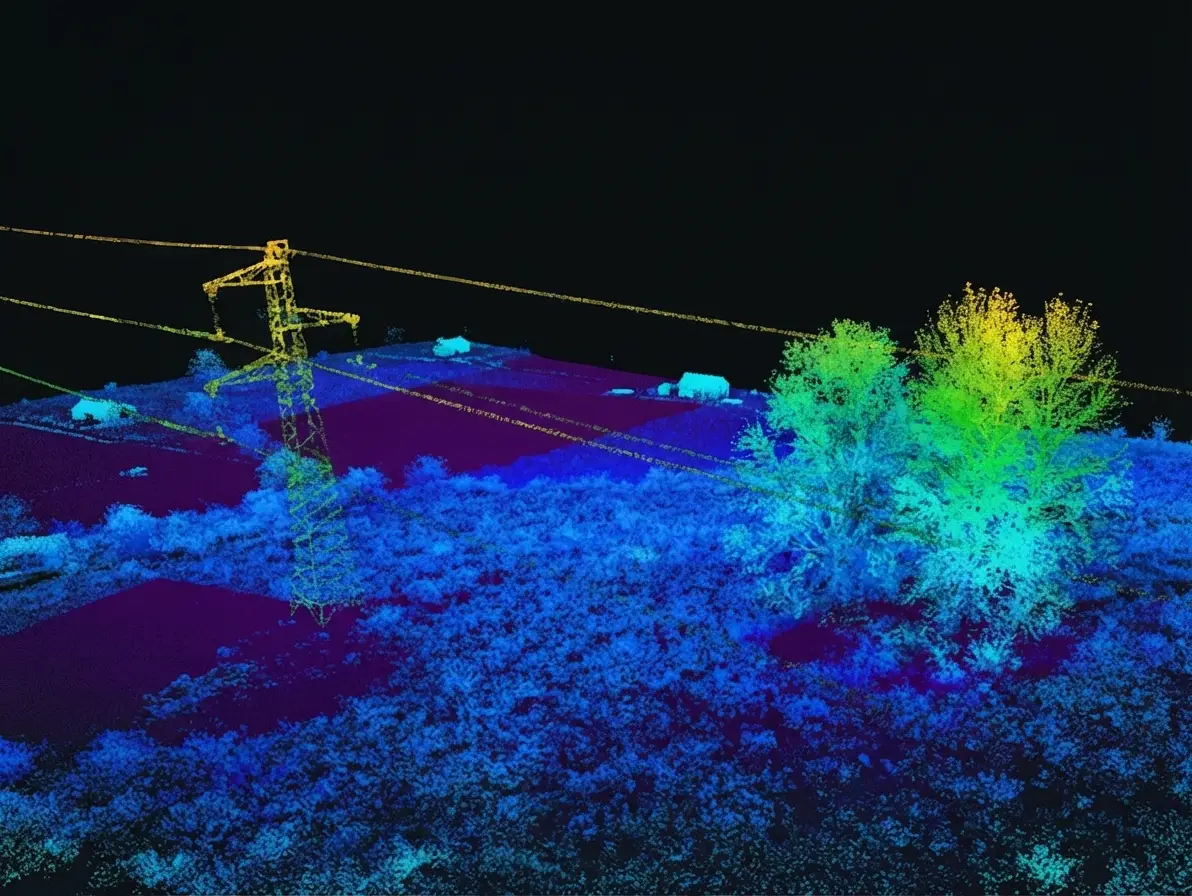
Cinq domaines l’emploient. Plusieurs font l’objet d’articles dédiés dans cette série. La foresterie exploite la pénétration du couvert pour mesurer des hauteurs, estimer des volumes et caractériser une structure. La gestion des réseaux électriques exploite la précision géométrique pour mesurer les distances entre végétation et conducteurs. L’urbanisme exploite la description tridimensionnelle du bâti pour alimenter des modèles territoriaux. L’hydrologie exploite le modèle de terrain pour modéliser les écoulements et les zones inondables. Et l’archéologie exploite la même capacité pour révéler des structures masquées par la végétation, usage spectaculaire et économiquement marginal.Les programmes nationaux
Cette évolution change l’accès à la donnée LiDAR aérien. Un article de cette série la détaille. Plusieurs pays ont engagé des programmes de couverture LiDAR nationale, produisant des relevés à densité homogène sur l’ensemble d’un territoire et les diffusant sous licence ouverte. Trois conséquences en découlent. Le coût d’acquisition disparaît pour les projets situés dans les zones couvertes, ce qui déplace l’économie vers le traitement. Une classification automatique accompagne généralement ces données, de qualité variable et souvent insuffisante pour un usage précis. Et une référence homogène devient disponible, ce qui facilite les comparaisons et les séries temporelles. Une observation importante accompagne ce constat. La classification livrée avec ces programmes constitue un point de départ plutôt qu’un produit fini, et l’essentiel du travail consiste à la corriger et à l’affiner plutôt qu’à la produire.Les formats et l’outillage
Un format d’échange domine ce domaine. Sa connaissance constitue un prérequis. Le format standard stocke les points avec leurs attributs et une variante compressée réduit considérablement le volume sans perte, ce qui en fait le choix par défaut pour l’archivage et l’échange. Trois familles d’outils interviennent dans ce domaine. Les visualiseurs et éditeurs de nuages de points, pour l’exploration et l’annotation. Les bibliothèques de traitement, pour le filtrage, la classification automatique et la génération de produits dérivés. Et les systèmes d’information géographique, pour l’intégration des résultats avec d’autres données. Une difficulté mérite d’être signalée. L’outillage d’annotation tridimensionnelle est nettement moins mature que son équivalent bidimensionnel, ce qu’un article de cette série développe et qui constitue une barrière à l’entrée autant qu’une difficulté.Ce que l’annotation LiDAR aérien demande
Quatre exigences distinguent ce travail. Elles justifient une compétence propre. La navigation tridimensionnelle, un annotateur devant se déplacer dans un espace, changer de point de vue et couper des sections pour comprendre une configuration. La lecture de la structure, la reconnaissance passant par la forme géométrique et la disposition relative plutôt que par l’apparence. La gestion du volume, une sélection portant sur des milliers de points et la précision tenant à la pertinence du critère de sélection. Et la connaissance du terrain, la distinction entre un talus et un mur bas ou entre un buisson et un véhicule demandant une familiarité que la géométrie seule ne fournit pas. Ces quatre exigences expliquent que la compétence d’annotation LiDAR ne se déduise pas de la compétence d’annotation d’images, distinction que les séries précédentes ont documentée pour d’autres modalités.Par où commencer
Cinq étapes structurent le démarrage d’un projet et leur ordre importe. Formuler la question opérationnelle en termes de décision, ce qui détermine les classes nécessaires et la densité requise. Vérifier la disponibilité d’un relevé existant sur la zone, un programme national pouvant supprimer le coût d’acquisition. Évaluer la classification existante sur un échantillon, ce qui détermine si le travail consiste à corriger ou à produire. Fixer la nomenclature et les conventions aux interfaces avant toute annotation. Et conduire un pilote sur une zone réduite pour établir une cadence et révéler les cas ambigus.La chaîne de traitement
Six étapes séparent un relevé brut d’un produit exploitable et leur omission produit des difficultés distinctes. Le calcul de trajectoire combine les données de positionnement et d’inertie pour reconstituer le parcours exact de l’aéronef, opération dont la qualité conditionne tout le reste. La géoréférence directe convertit les mesures de distance en coordonnées absolues, en appliquant la trajectoire et les angles de balayage. L’ajustement entre bandes corrige les écarts entre lignes de vol adjacentes, deux passages sur une même zone ne coïncidant jamais exactement. Le filtrage des points aberrants écarte les échos parasites, oiseaux, particules atmosphériques et réflexions multiples. La classification attribue une classe à chaque point, étape que cette série développe. Et la génération des produits dérivés interpole les surfaces à partir des points classés. Une observation importante traverse ces six étapes. Les trois premières relèvent du fournisseur d’acquisition et les trois dernières du traitement, répartition qui détermine où se situe la responsabilité en cas de défaut et qu’il vaut la peine de clarifier contractuellement.Les erreurs les plus fréquentes
- Confondre modèle de terrain et modèle de surface.
- Acquérir sous feuillaison pour un projet portant sur le sol sous forêt.
- Choisir une densité sans considérer son effet sur le coût d’annotation.
- Traiter la classification livrée avec un programme national comme un produit fini.
- Employer des annotateurs d’images sans formation tridimensionnelle.
- Négliger les conventions aux interfaces entre classes.
- Exploiter l’intensité sans tenir compte de la géométrie de mesure.
- Ignorer les écarts entre bandes de vol.
- Générer un modèle de terrain sans vérifier la classification du sol.
- Attendre du LiDAR une information de nature de surface qu’il ne porte pas.