
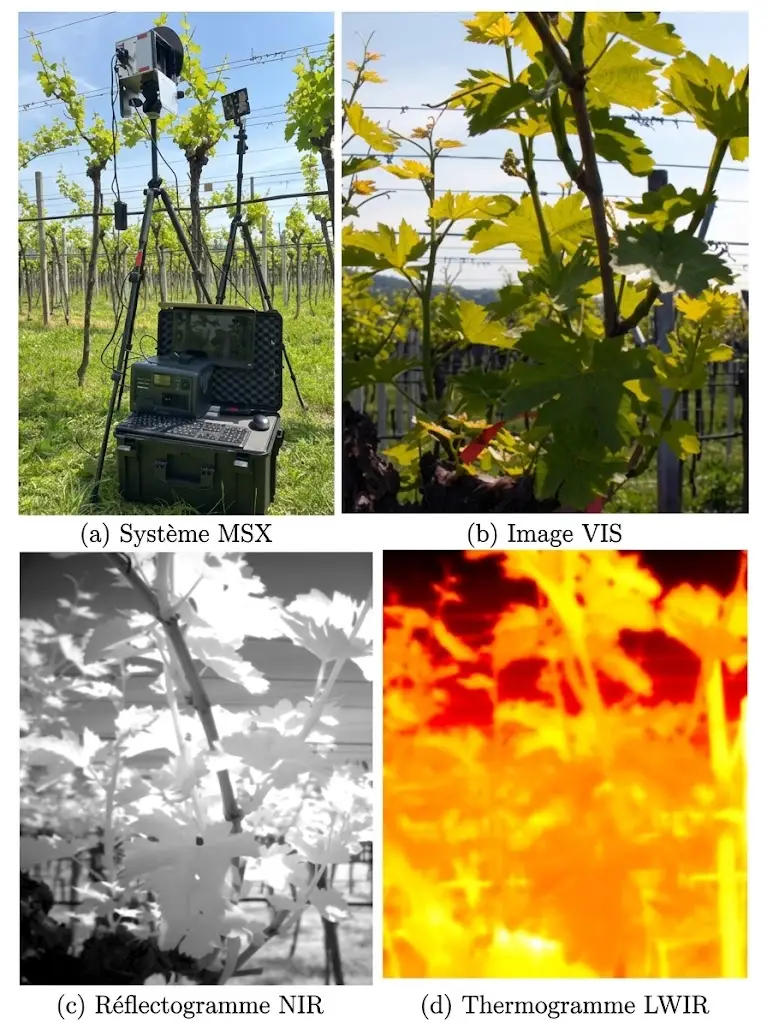
Le choix du capteur précède celui du modèle et il détermine ce que le système pourra distinguer. Un projet de détection de mauvaises herbes qui arbitre cette question en dernier découvre tardivement que son corpus ne portait pas l’information nécessaire.Cet article expose ce que chaque modalité apporte, ce qu’elle coûte et comment arbitrer. Il prolonge l’article consacré au coût d’un projet.
Ce que chaque modalité mesure
Quatre familles de capteurs servent la détection de mauvaises herbes.Elles se distinguent par l’information qu’elles capturent.Le capteur couleur enregistre trois bandes du visible, ce qui reproduit la perception humaine et fournit forme, texture et couleur apparente.Le capteur multispectral ajoute quelques bandes choisies, notamment dans le proche infrarouge, ce qui donne accès à des propriétés physiologiques que l’œil ne perçoit pas.Le capteur hyperspectral enregistre des centaines de bandes étroites, ce qui produit une signature spectrale détaillée par pixel.Et les capteurs de profondeur, stéréovision ou temps de vol, mesurent une géométrie tridimensionnelle plutôt qu’une apparence.Une conséquence pratique importante en découle. Ces quatre familles ne mesurent pas des versions plus ou moins fines de la même chose, elles mesurent des grandeurs différentes, ce qui rend le choix qualitatif plutôt que quantitatif.Ce que le proche infrarouge apporte
Cette bande justifie à elle seule le passage au multispectral.Elle mérite d’être exposée.La végétation réfléchit fortement dans le proche infrarouge et le sol beaucoup moins, ce qui produit un contraste sans commune mesure avec celui du visible.Trois usages en découlent.La séparation entre végétation et sol devient quasiment triviale, ce qui résout à faible coût le problème du vert sur brun.La détection de plantules sur sol humide s’améliore nettement, la faiblesse du contraste visible ayant peu d’effet dans cette bande.Et l’état physiologique devient observable, une plante stressée ou sénescente présentant une réponse distincte d’une plante vigoureuse.Une observation importante en découle pour un projet de détection de mauvaises herbes. Ces trois usages concernent la séparation entre végétation et non-végétation plutôt que la distinction entre espèces, ce qui borne l’apport de cette bande au problème du vert sur brun et le laisse presque intact sur le vert sur vert.Ce que l’hyperspectral promet et ce qu’il tient
Cette modalité fait l’objet d’attentes disproportionnées en détection de mauvaises herbes.Il vaut la peine de les situer.La signature spectrale détaillée d’une plante contient effectivement une information d’espèce que le visible ne porte pas.Trois obstacles en limitent l’exploitation pratique.Le coût du capteur reste élevé au regard de l’économie recherchée par un désherbage ciblé.La résolution spatiale est généralement faible, ce qui pose problème sur des plantules occupant peu de surface.Et la signature dépend fortement des conditions d’éclairement, ce qui impose une calibration exigeante en conditions de chantier.Une conséquence pratique en découle. Cette modalité trouve sa place en recherche et en cartographie plutôt qu’en désherbage embarqué, et un projet qui l’envisage devrait d’abord vérifier que le problème résiste réellement aux modalités plus simples.Ce que la profondeur apporte
Cette information géométrique complète utilement les modalités spectrales.La hauteur d’une plante et la structure de son feuillage constituent des caractères discriminants que la couleur ne porte pas.Quatre usages distincts en découlent.La distinction entre culture et adventice par la hauteur, une culture semée présentant une hauteur homogène que la levée spontanée ne reproduit pas.La séparation d’objets qui se recouvrent en projection, deux plantes superposées se distinguant en profondeur.La suppression des ombres portées comme source de confusion, une ombre n’ayant pas de relief.Et l’estimation de biomasse, information agronomique distincte du désherbage.Une observation importante en découle. Le troisième usage est le plus sous-estimé, les ombres constituant une source majeure d’erreur en conditions de plein soleil comme l’article consacré aux conditions l’a exposé, et la profondeur les élimine par construction.Le compromis résolution et information
Cet arbitrage gouverne le choix d’un capteur.Il est rarement posé explicitement.À budget constant, augmenter le nombre de bandes se paie généralement en résolution spatiale.Trois conséquences en découlent pour un projet de détection de mauvaises herbes.Un capteur couleur haute résolution voit une plantule qu’un capteur multispectral de même prix ne résout pas.L’information spectrale est inutile sur un objet trop petit pour occuper un pixel entier, le signal mélangeant alors plante et sol.Et le stade visé détermine donc le côté vers lequel pencher, un stade précoce plaidant pour la résolution et un stade développé autorisant l’enrichissement spectral.Une conséquence pratique en découle. Cet arbitrage se tranche par le plus petit objet à détecter, question dont la réponse détermine le capteur bien avant toute considération de performance de modèle.Ce que chaque modalité coûte
Quatre postes varient avec le choix du capteur.Deux d’entre eux sont régulièrement oubliés.Le capteur lui-même, dont le prix croît fortement avec le nombre de bandes.La calibration, négligeable en couleur et exigeante en multispectral comme en hyperspectral.Le volume de données, un cube hyperspectral pesant plusieurs ordres de grandeur de plus qu’une image couleur.Et l’annotation, dont le coût croît lorsque l’annotateur ne peut plus juger visuellement ce qu’il annote.Une observation importante en découle. Le dernier poste est le plus souvent omis : une image multispectrale ou hyperspectrale n’est pas directement interprétable par un annotateur, ce qui impose de lui fournir une composition visible en parallèle et complique l’ensemble de la chaîne d’annotation.L’annotation en multimodal
Cette difficulté accompagne les modalités enrichies en détection de mauvaises herbes.Elle est peu documentée.Un annotateur juge sur une représentation visible et le corpus porte des bandes qu’il ne voit pas.Quatre exigences en découlent.La fourniture d’une composition visible cohérente, sur laquelle l’annotateur travaille effectivement.Le recalage entre bandes, un décalage entre canaux produisant une annotation valide sur l’une et fausse sur les autres.La cohérence temporelle, les bandes acquises séquentiellement par certains capteurs présentant un décalage sur objet mobile.Et la documentation de la composition employée, sans laquelle une réannotation ultérieure ne travaillera pas sur la même vue.Une conséquence pratique en découle pour un projet de détection de mauvaises herbes. Ces quatre exigences font qu’une annotation multimodale coûte davantage qu’une annotation couleur à volume égal, surcoût qui doit figurer dans un chiffrage et qui est fréquemment omis.Les indices de végétation
Une famille de traitements accompagne les capteurs multispectraux et son statut mérite d’être précisé.Un indice combine plusieurs bandes en une valeur unique censée refléter une propriété de la végétation.Trois usages restent solides.La séparation entre végétation et sol, opération pour laquelle ces indices sont robustes et largement suffisants.Le masquage préalable, qui réduit la zone à analyser et allège le traitement en aval.Et l’estimation de couverture végétale à l’échelle d’une zone, information agronomique utile indépendamment de toute détection individuelle.Trois limites bornent leur portée.Ils ne distinguent pas les espèces, deux plantes vertes présentant des valeurs voisines.Ils dépendent de l’éclairement, ce qui impose une normalisation en conditions variables.Et ils saturent en couvert dense, la valeur cessant de varier au delà d’un certain recouvrement.Une observation en découle pour un projet de détection de mauvaises herbes. Ces indices constituent un excellent prétraitement et un mauvais système de décision, distinction que certains projets confondent en attendant d’un seuil sur indice ce qu’un classifieur devrait produire.Ce que le capteur ne résout pas
Quatre limites méritent d’être posées.Le choix du capteur est parfois présenté comme la réponse au problème.Aucune modalité ne distingue deux graminées au stade cotylédonaire, la différence n’existant ni en géométrie ni en spectre à ce stade.Aucune modalité ne voit sous le couvert, la limitation étant géométrique et non spectrale.Aucune modalité ne compense un corpus insuffisant, une information disponible et non apprise restant inutilisée.Et aucune modalité ne supprime le besoin de conventions, la nomenclature relevant d’une décision indépendante du capteur.Cette troisième limite mérite d’être soulignée. Elle signifie qu’un enrichissement de capteur sans enrichissement correspondant du corpus produit une dépense sans effet, situation fréquente lorsque le choix matériel précède la conception du corpus.Arbitrer par l’usage
Une méthode en trois temps tranche ce choix et elle part de l’aval.Établir la distinction que le système doit faire, végétation contre sol, culture contre adventice, ou espèce contre espèce.Identifier la plus simple modalité portant cette information, en vérifiant sur un échantillon plutôt qu’en se fiant à la littérature.Et vérifier que la résolution reste suffisante au stade visé après ce choix.Une conséquence pratique en découle. Cette séquence conduit au capteur couleur dans la majorité des projets de désherbage, au proche infrarouge lorsque la séparation végétation et sol est en cause, et à la profondeur lorsque les ombres ou les recouvrements dominent les erreurs.Le montage multimodal
Une configuration combine plusieurs capteurs et elle mérite d’être située.Associer couleur et proche infrarouge, ou couleur et profondeur, apporte plus que chacun séparément.Trois bénéfices s’en dégagent.La complémentarité des informations, la couleur portant la texture et la profondeur la structure.La robustesse aux conditions, une modalité compensant la défaillance de l’autre selon l’éclairement.Et la vérification croisée, un désaccord entre modalités signalant une configuration difficile.Trois coûts l’accompagnent.Le recalage entre capteurs, opération délicate et dont le défaut fausse tout.La synchronisation temporelle, exigeante sur engin en mouvement.Et la complexité de la chaîne, chaque capteur ajoutant un point de défaillance.Aborder le choix d’un capteur
Cinq questions cadrent cette décision et elles se posent avant toute acquisition.Quelle distinction le système doit-il faire. Cette réponse borne la modalité nécessaire.Quel est le plus petit objet à détecter. Cette réponse fixe la résolution et arbitre le compromis avec le nombre de bandes.Le système travaillera-t-il sous éclairage contrôlé. Une réponse positive simplifie la calibration multispectrale.Quelle est la vitesse d’avancement visée. Cette réponse borne le volume de données traitable en temps réel.Et une annotation multimodale a-t-elle été chiffrée. Son omission produit un dépassement systématique.Ces cinq réponses déterminent la modalité, la résolution et le coût du corpus. Les poser avant d’acheter un capteur évite la situation où un matériel performant produit des images que le projet ne sait pas exploiter.Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen car elle recoupe un constat des séries précédentes.L’enrichissement du capteur ne déplace pas le goulot d’un projet de détection de mauvaises herbes.Trois constats la composent.Les modalités enrichies améliorent la séparation entre végétation et non-végétation, problème que le visible traitait déjà correctement dans la plupart des cas.Elles n’apportent presque rien sur la distinction entre espèces au stade où elle compte, la différence n’existant pas encore physiquement.Et elles augmentent le coût d’annotation, ce qui déplace des ressources depuis le poste qui déterminait la qualité.Ce constat rejoint exactement celui que la série consacrée au LiDAR aérien a établi à propos de la fusion avec l’imagerie : une modalité supplémentaire se justifie lorsqu’une classe précise de la nomenclature l’exige, et elle constitue un surcoût lorsqu’elle est ajoutée par principe.Les erreurs les plus fréquentes
- Choisir le capteur avant d’avoir établi la distinction à faire.
- Attendre du multispectral qu’il distingue deux espèces au stade précoce.
- Sacrifier la résolution spatiale pour des bandes inexploitables sur petit objet.
- Omettre le surcoût d’annotation propre au multimodal.
- Négliger le recalage entre capteurs dans un montage combiné.
- Envisager l’hyperspectral sans avoir vérifié que le visible échoue.
- Négliger l’apport de la profondeur sur les ombres portées.
- Enrichir le capteur sans enrichir le corpus en conséquence.
- Comparer des capteurs sur catalogue plutôt que sur un échantillon réel.
- Omettre la contrainte de volume de données à la vitesse de travail visée.