La densité de points est le premier paramètre d’un relevé de LiDAR aérien et le plus souvent mal compris. Elle est régulièrement confondue avec la précision, alors qu’elle en est distincte, et elle est choisie sans considérer son effet sur le coût de traitement.
Cet article expose ce que la densité détermine, ce qu’elle ne détermine pas et comment la choisir. Il prolonge l’article consacré au
coût de la classification.
Densité et précision, deux notions distinctes
Cette confusion domine les cahiers des charges de LiDAR aérien.
Elle mérite d’être levée avant toute discussion.
La densité mesure combien de points sont mesurés par unité de surface. Elle détermine ce qui est résoluble, c’est-à-dire quels objets sont assez échantillonnés pour être distingués.
La précision mesure l’écart entre la position d’un point et la position réelle de la surface qu’il décrit. Elle détermine la justesse de chaque mesure individuelle.
Trois conséquences en découlent.
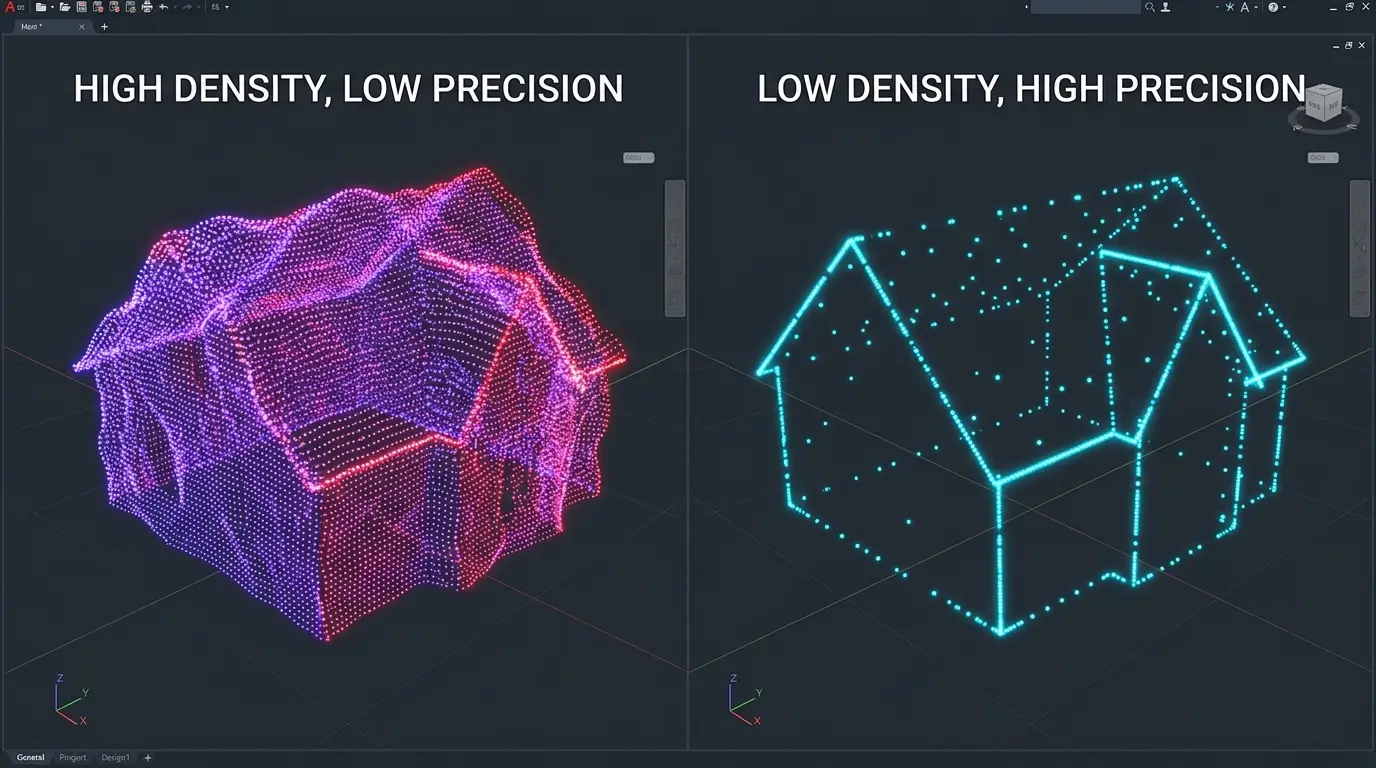
Un relevé peut être dense et imprécis, si le système de positionnement est défaillant, chaque point étant mesuré fréquemment et mal placé.
Un relevé peut être précis et peu dense, chaque point étant exactement positionné et les objets fins échappant à l’échantillonnage.
Et les deux se spécifient séparément, un cahier des charges mentionnant une densité sans exactitude ne décrivant qu’à moitié le produit attendu.
Ce que la densité détermine
Quatre propriétés d’un relevé en dépendent directement.
La taille du plus petit objet détectable, une règle empirique voulant qu’un objet doive recevoir plusieurs impulsions pour être identifié de façon fiable.
La finesse du modèle de terrain, la résolution de grille utile étant bornée par l’espacement moyen entre points sol comme l’article correspondant l’a établi.
La pénétration effective sous couvert, une densité supérieure augmentant mécaniquement le nombre d’impulsions atteignant le sol à travers les trouées du feuillage.
Et la fiabilité de la classification, un objet décrit par de nombreux points présentant une géométrie identifiable qu’un objet décrit par trois points ne présente pas.
Une observation importante en découle. Cette quatrième propriété est la plus négligée au cadrage, la densité étant discutée en termes de détail visible alors qu’elle conditionne aussi la faisabilité de l’annotation.
Ce que la densité ne détermine pas
Quatre limites écartent des attentes irréalistes.
L’exactitude altimétrique dépend du système de positionnement et de la calibration, pas du nombre de points.
La qualité de la classification dépend de la méthode et du travail humain, une densité élevée facilitant le travail sans le faire.
La nature des surfaces échappe entièrement à cette modalité, davantage de points ne produisant pas d’information colorimétrique.
Et la pénétration sous couvert très dense reste bornée, une densité supérieure augmentant le nombre de points sol dans les zones où quelques impulsions passent et n’en créant aucun là où aucune ne passe.
Cette dernière limite est la plus souvent ignorée. Sous un couvert fermé en pleine feuillaison, augmenter la densité ne résout pas le problème, alors que changer de saison le résout.
La densité nominale et la densité réelle
Cette distinction explique des écarts constatés en production de LiDAR aérien.
La densité annoncée dans une spécification est une valeur moyenne sur l’ensemble d’un relevé.
Quatre facteurs la font varier localement.
Le recouvrement entre bandes de vol, les zones de recouvrement présentant une densité double.
La nature de la surface, une surface absorbante ou réfléchissante renvoyant moins d’échos exploitables.
L’angle d’incidence, les bords de fauchée présentant une densité inférieure et des empreintes plus étalées.
Et le couvert végétal, qui intercepte une part des impulsions avant qu’elles atteignent le sol.
Une conséquence pratique en découle pour un projet de LiDAR aérien. La densité de points sol, seule pertinente pour un modèle de terrain, est très inférieure à la densité totale en zone boisée, et c’est elle qu’il faut vérifier plutôt que la valeur nominale.
Le rapport entre densité et coût
Cette relation économique joue des deux côtés.
Elle gouverne ce choix.
Côté acquisition, la densité s’obtient en volant plus bas ou plus lentement, ce qui réduit la surface couverte par heure de vol et augmente le coût par unité de surface.
Côté traitement, la densité augmente le volume de données, donc le stockage, le temps de calcul et le temps d’annotation.
Trois observations en découlent.
Le coût croît sur les deux postes simultanément, ce qui rend la relation entre densité et coût total plus que proportionnelle.
La densité est donc le paramètre le plus déterminant du budget après la surface, et son choix mérite un examen que la plupart des projets ne lui accordent pas.
Et une densité supérieure au besoin ne se rattrape pas, les données étant acquises et le coût de traitement s’appliquant à chaque point qu’on le veuille ou non.
Une nuance mérite toutefois d’être apportée. Un sous-échantillonnage est possible au traitement, ce qui permet d’acquérir dense et de traiter léger lorsque plusieurs usages coexistent, au prix du stockage.
Les composantes de la précision
Cette décomposition permet d’attribuer un défaut à sa cause.
Cinq sources d’erreur se combinent dans la position d’un point.
La mesure de distance elle-même, généralement la plus faible des cinq, la métrologie laser étant mature.
La position de l’aéronef, dont la qualité dépend du récepteur satellitaire et du traitement de trajectoire.
L’orientation, mesurée par la centrale inertielle, dont une erreur angulaire produit un déplacement croissant avec la distance au capteur.
La calibration du système, alignement entre le capteur et la centrale, dont un défaut produit une erreur systématique.
Et la nature de la surface, une pente forte ou une surface diffusante étalant l’empreinte et rendant la position moins définie.
Une observation importante en découle pour un projet de LiDAR aérien. La précision verticale est généralement meilleure que la précision horizontale, l’erreur angulaire affectant surtout la composante planimétrique, ce qui explique que les spécifications distinguent les deux et que les usages altimétriques soient les plus fiables.
Comment choisir une densité
Quatre questions déterminent la valeur nécessaire.
Elles se posent en une réunion.
Quel est le plus petit objet à identifier. Cette réponse fixe un plancher, l’objet devant recevoir plusieurs impulsions.
Le sol sous couvert est-il nécessaire. Une réponse positive impose de raisonner sur la densité de points sol et non sur la densité totale, écart considérable en zone boisée.
Quelle résolution de modèle est attendue. Cette réponse se traduit directement en espacement moyen requis.
Et quelle surface est concernée. Cette réponse détermine si une densité élevée est économiquement soutenable.
Une observation en découle. Ces quatre réponses produisent une valeur plutôt qu’une fourchette, et cette valeur est presque toujours inférieure à celle qu’un projet aurait retenue par prudence.
Vérifier la densité d’un relevé reçu
Cette opération établit ce qu’un relevé de LiDAR aérien permet réellement.
Elle occupe quelques minutes.
Quatre mesures composent cette vérification.
La densité totale par unité de surface, calculée sur plusieurs secteurs contrastés plutôt qu’en moyenne globale.
La densité de points classés sol, seule pertinente pour un modèle de terrain, à comparer à la précédente en zone boisée.
La carte de densité, représentation montrant la répartition spatiale et révélant les bandes de recouvrement comme les zones lacunaires.
Et l’espacement moyen entre points sol, valeur qui se traduit directement en résolution de grille utile.
Une conséquence pratique en découle. Ces quatre mesures révèlent en quelques minutes qu’un relevé annoncé à une densité donnée ne la présente pas partout, information qui change ce qu’un projet peut promettre et qui n’apparaît dans aucune métadonnée.
Une observation complète ce constat. Livrer une carte de densité à côté d’un modèle constitue le complément le plus utile et le moins coûteux qu’un prestataire de LiDAR aérien puisse offrir, et presque personne ne le propose.
Les erreurs les plus fréquentes
- Confondre densité et précision.
- Spécifier une densité sans spécifier une exactitude.
- Raisonner sur la densité totale plutôt que sur la densité de points sol en zone boisée.
- Augmenter la densité pour résoudre un problème de pénétration sous couvert dense.
- Choisir une résolution de modèle supérieure à ce que la densité permet.
- Négliger l’effet de la densité sur le coût de traitement et d’annotation.
- Retenir une densité par prudence plutôt que par calcul.
- Ignorer la variation locale de densité entre bandes et bords de fauchée.
- Attendre d’une densité élevée qu’elle compense une classification médiocre.
- Comparer deux relevés de densités différentes sans harmonisation.
- Confondre un défaut d’ajustement entre bandes et une erreur de classification.
- Spécifier une densité moyenne sans valeur minimale par unité de surface.
Les densités par usage
Une correspondance indicative aide au cadrage, sous la réserve que le paysage et la saison la modifient.
Un modèle de terrain sur de grandes étendues se contente d’une densité modeste, quelques points par mètre carré suffisant en terrain découvert.
La cartographie du bâti demande davantage, la forme d’une toiture supposant assez de points pour ajuster ses pans.
L’inventaire forestier par placettes demande une densité intermédiaire, les métriques statistiques tolérant un échantillonnage modéré.
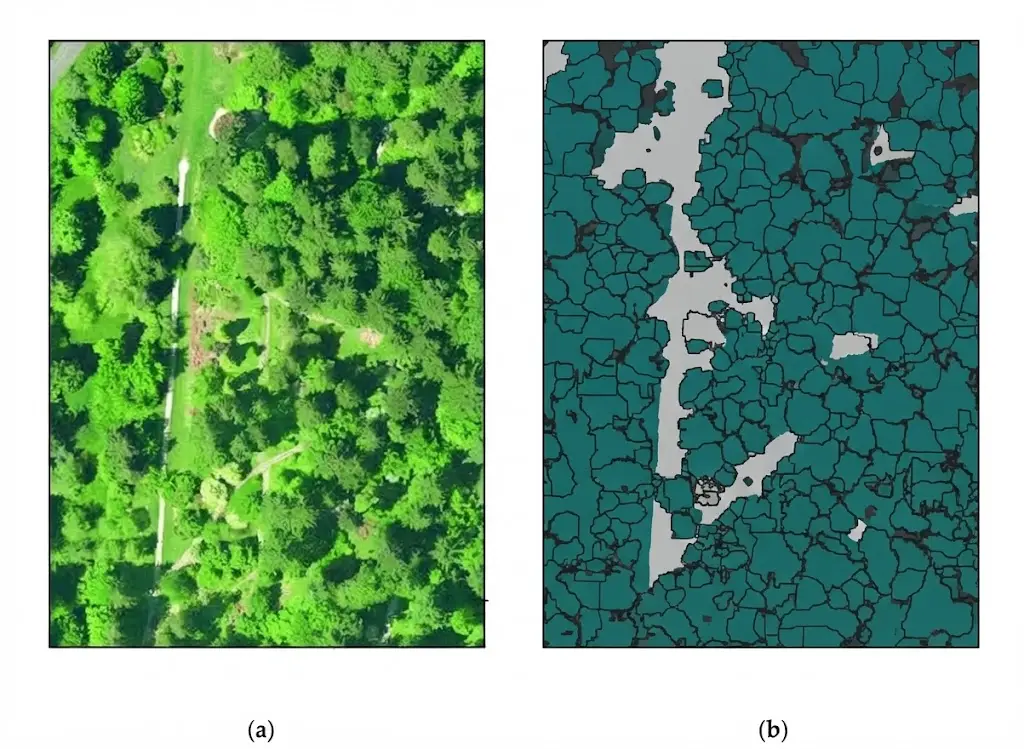
La détection d’arbres individuels demande une densité élevée, les couronnes devant être séparables.
Et la gestion de couloirs de réseau demande la densité la plus élevée, la détection de câbles fins imposant plusieurs impulsions par objet.
Une observation traverse cette correspondance. L’écart entre le premier et le dernier usage se compte en ordre de grandeur, ce qui explique que le même territoire soit survolé plusieurs fois pour des besoins différents plutôt qu’une fois à la densité maximale.
L’ajustement entre bandes de vol
Une opération conditionne la cohérence d’un relevé et son défaut produit une signature reconnaissable.
Deux passages sur une même zone ne coïncident jamais exactement, chacun portant les erreurs de sa propre trajectoire.
Trois manifestations révèlent un défaut d’ajustement.
Un dédoublement des surfaces en zone de recouvrement, visible en coupe comme deux plans parallèles décalés.
Des ondulations régulières dans le modèle de terrain, alignées sur les axes de vol.
Et des discontinuités altimétriques aux limites de bandes, un objet paraissant plus haut d’un côté que de l’autre.
Une conséquence pratique en découle pour un projet de LiDAR aérien. Ce défaut relève de l’acquisition et non de la classification, il ne se corrige pas par un travail d’annotation, et le confondre avec une erreur de classification conduit à consacrer un effort à un problème qui appelle un retraitement en amont.
Une observation complète ce constat. Vérifier la cohérence en zone de recouvrement avant d’engager une classification évite de traiter des données qu’il faudra reprendre, contrôle qui occupe quelques minutes et que peu de projets conduisent.
Ce que la densité change pour l’annotation
Une lecture inverse mérite d’être posée car elle intéresse directement un prestataire de données.
La densité modifie la nature du travail d’annotation autant que son volume.
Quatre effets se distinguent.
La reconnaissance devient plus facile, un objet décrit par de nombreux points présentant une géométrie identifiable que quelques points ne montrent pas.
Les interfaces deviennent plus nettes, la limite entre deux classes se localisant avec davantage de finesse.
Le volume à traiter croît proportionnellement, ce qui allonge chaque opération de sélection et de vérification.
Et les cas ambigus se multiplient, une densité élevée révélant des configurations que la faible densité masquait et qui demandent une décision.
Ce quatrième effet est contre-intuitif et il mérite d’être souligné. Une densité supérieure ne simplifie pas uniformément le travail, elle rend visibles des difficultés que le sous-échantillonnage escamotait, ce qui impose un référentiel de cas plus complet.
Le sous-échantillonnage comme outil
Cette opération résout plusieurs difficultés exposées plus haut.
Réduire délibérément la densité d’un nuage produit un jeu plus léger dont la géométrie reste correcte.
Quatre usages en découlent.
L’exploration rapide d’un vaste territoire, une version allégée s’affichant fluidement là où le nuage complet sature un poste de travail.
L’harmonisation entre relevés de densités différentes, ramener le plus dense au niveau du moins dense rendant deux campagnes comparables.
L’entraînement de modèles, un sous-échantillonnage réduisant le coût de calcul sans dégrader nécessairement la performance.
Et la livraison à un client dont les usages ne demandent pas la densité complète.
Trois méthodes se distinguent et leur choix importe. Le tirage aléatoire, simple et qui dégrade la régularité spatiale. Le sous-échantillonnage par grille, qui préserve une répartition homogène et convient mieux aux traitements géométriques. Et la conservation des seuls premiers ou derniers échos, qui préserve une information particulière au prix des autres.
Une conséquence pratique en découle pour un projet de LiDAR aérien. Le sous-échantillonnage se pratique au traitement et jamais à l’acquisition, une densité non acquise ne se retrouvant pas, ce qui plaide pour acquérir au niveau du besoin le plus exigeant lorsque plusieurs usages coexistent.
Exprimer une exigence de densité
Une formulation opérationnelle vaut mieux qu’une valeur nue et elle se construit en trois temps.
Établir d’abord le plus petit objet à identifier et la précision de position attendue sur cet objet, deux exigences distinctes qui se traduisent séparément.
Préciser ensuite si l’exigence porte sur la densité totale ou sur la densité de points sol, distinction décisive en zone boisée et rarement explicitée dans les cahiers des charges.
Et fixer enfin comment la conformité sera vérifiée, moyenne globale ou valeur minimale par unité de surface, ces deux formulations n’engageant pas le même fournisseur.
Une conséquence pratique en découle. Une exigence formulée ainsi est vérifiable et elle protège les deux parties, quand une valeur nominale unique permet de livrer un relevé conforme en moyenne et insuffisant là où le projet en a besoin.
Le contrôle de la précision
Trois méthodes vérifient l’exactitude annoncée d’un relevé de LiDAR aérien.
Elles se combinent utilement.
La comparaison à des points de contrôle mesurés au sol par géomètre, seule vérification absolue et nécessairement ponctuelle, dont l’échantillon doit couvrir plusieurs types de surface et de pente.
La cohérence interne en zone de recouvrement, qui mesure l’écart entre deux passages sur la même surface et renseigne sur la précision relative sans vérité externe.
Et la comparaison à un relevé antérieur sur des surfaces stables, chaussées et toitures, dont l’écart devrait être nul et dont la valeur mesure la cohérence entre campagnes.
Une observation importante en découle pour un projet de LiDAR aérien. La deuxième méthode ne coûte rien et elle est rarement pratiquée, alors qu’un écart important en zone de recouvrement invalide toute revendication de précision quelle que soit la comparaison aux points de contrôle.
Une conséquence pratique s’ensuit. Ce contrôle se conduit avant d’engager une classification, un défaut de précision relevant de l’acquisition et rendant inutile tout travail d’annotation sur des données qu’il faudra reprendre.
Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen car elle vaut au delà de ce paramètre.
La densité est un chiffre unique qui décrit mal une réalité variable, et cette propriété se retrouve dans la plupart des spécifications techniques.
Trois constats la composent.
La valeur nominale est une moyenne, et la moyenne masque une variation spatiale qui peut atteindre un facteur selon la surface et le couvert.
La valeur pertinente dépend de l’usage, la densité totale et la densité de points sol répondant à des questions différentes.
Et le chiffre affiché ne dit rien de ce qu’il permet, la traduction en objets identifiables et en résolution de modèle demandant un raisonnement que la spécification n’effectue pas.
Une conséquence en découle pour un prestataire de LiDAR aérien. Savoir traduire une spécification en capacité réelle constitue une compétence de cadrage distincte de la compétence de production, elle s’exerce en quelques minutes, et elle évite les projets engagés sur des données qui ne permettaient pas ce qu’on en attendait.
Cinq vérifications avant d’engager un projet
Cette liste condense le chapitre en un contrôle de LiDAR aérien applicable rapidement.
Il occupe moins d’une heure.
La densité totale mesurée sur plusieurs secteurs contrastés, et non la valeur annoncée.
La densité de points sol sur les secteurs boisés, valeur qui conditionne le modèle de terrain.
La cohérence en zone de recouvrement, qui révèle un défaut d’ajustement invalidant toute revendication de précision.
La saison d’acquisition, qui détermine ce que la densité de points sol pouvait atteindre.
Et la traduction de ces valeurs en capacité, plus petit objet identifiable et résolution de modèle utile.
Une observation en découle. Ces cinq vérifications ne demandent aucun outillage particulier ni compétence rare, et leur omission explique une part des projets qui découvrent tardivement que leur donnée de base ne soutenait pas ce qu’ils en attendaient.
La question de l’homogénéité
Une propriété compte davantage que la valeur moyenne pour la plupart des usages et elle est rarement spécifiée.
Un relevé de densité homogène et un relevé de même densité moyenne mais très variable ne permettent pas les mêmes choses.
Trois raisons l’expliquent.
Les zones les moins denses bornent ce que le produit peut garantir, un modèle n’étant fiable que là où les points existent.
La variabilité complique le paramétrage, un réglage de classification adapté aux zones denses échouant sur les zones lacunaires.
Et elle interdit une résolution unique, la grille utile différant d’un secteur à l’autre.
Une conséquence pratique en découle. Spécifier une valeur minimale par unité de surface plutôt qu’une moyenne globale protège l’usage, et cette formulation coûte peu au commanditaire tout en engageant réellement le fournisseur.
Ce qu’il faut retenir
La densité est le premier paramètre d’un relevé de LiDAR aérien et elle se distingue de la précision, l’une déterminant ce qui est résoluble et l’autre la justesse de chaque mesure.
Trois lectures se dégagent. La densité de points sol est très inférieure à la densité totale en zone boisée, et c’est elle qui conditionne un modèle de terrain, ce qui rend la vérification de la valeur nominale insuffisante. La densité augmente le coût d’acquisition et le coût de traitement simultanément, ce qui rend sa relation au budget plus que proportionnelle et en fait le paramètre le plus déterminant après la surface. Et augmenter la densité ne résout pas un problème de pénétration sous couvert fermé, alors que changer de saison d’acquisition le résout.
Pour la combinaison avec d’autres sources, l’article consacré à la
fusion du LiDAR et de l’imagerie expose les montages. Pour la dimension économique, l’article sur le
coût de la classification détaille les postes.
Pour approfondir les modalités d’exécution, les formats pris en charge et les dispositifs de contrôle applicables, vous pouvez consulter notre page dédiée au
traitement de données géospatiales. Et si vous devez dimensionner un relevé ou vérifier qu’un relevé existant convient,
échangeons sur votre projet.