Le bâti présente en segmentation d’images satellites des difficultés exactement opposées à celles de l’eau. Là où une surface en eau pose un problème de définition et de variabilité temporelle, un bâtiment a des limites nettes, une existence stable et une définition qui ne prête guère à discussion.
Sa difficulté est ailleurs : dans la géométrie, dans la densité et dans l’écart entre ce qu’on voit et ce qu’on veut mesurer. Cet article expose ces difficultés et les conventions qu’un projet doit fixer. Il prolonge l’article consacré à la segmentation des surfaces en eau.
Ce qui rend le bâti différent en segmentation d’images satellites
Cinq propriétés distinguent cette classe. Elles orientent toute la méthode. Les limites du bâti sont nettes. Un mur constitue une transition franche, ce qui supprime l’ambiguïté de frontière qui domine la plupart des autres classes. Les objets bâtis sont dénombrables. Un bâtiment est une entité individuelle, ce qui rend la segmentation d’instances pertinente là où l’occupation du sol se contente de la sémantique. La stabilité temporelle du bâti est forte. Un bâtiment change rarement, ce qui rend une annotation valide longtemps et déplace l’intérêt vers la détection de changement. La géométrie du bâti est régulière. Les bâtiments présentent majoritairement des angles droits et des formes simples, propriété exploitable pour la régularisation. Et la troisième dimension intervient. Un bâtiment a une hauteur, ce que l’image bidimensionnelle ne montre qu’indirectement et qui produit les difficultés exposées plus loin.La difficulté centrale
Cet écart géométrique domine le domaine. Il est mal compris par les équipes venant de la vision ordinaire. Une image satellite est prise depuis un angle qui n’est jamais exactement vertical. Un bâtiment y apparaît donc penché, sa toiture décalée par rapport à son emprise au sol, d’autant plus que le bâtiment est haut et que l’angle de prise de vue s’écarte de la verticale. Trois objets géométriques bien distincts en résultent, et leur confusion produit l’essentiel des désaccords de ce domaine. L’emprise au sol désigne la surface occupée par le bâtiment au niveau du terrain. C’est ce que demandent les usages cadastraux et d’urbanisme. L’empreinte de toiture désigne ce qui est visible sur l’image. C’est ce qu’un annotateur délimite spontanément. Et l’enveloppe apparente inclut la façade visible, c’est-à-dire l’union des deux précédentes. Une conséquence pratique s’impose immédiatement. La convention doit être fixée explicitement, et l’emprise au sol n’est pas directement observable sur une image oblique, ce qui suppose soit une correction géométrique, soit une convention assumant l’écart.Les autres difficultés géométriques
Quatre difficultés complètent la précédente et se cumulent en milieu dense. Les ombres portées obscurcissent les bâtiments voisins et peuvent masquer entièrement des constructions basses situées au pied d’immeubles hauts. Les occlusions font disparaître des bâtiments derrière d’autres, situation fréquente en tissu dense vu sous un angle prononcé. La mitoyenneté supprime la séparation visible entre bâtiments adjacents, ce qui rend une segmentation d’instances difficile là où la sémantique ne pose aucun problème. Et les cours intérieures et patios posent la question de leur inclusion dans l’emprise, décision qui relève d’une convention et non d’une observation. Ces quatre difficultés partagent une propriété commune. Elles s’intensifient toutes avec la densité urbaine et avec l’écart à la verticale, ce qui rend la performance d’un modèle fortement dépendante du contexte urbain et de l’angle d’acquisition.La question de la résolution
Cette contrainte tranche la faisabilité d’un projet de segmentation d’images satellites. Elle est plus stricte ici que sur d’autres classes. La règle générale exposée dans l’article d’ouverture s’applique avec sévérité : délimiter un bâtiment suppose de distinguer ses limites, ce qui demande plusieurs pixels sur sa plus petite dimension. Trois plages de résolution se distinguent en pratique. À dix mètres, seuls les grands ensembles bâtis sont discernables, et le produit relève de l’occupation du sol plutôt que du bâtiment. À quelques mètres, les bâtiments individuels de taille moyenne sont détectables mais leur contour reste approximatif. Et en dessous du mètre, la délimitation individuelle devient précise. Une conséquence économique en découle. Un projet de cartographie du bâti individuel suppose une imagerie commerciale ou aérienne, ce qui déplace la question du coût vers l’acquisition et non vers l’annotation, contrairement à la plupart des autres classes.Sémantique ou instances
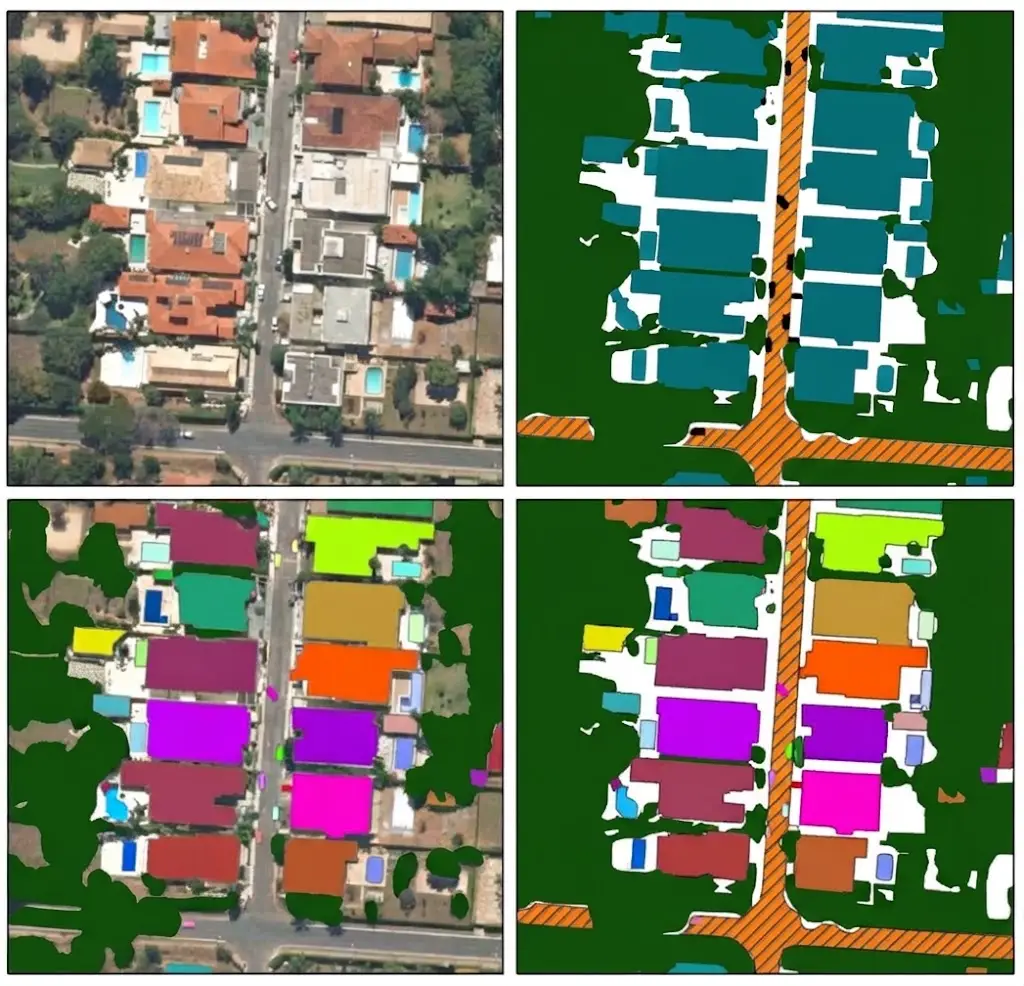
Ce choix structure le projet entier. Il détermine à la fois le coût et l’usage possible du produit. La segmentation sémantique d’images satellites produit une carte du bâti sans distinguer les constructions. Elle suffit à mesurer un taux d’artificialisation, à cartographier une tache urbaine ou à alimenter un modèle de risque agrégé. La segmentation d’instances produit un objet par bâtiment. Elle est nécessaire au dénombrement, à l’attribution de caractéristiques individuelles et à toute exploitation dans un système d’information géographique orienté objet. Trois considérations orientent concrètement ce choix. Le coût d’annotation, la seconde étant nettement plus élevée puisqu’elle exige de séparer des bâtiments mitoyens. La densité du tissu, la séparation devenant très difficile en centre ancien. Et l’usage, la question déterminante étant de savoir si le client comptera des objets ou mesurera des surfaces. Une recommandation en découle. Poser cette question au cadrage évite un surcoût considérable, un client demandant fréquemment des instances par habitude alors qu’un taux de surface répondrait à son besoin.La régularisation des contours
Cette opération distingue un produit brut d’un produit livrable. Une segmentation d’images satellites par pixel produit des contours irréguliers suivant les frontières de pixels, alors qu’un bâtiment présente des arêtes droites et des angles majoritairement droits. La régularisation consiste à redresser ces contours en exploitant cette régularité, ce qui améliore l’apparence et la précision géométrique du résultat. Trois précautions encadrent cette opération. Une régularisation trop agressive supprime des détails réels, une extension ou un décrochement légitimes disparaissant au profit d’un rectangle. Les bâtiments non orthogonaux, courbes ou complexes, sont dégradés par une régularisation supposant des angles droits. Et le paramétrage doit être documenté, puisqu’il introduit un écart géométrique délibéré entre le résultat et l’observation. Une conséquence pour l’évaluation mérite d’être posée. Une régularisation modifie les métriques de recouvrement, parfois à la baisse alors que le produit est visuellement meilleur, ce qui impose de distinguer la qualité géométrique de la conformité au pixel.La détection de changement
C’est l’usage économiquement le plus fort de cette classe. La stabilité du bâti déplace l’intérêt vers l’évolution. Trois types de changement se distinguent, avec des difficultés très différentes. La construction nouvelle est la plus détectable, un bâtiment apparaissant là où il n’y en avait pas. La démolition est également nette, avec la difficulté que le terrain nu qui subsiste ressemble à un chantier. Et l’extension ou la modification est la plus difficile, un changement partiel d’un bâtiment existant demandant une comparaison géométrique fine et étant très sensible aux écarts de géolocalisation entre les deux dates. Cette dernière sensibilité est absolument déterminante. Un décalage de géolocalisation entre deux acquisitions produit un changement apparent sur tous les bâtiments, ce qui noie les changements réels dans un bruit systématique et rend le recalage préalable indispensable. Une conséquence pour l’annotation en découle. Un corpus de détection de changement doit comporter des cas de non-changement avec décalage géométrique, faute de quoi le modèle apprend à signaler tout décalage comme un changement.Les sources de référence disponibles
Cette particularité change l’économie d’un projet de segmentation d’images satellites. Le bâti est la classe pour laquelle il existe le plus de références préexistantes, ce qui est rare en segmentation d’images satellites. Trois familles s’offrent à un projet. Les référentiels cadastraux et topographiques produits par les administrations, généralement précis et parfois librement accessibles. Les bases collaboratives, dont la couverture est très inégale géographiquement et la qualité variable. Et les jeux de données issus de projets de recherche, souvent limités à quelques villes. Quatre précautions encadrent nécessairement leur emploi comme référence. La date, un référentiel pouvant avoir plusieurs années de retard sur l’imagerie. La convention géométrique, un cadastre décrivant une emprise au sol là où l’image montre une toiture. L’exhaustivité, certaines constructions échappant aux référentiels officiels. Et la couverture, la disponibilité étant très inégale selon les pays. Une conséquence pratique en découle. Employer un référentiel existant comme vérité terrain est légitime et suppose de mesurer son écart à l’imagerie sur un échantillon, faute de quoi l’évaluation attribue au modèle des écarts qui proviennent de la référence.Les usages et leurs exigences
Cinq usages emploient cette classe en segmentation d’images satellites, avec des exigences géométriques nettement différentes. Le suivi de l’artificialisation demande une couverture large et une cohérence temporelle, la tendance important davantage que la précision individuelle. L’évaluation de l’exposition au risque demande des emprises individuelles avec des attributs, hauteur et usage notamment, ce que l’article consacré à l’assurance dans la série précédente a décrit. La mise à jour cadastrale demande la précision géométrique la plus élevée et une convention d’emprise au sol stricte, l’écart de toiture n’y étant pas acceptable. L’estimation de population demande un dénombrement et une estimation de volume, ce qui suppose des instances et une hauteur. Et la cartographie de crise après catastrophe demande une évaluation d’état plutôt qu’une délimitation, exercice différent qui appelle une échelle de dommage documentée.La question de la hauteur
Cette dimension échappe à la segmentation d’images satellites bidimensionnelle. Elle est pourtant demandée par plusieurs usages. Trois approches permettent de l’estimer, avec des fiabilités très différentes. L’ombre portée fournit une estimation à partir de sa longueur, de l’heure d’acquisition et de la position solaire. La méthode est simple et elle échoue en tissu dense, où les ombres se recouvrent, et par temps couvert. La parallaxe entre deux vues fournit une estimation stéréoscopique, plus fiable et supposant une acquisition adaptée. Et une source externe, modèle numérique de surface ou données LiDAR, fournit la mesure la plus fiable, ce qui explique la complémentarité entre imagerie et LiDAR que le cluster suivant de cette série détaille. Une conséquence pratique en découle. Un client demandant des hauteurs à partir d’imagerie seule doit être informé de l’incertitude associée, et la solution la plus économique consiste souvent à croiser avec une source altimétrique existante plutôt qu’à estimer.Les conventions à fixer
Huit décisions doivent être tranchées avant la production. Leur omission produit une variabilité importante. L’objet délimité, emprise au sol ou empreinte de toiture, décision la plus déterminante. Le traitement des débords de toiture, avancées et auvents. L’inclusion des annexes, garages, abris et vérandas, selon un seuil de taille explicite. La séparation des bâtiments mitoyens, ou son abandon assumé. Le traitement des cours intérieures et patios. Le seuil de surface minimale en deçà duquel un bâtiment n’est pas représenté. Le traitement des constructions en cours, un chantier relevant d’une convention sur l’état d’avancement. Et le traitement des structures non bâties, serres, hangars agricoles et installations techniques, dont l’inclusion dépend de la finalité.L’évaluation d’un produit bâti
Les métriques usuelles de segmentation d’images satellites renseignent mal sur ce qui compte ici. Trois niveaux d’évaluation coexistent et un projet gagne à les rapporter tous les trois. L’évaluation par pixel mesure le recouvrement entre surfaces prédites et référence. Elle est dominée par les grands bâtiments et elle masque les échecs sur les petits. L’évaluation par objet mesure combien de bâtiments sont correctement détectés, en appliquant un seuil de recouvrement pour décider qu’un objet prédit correspond à un objet de référence. Elle révèle les fusions et les fragmentations qu’une mesure par pixel ne voit pas. Et l’évaluation géométrique mesure la qualité des contours indépendamment de la détection, par une distance entre le contour prédit et le contour de référence. Quatre modes d’échec distincts méritent d’être suivis séparément. La fusion, plusieurs bâtiments détectés comme un seul, fréquente en mitoyenneté. La fragmentation, un bâtiment détecté en plusieurs morceaux, fréquente sur les toitures complexes. Le décalage systématique, qui signale un problème de géoréférence plutôt que de modèle. Et l’omission des petits bâtiments, invisible dans une métrique de surface. Cette décomposition est plus informative qu’un chiffre unique, et elle oriente la correction là où un score global n’indique rien.Les attributs attachés aux bâtiments
Un client de segmentation d’images satellites demande rarement une simple géométrie. Cette extension du besoin mérite d’être décrite. Quatre familles d’attributs sont demandées et leur difficulté croît nettement. Les attributs géométriques, surface, périmètre et compacité, se calculent directement à partir du contour et ne demandent aucun travail supplémentaire. Les attributs de toiture, matériau apparent, état et présence d’équipements, se lisent sur l’image et demandent une nomenclature propre avec ses cas limites. Les attributs structurels, hauteur et nombre de niveaux, demandent une source complémentaire comme la section précédente l’a exposé. Et les attributs d’usage, résidentiel, commercial ou industriel, ne se lisent pas sur l’image et relèvent de la distinction que l’article consacré à la nomenclature a posée entre couverture et usage. Cette quatrième famille demande une précaution commerciale. Un usage se déduit partiellement du contexte, de la forme et de l’environnement, ce qui produit une prédiction plausible et non une observation, et cette distinction doit être exposée au client plutôt que masquée par une performance moyenne flatteuse.Les erreurs les plus fréquentes
- Confondre emprise au sol et empreinte de toiture.
- Négliger l’effet de l’angle de prise de vue sur les bâtiments hauts.
- Demander des instances là où une carte sémantique suffirait.
- Viser des bâtiments individuels à une résolution qui ne les distingue pas.
- Régulariser trop agressivement et supprimer des détails réels.
- Ne pas documenter les paramètres de régularisation.
- Omettre le recalage préalable en détection de changement.
- Constituer un corpus de changement sans cas de non-changement décalé.
- Estimer des hauteurs par ombre en tissu urbain dense.
- Évaluer un modèle sur un tissu urbain différent de celui du déploiement.
- Se fier à une seule métrique là où trois niveaux d’évaluation sont nécessaires.
- Employer un référentiel existant sans mesurer son écart à l’imagerie.