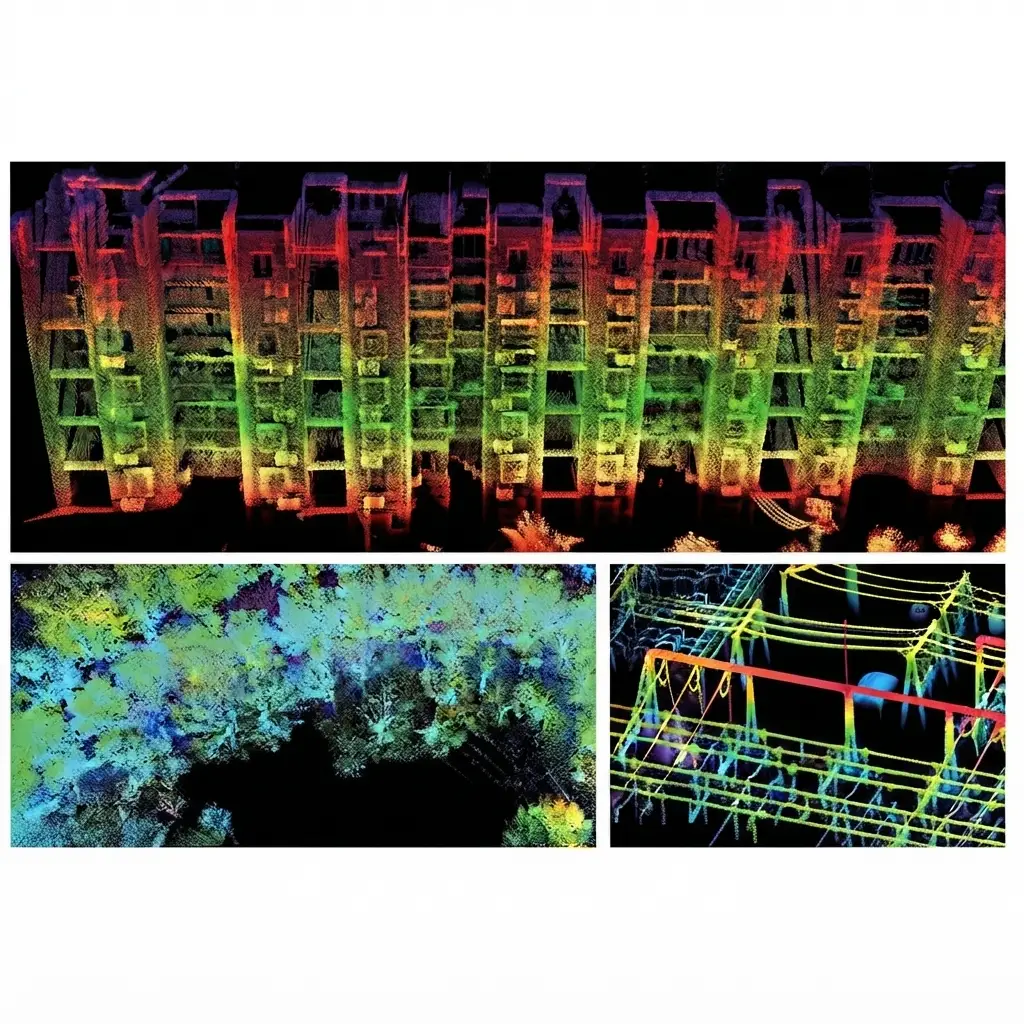

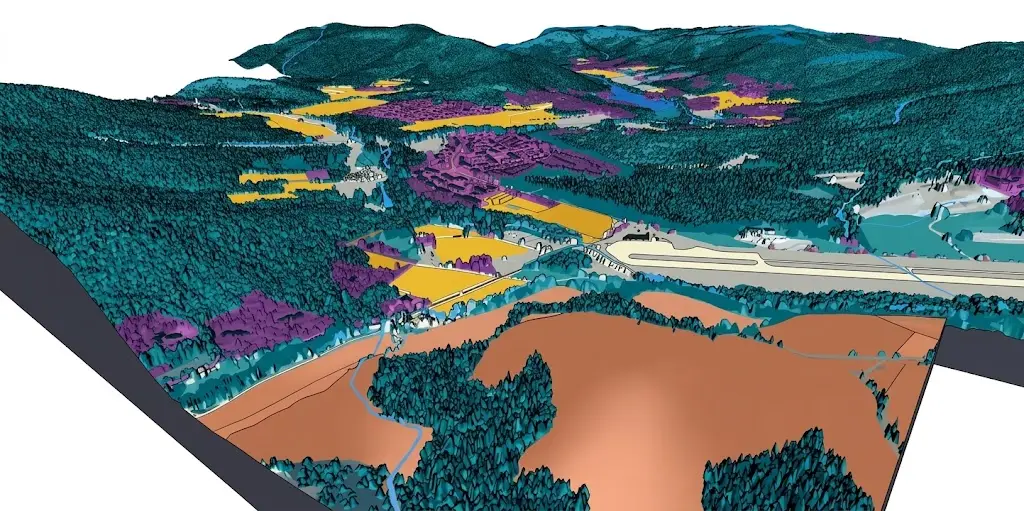
Un nuage de points n’est pas une image. Rien ne s’y regarde sans avoir d’abord choisi un point de vue, une coloration et un mode d’affichage, et cette absence de représentation naturelle change tout le travail d’annotation.
Cet article expose ces méthodes. Il prolonge l’article consacré aux catastrophes naturelles.
Ce que ce capteur produit
Cinq caractéristiques distinguent cette donnée d’une image satellite ordinaire.
Chaque point porte trois coordonnées directement mesurées.
La densité de points varie fortement selon la surface rencontrée.
Plusieurs retours proviennent parfois d’une seule et même impulsion.
L’intensité du signal renseigne également sur la nature du matériau.
Et aucun ordre naturel n’organise véritablement l’ensemble des points.
Une conséquence pratique importante en découle. La troisième caractéristique explique l’intérêt majeur de ce capteur, un premier retour venant du feuillage et un dernier du sol, ce qui permet de voir sous la végétation là où l’optique ne montre que le couvert.
Les usages qui structurent le domaine
Six applications LiDAR se rencontrent en imagerie satellite et aéroportée.
La production d’un modèle de terrain établi sous la végétation.
La mesure de hauteur des bâtiments ainsi que des ouvrages.
L’inventaire forestier ainsi que l’estimation de la biomasse.
La modélisation précise des zones inondables.
Le repérage de vestiges archéologiques dissimulés sous couvert.
Et la détection de mouvements de terrain survenus entre deux campagnes.
Une observation importante en découle. Le cinquième usage est propre à ce capteur, un tertre de faible relief invisible sous les arbres apparaissant nettement une fois la végétation retirée du nuage.
Ce que la classification des points exige
Six classes composent une nomenclature courante en imagerie satellite et aéroportée.
Le sol, qui sert de base à tout modèle de terrain.
La végétation, le plus souvent répartie en strates de hauteur.
Le bâti, distingué du sol par sa seule élévation.
L’eau, dont le retour laser demeure très particulier.
Les ouvrages linéaires, tels que ponts et lignes électriques.
Et les points aberrants, qu’il faut écarter du traitement.
Une conséquence pratique s’ensuit. La première classe conditionne toutes les autres, une erreur de classification du sol se propageant à chaque hauteur calculée par différence, ce qui en fait l’objet du contrôle le plus attentif.
Ce que l’annotateur doit voir
Cinq représentations rendent un nuage de points exploitable.
Une vue en perspective, que l’on oriente librement.
Une vue de dessus, colorée en fonction de l’altitude.
Une coupe verticale, qui révèle aussitôt la structure.
Une coloration établie par intensité de retour.
Et une coloration par classe ayant déjà été attribuée.
Une observation importante en découle pour un projet d’imagerie satellite. La troisième représentation est la plus discriminante et la moins employée, une coupe montrant immédiatement la stratification que ni la vue de dessus ni la perspective ne rendent lisible.
Ce que la cadence de ce travail suppose
Cinq facteurs distinguent ce travail d’une annotation d’imagerie satellite classique.
La navigation dans l’espace consomme un temps qui lui est propre.
Le volume de données ralentit sensiblement chaque manipulation.
La sélection d’un ensemble de points demande beaucoup de précision.
Le changement de point de vue vient interrompre le geste.
Et l’apprentissage de l’outil s’étend sur plusieurs semaines.
Une conséquence pratique importante en découle. Le dernier facteur pèse lourd sur un premier projet, une équipe compétente en annotation d’images restant néanmoins novice devant un nuage de points, ce qui rend la montée en cadence bien plus lente qu’on ne l’anticipe.
Ce que la référence exige ici
Quatre sources établissent une vérité de terrain altimétrique en imagerie satellite et aéroportée.
Les relevés topographiques réalisés directement au sol.
Les mesures directes conduites sur un échantillon d’objets.
Les modèles de terrain existant déjà sur la zone.
Et l’expertise conduite par un géomètre ou par un forestier.
Une observation en découle. La première source atteint une exactitude bien supérieure à celle du nuage, ce qui en fait une référence solide sur un échantillon restreint et un moyen de mesurer l’erreur plutôt que de la corriger.
Ce que la fusion avec l’image apporte
Cinq bénéfices découlent d’un nuage colorisé par une image d’imagerie satellite.
La classification devient nettement plus sûre sur les surfaces ambiguës.
L’annotateur y retrouve enfin des repères visuels familiers.
La distinction entre bâti et végétation haute se confirme.
Le contrôle du résultat devient accessible à un non-spécialiste.
Et le livrable sert alors à la fois la mesure et l’interprétation.
Une conséquence pratique importante en découle. Le deuxième bénéfice réduit sensiblement la durée d’apprentissage, un nuage colorisé se lisant bien plus vite qu’un nuage en niveaux d’altitude, ce qui atténue la barrière d’entrée que ce capteur oppose aux équipes venues de l’annotation d’images.
Ce que la mesure doit refléter
Cinq indicateurs décrivent la qualité d’un nuage de points classé.
L’exactitude de la classification du sol elle-même.
L’écart altimétrique constaté avec des points de référence mesurés.
La cohérence obtenue entre bandes de vol adjacentes.
La performance obtenue sur les zones à couvert particulièrement dense.
Et la proportion de points finalement laissés non classés.
Une conséquence pratique importante en découle. Le quatrième indicateur mérite d’être isolé, la densité de points au sol chutant fortement sous un couvert fermé, ce qui rend le modèle de terrain d’autant moins fiable que la forêt est dense, précisément là où il était le plus attendu.
Aborder un projet LiDAR
Cinq questions cadrent un tel projet d’imagerie satellite et aéroportée.
La classification du sol est-elle contrôlée. Tout en dépend.
Quelle densité de points sous couvert. Elle borne la fiabilité.
Les annotateurs sont-ils formés à cet outil. L’apprentissage est long.
Une coupe verticale est-elle disponible. Elle révèle ce que la vue cache.
Et le volume de données est-il gérable. Il ralentit tout.
Ces cinq réponses déterminent la faisabilité du projet. Les poser avant l’acquisition évite un nuage impeccable et une chaîne d’annotation incapable de l’absorber.
Ce que ce chapitre enseigne
Une observation transversale mérite de clore cet examen.
Une donnée sans représentation naturelle demande d’abord un choix de vue.
Trois constats la composent.
Une coupe verticale montre immédiatement ce que la vue de dessus dissimule.
Une erreur de classification du sol se propage à toutes les hauteurs calculées.
Et la densité de points au sol chute précisément sous les couverts les plus denses.
Ce constat prolonge le chapitre sur le multispectral, la question de la représentation s’y posant dans les mêmes termes malgré un capteur entièrement différent.
Les erreurs les plus fréquentes
- Traiter un nuage de points comme une image en trois dimensions.
- Négliger le contrôle de la classification du sol.
- Ignorer la chute de densité sous les couverts denses.
- Travailler sans coupe verticale disponible.
- Sous-estimer la durée d’apprentissage de l’outil.
- Comparer deux campagnes sans vérifier leur recalage.
- Confondre modèle de terrain et modèle de surface.
- Omettre le traitement des points aberrants.
- Négliger la cohérence entre bandes de vol adjacentes.
- Chiffrer une prestation LiDAR au rythme d’une annotation d’images.
Ce que la comparaison entre campagnes exige
Quatre conditions rendent deux acquisitions d’imagerie satellite et aéroportée comparables.
Un recalage précis des deux nuages effectué sur des points fixes.
Une densité de points comparable entre chacune des deux dates.
Une classification du sol conduite selon la même méthode.
Et une saison équivalente pour l’ensemble des zones végétalisées.
Une observation importante en découle pour un projet d’imagerie satellite et aéroportée. La première condition détermine tout le reste, un écart de recalage de quelques centimètres produisant un mouvement de terrain apparent sur l’ensemble de la zone, ce qui rend le contrôle sur points fixes préalable à toute interprétation.
Ce que le volume de données impose
Cinq contraintes d’imagerie satellite découlent du poids d’un nuage de points.
Une seule dalle atteint des tailles que bien peu d’outils manipulent.
Un long chargement précède chacune des sessions de travail.
Le découpage en dalles devient nécessaire plutôt qu’optionnel.
Les postes de travail exigent une configuration particulière.
Et le transfert des livrables demande une organisation qui lui est propre.
Une conséquence pratique importante en découle pour un projet d’imagerie satellite et aéroportée. La quatrième contrainte se règle avant le projet plutôt que pendant, un poste inadapté divisant la cadence par plusieurs sans qu’aucune formation ne compense ce défaut matériel.
Trois décisions avant de produire
Trois décisions engagent un projet LiDAR en imagerie satellite et aéroportée.
Vérifier la densité de points au sol sous les couverts les plus fermés.
Prévoir un contrôle spécifique de la classification du sol, dont tout dépend.
Et équiper puis former les annotateurs avant le premier lot plutôt que pendant.
Ces trois décisions coûtent quelques semaines, elles précèdent la production, et leur absence produit un nuage impeccable et une chaîne d’annotation incapable de l’absorber.
Ce que le corpus doit couvrir ici
Cinq axes structurent un dataset LiDAR constitué en imagerie satellite et aéroportée.
Les types de couvert rencontrés, du sol nu jusqu’à la forêt fermée.
Les reliefs couverts, du terrain plat jusqu’à la pente forte.
Les densités de points obtenues, variables selon les vols.
Les types de bâti ainsi que les ouvrages rencontrés.
Et les zones de recouvrement situées entre bandes de vol.
Une observation importante en découle. Le deuxième axe est le plus sous-estimé, la classification du sol devenant nettement plus délicate en pente forte, ce qui produit un corpus constitué en plaine dont les résultats ne se transposent pas en zone de relief.
La question qui cadre le projet
Une question détermine l’utilité du capteur en imagerie satellite et aéroportée.
Ce que le projet cherche tient-il à la hauteur ou à l’apparence.
Une question de hauteur, volume bâti, biomasse ou relief sous couvert, ne se résout par aucune imagerie optique, si fine soit-elle, et justifie à elle seule le recours à ce capteur.
Une question d’apparence, nature d’une surface, état d’une culture ou identité d’un objet, se traite mieux et bien moins cher sur une image ordinaire.
Cette question relève de la grandeur recherchée et non du budget, elle se pose avant l’acquisition, et elle sépare une dépense nécessaire d’un surcoût considérable sans contrepartie.
Trois vérifications sur un nuage classé
Trois contrôles qualifient un jeu de données LiDAR.
La densité de points au sol réellement mesurée sous couvert fermé.
Le dispositif de contrôle spécifiquement appliqué à la classification du sol.
Et la cohérence altimétrique constatée entre bandes de vol adjacentes.
Ces trois contrôles se posent en une question chacun, ils ne demandent aucune compétence en télédétection, et leur absence indique un nuage dont les hauteurs calculées porteront une erreur que rien ne signale.
Ce que le prestataire apporte ici
Quatre apports distinguent une prestation LiDAR menée en imagerie satellite et aéroportée.
Des annotateurs déjà formés, l’apprentissage s’étendant sur plusieurs semaines.
Des postes de travail correctement dimensionnés pour ces volumes.
Un contrôle du sol entièrement distinct du contrôle des autres classes.
Et une coupe verticale systématiquement mise à la disposition des opérateurs.
Une conséquence pratique importante en découle. Le premier apport constitue la véritable barrière de ce domaine, une équipe formée représentant plusieurs mois d’investissement qu’un concurrent ne rattrape pas en acceptant un prix plus bas, ce qui rend ce segment nettement plus stable que l’annotation d’images.
Ce que ce chapitre laisse au suivant
Tous les chapitres précédents supposaient des données déjà prêtes à annoter.
Trois questions restent ouvertes en imagerie satellite.
Comment choisir une taille de tuile et un recouvrement.
Ce qu’un géoréférencement correct suppose comme vérifications.
Et comment préparer un fonds hétérogène avant toute production.
Ces trois questions relèvent de la préparation technique, qui constitue l’objet du chapitre suivant.
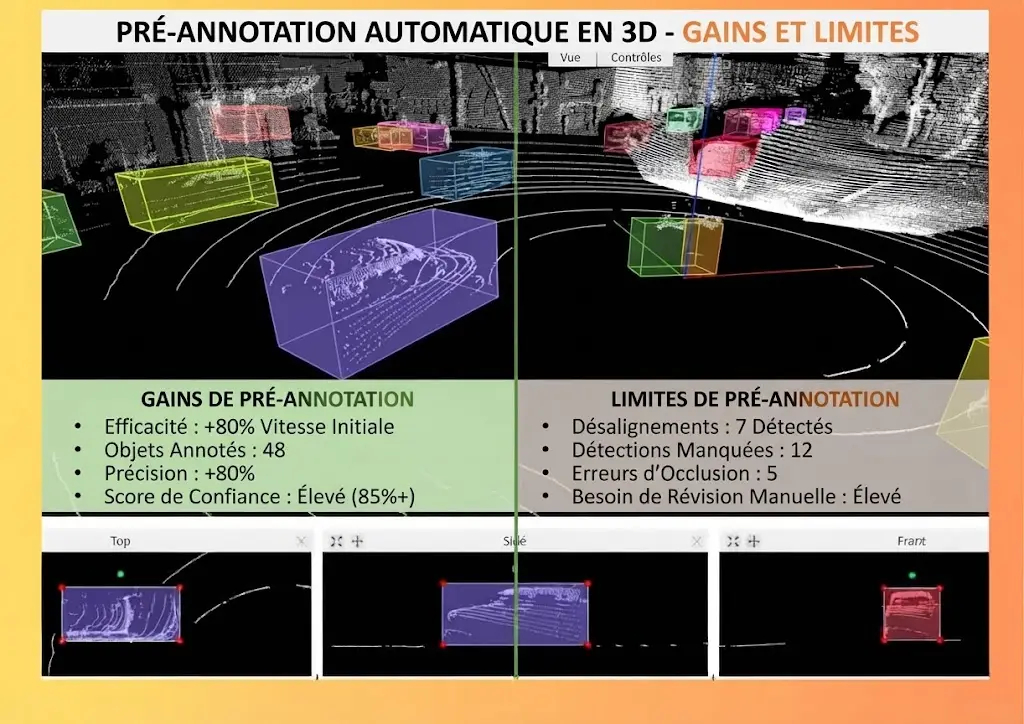
Ce que la pré-classification permet ici
Trois usages allègent sensiblement le travail d’imagerie satellite sur ce sujet.
Une classification automatique du sol sur les seuls terrains dégagés.
Un écartement systématique des points aberrants avant toute intervention humaine.
Et une séparation des strates de végétation opérée par la hauteur.
Deux réserves l’accompagnent en imagerie satellite et aéroportée.
La classification automatique du sol échoue précisément en pente forte et sous couvert dense.
Et une erreur de sol acceptée sans contrôle contamine toutes les hauteurs qui en découlent.
Ce que l’annotateur doit savoir ici
Cinq connaissances conditionnent un travail correct sur ce sujet.
La navigation dans un espace en trois dimensions, dépourvu de repère naturel.
La lecture d’une coupe verticale ainsi que de ce qu’elle révèle.
La distinction entre un sol réel et une surface basse posée dessus.
Le comportement du signal sur l’eau, sur le verre et sur les surfaces sombres.
Et la règle appliquée aux points aberrants ainsi qu’aux zones vides.
Une observation importante en découle pour un projet d’imagerie satellite et aéroportée. La troisième connaissance conditionne la qualité du modèle de terrain, un tas de matériaux, un véhicule stationné ou une haie basse pouvant passer pour du sol, ce qui produit un relief inventé que le contrôle altimétrique révélera bien plus tard.
Ce que le format de livraison exige ici
Quatre choix conditionnent la reprise du nuage par le client.
La nomenclature de classes employée ainsi que sa correspondance avec les standards.
Le système altimétrique de référence finalement retenu pour les hauteurs.
Le découpage en dalles ainsi que la gestion de leurs recouvrements.
Et la distinction explicite entre modèle de terrain et modèle de surface.
Une conséquence pratique importante en découle pour un projet d’imagerie satellite et aéroportée. Le dernier choix évite une confusion coûteuse, un modèle de surface incluant la végétation et le bâti alors qu’un modèle de terrain les retire, deux produits que leur ressemblance visuelle rend faciles à confondre et dont l’usage n’a rien de commun.
Ce que le premier lot doit établir
Quatre résultats justifient un lot d’essai avant la production.
La cadence réelle obtenue une fois l’apprentissage complet de l’outil terminé.
La densité de points au sol constatée sous les couverts les plus fermés.
L’écart altimétrique mesuré sur quelques points de référence connus.
Et le taux de désaccord entre deux opérateurs sur la classification du sol.
Une observation importante en découle pour un projet d’imagerie satellite et aéroportée. Le premier résultat évite un chiffrage gravement faux, une cadence estimée d’après l’annotation d’images surestimant régulièrement la production d’un facteur important, écart qu’un lot d’essai révèle avant l’engagement plutôt qu’après.
Ce que ce chapitre partage avec le multispectral
Quatre constats se retrouvent sur ces deux capteurs.
La donnée brute ne s’annote jamais sans une représentation délibérément choisie.
Le choix de cette représentation décide entièrement de ce que l’opérateur remarque.
La formation dure bien plus longtemps que sur une image ordinaire.
Et le surcoût du capteur se justifie par une mesure plutôt que par principe.
Une observation importante en découle pour un projet d’imagerie satellite. Ces quatre constats caractérisent les capteurs qui mesurent au lieu de photographier, ce qui suggère une famille de projets dont les difficultés tiennent à la nature de la donnée bien plus qu’au domaine d’application.
Ce que la combinaison des deux capteurs permet
Quatre projets tirent parti d’une acquisition conjointe.
Un inventaire forestier associant l’essence et la hauteur.
Un modèle urbain associant emprise, hauteur et matériau de toiture.
Un suivi de risque associant le relief et l’occupation du sol.
Et une évaluation de dégâts associant l’apparence et l’effondrement.
Une conséquence pratique importante en découle pour un projet d’imagerie satellite. Le deuxième projet illustre le mieux la complémentarité, l’image fournissant la nature de la surface et le nuage sa géométrie exacte, deux informations qu’aucun capteur ne produit seul et dont la combinaison ouvre des usages inaccessibles à chacun pris séparément.
Trois erreurs propres à ce capteur
Trois défauts d’imagerie satellite n’apparaissent que sur un nuage de points.
Un objet simplement posé au sol classé comme sol, qui invente aussitôt un relief.
Un modèle de terrain fiable en plaine mais douteux sous un couvert dense.
Et un recalage imparfait qui vient fabriquer un mouvement de terrain apparent.
Ces trois défauts se propagent à toutes les hauteurs calculées, ils ne se voient jamais sur le nuage lui-même, et leur point commun est de ne se révéler qu’au moment où le client exploite les mesures.
Ce que le client doit demander à un prestataire
Quatre questions révèlent une pratique maîtrisée de ce capteur.
Comment il contrôle la classification du sol, distinctement de toutes les autres classes.
Quelle densité au sol il a réellement constatée sous les couverts qu’il a traités.
Combien de temps sa formation d’annotateur a réellement duré.
Et quelles représentations il met effectivement à disposition de ses opérateurs.
Une observation importante en découle pour un projet d’imagerie satellite et aéroportée. La troisième question départage le mieux, un prestataire annonçant quelques jours n’ayant probablement jamais formé personne sur ce capteur, alors qu’une réponse en semaines indique une équipe constituée plutôt qu’une compétence affichée.
Ce que ce capteur change à l’économie d’un projet
Quatre postes distinguent le budget d’un projet LiDAR.
L’acquisition, bien plus coûteuse qu’une image satellite.
L’équipement des postes, dimensionné pour ces volumes.
La formation initiale, comptée en semaines et non en jours.
Et l’annotation elle-même, plus lente à surface égale.
Une conséquence pratique importante en découle. Les trois premiers postes se paient avant la première dalle produite, ce qui rend ce capteur difficilement justifiable sur un projet unique et pleinement rentable sur un programme récurrent, distinction que le cadrage doit trancher avant l’engagement.
Ce qu’il faut retenir
Le LiDAR mesure ce que l’image ne montre pas, au prix d’un travail entièrement différent.
Trois lectures se dégagent. Une coupe verticale montre immédiatement la stratification que ni la vue de dessus ni la perspective ne rendent lisible, ce qui en fait la représentation la plus discriminante et la moins employée. Une erreur de classification du sol se propage à chaque hauteur calculée par différence, ce qui fait de cette classe l’objet du contrôle le plus attentif plutôt qu’une étape préparatoire. Et la densité de points au sol chute fortement sous un couvert fermé, ce qui rend le modèle de terrain d’autant moins fiable que la forêt est dense, précisément là où on l’attendait le plus.
Pour la préparation technique, l’article consacré à la résolution et au tuilage détaille les décisions. Pour l’économie du projet, l’article sur le coût de l’annotation satellite l’expose.
Pour approfondir les modalités d’exécution, les formats pris en charge et les dispositifs de contrôle applicables, vous pouvez consulter notre page dédiée à l’annotation pour le géospatial. Et si vous préparez un projet LiDAR, échangeons sur votre besoin.